- title
- 光運算原生的對偶圖硬體孿生:單邏輯光譜真、光電執行與資源控制的重整合
- english_title
- Optical-Origin Dual-Graph Hardware Twin: Reintegrating Single-Logic Spectral Action, Electro-Photonic Execution, and Resource Control
- version
- v0.2 — source-grounded research integration draft
- date
- 2026-11-04
- language
- zh-TW
- author
- Neo.K(原始架構與概念);GPT-6(雲端原稿回查、分型、形式介面與重整)
- affiliation
- EveMissLab/一言諾科技有限公司
- status
- 研究整合初稿;未完成實體晶片或對偶孿生系統之驗收;不代表公開定稿
- canonical_source
- UTF-8 Markdown
- canonical_math_delimiters
- inline $...$ ; display $$...$$
- source_policy
- 保留先前版本與作者意圖,禁止用本稿追溯改寫舊稿
光運算原生的對偶圖硬體孿生
單邏輯光譜真、光電執行與資源控制的重整合(v0.2)
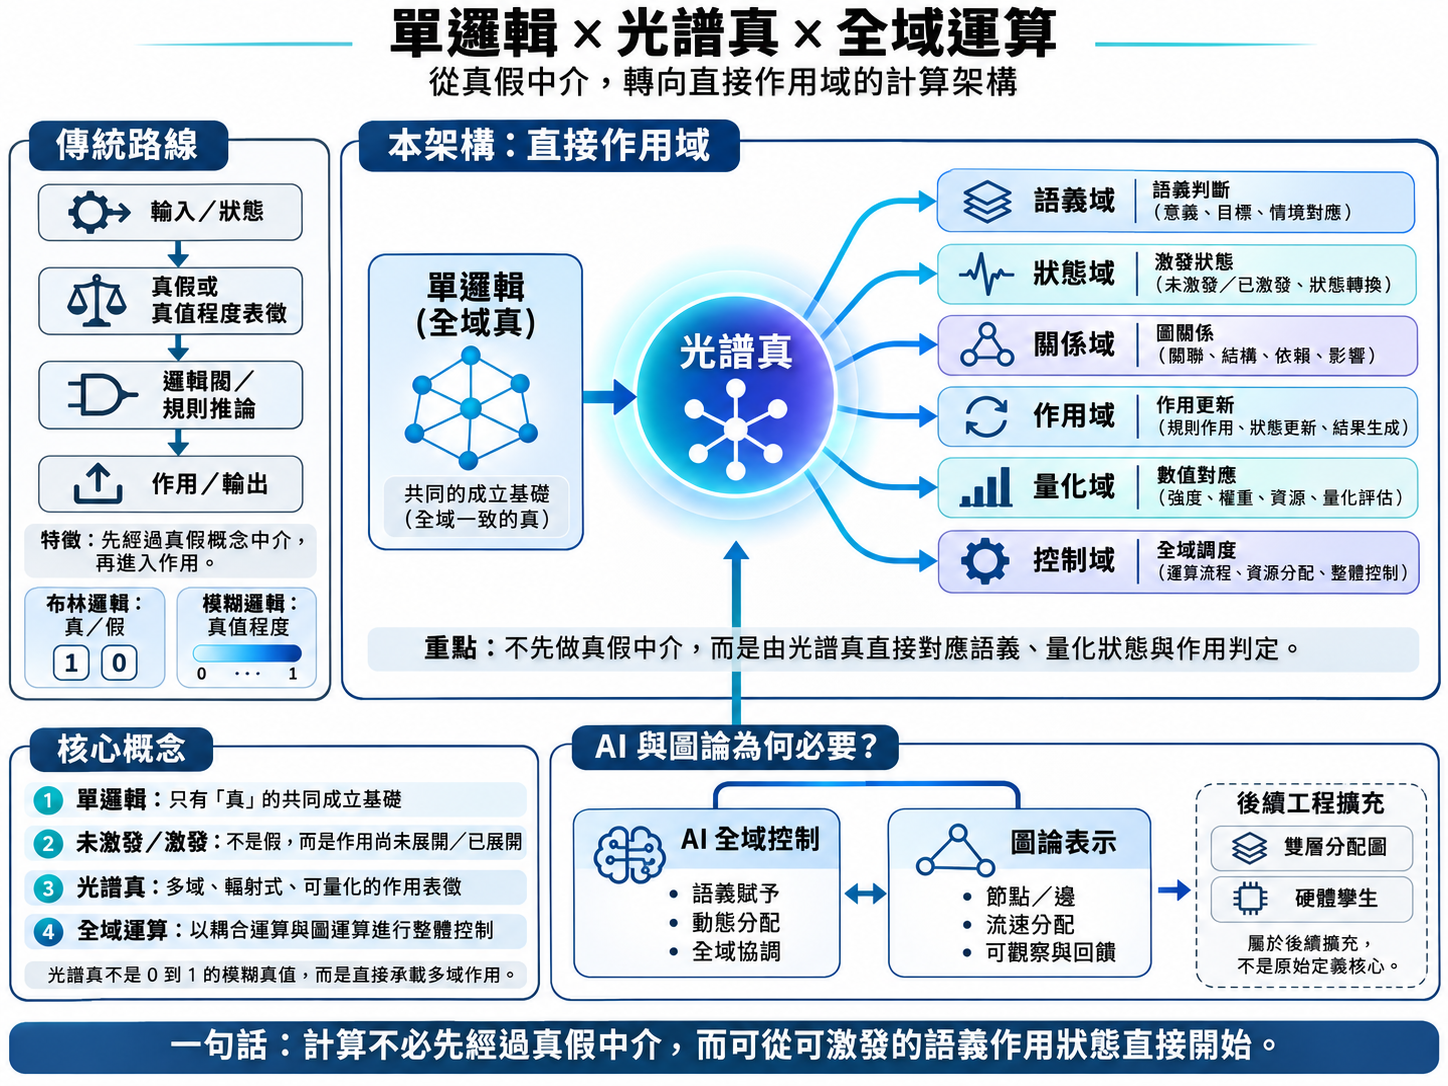
核心定位:本稿不是在傳統 CPU/GPU 排程器上憑空加一個新「孿生功能」,而是回到早期 AetherGlass–LaserCPU、O-Chip、SynCore 及分布式供電構想中,將原本為未來光子/光電混合運算設計的任務圖—資源圖—校準模型關係重新寫清楚。2026-11-04 對「單邏輯、光譜真、未激發/激發、直接作用」的澄清,作為上層語義接口;它不冒稱是舊稿已逐字完成的正式定義。這輪所謂「對偶硬體孿生」主要是重整與介面具體化,不是整體創始日期。
研究地位:設計/形式合約(候選),不是物理實測。保留材料、光學、電子、軟體、AI 與安全限制。本文的「對偶」是工程上的成對映射與雙向回饋,除非另有證明,不主張嚴格範疇論或圖論對偶。
作者: Neo.K(原始架構與概念);GPT-6(雲端原稿回查、分型、形式介面與重整)
機構: EveMissLab/一言諾科技有限公司
日期: 2026-11-04
版本: v0.2 — source-grounded research integration draft
原稿狀態: 研究整合初稿;未完成實體晶片或對偶孿生系統之驗收;不代表公開定稿
0. 為什麼必須重寫
先前整理將對偶孿生理解成「通用數位運算排程圖+CPU/GPU 功率圖」,忽略它最初指向的是:在光子多自由度、異質光電路由、光源功率、介質狀態與校準條件都會互相影響的環境中,讓計算所需要的作用分配與物理系統所能承擔的作用分配彼此對照。
真正的設計主題不是「幫兩張顯卡省電」,而是以下三個不可互相替代的問題:
- 語義問題:運算目標在什麼語義域中激發哪種作用?能否不強制先經真/假真值程度作為中介?
- 計算與物理映射問題:哪些作用可由電子、光學干涉、相位/振幅配置、光路傳輸、場容器或混合單元完成?
- 資源與控制問題:在有限光功率、路徑損耗、電光轉換成本、誤差、熱與時間尺度下,如何對應、調整、校準並驗證?
這三個問題可由兩張圖+其間的孿生映射與驗證閉環組織;無須因此把原系統誤稱為只有兩個物理層。舊稿的多層供電、光學載體、記憶階層與控制時間尺度依然完整存在。
1. 來源譜系:已存在的原始構件與本輪新增接口
| 來源/時間 | 已有的研究構件 | 本稿如何繼承 | 不得誤寫成 |
|---|---|---|---|
| AetherGlass–LaserCPU:2025-11 原稿、2026-07 v2.0 | 光的振幅、相位、波長、模式、空間路徑;KaleidoPath 光路圖;C-PLU;AetherIR;MEMSync 校準及數位孿生 | 光電執行與光學孿生的母系統 | 本輪才首次提出光路控制或數位孿生 |
| O-Chip:2025-12 原始構想、2026-07 v2.0 | 意圖—決策—執行解耦;任務圖 與資源圖 ;合法時間尺度與權限 | 兩張圖的直接既有前例、AI 編排與控制權限 | AI 任意接管每個電晶體或取代硬體安全控制 |
| SynCore v2.1:2026-07 | 獨立、融合、數位資料流、物理流動與混合執行模式 | 可重構資料流與執行形態的候選後端 | 流動運算天然消除所有依賴或必定加速 |
| 分布式自適應近負載供電 v2.0:2026-07 | DPCPS:供電層級、負載預測、多相協同、保護與電力完整性 | 資源圖的電力物理實現子模型 | 讓控制器逐 CPU 週期切換供電或憑空節能 |
| EML-FCRPC Paper 00/02/03/04/07:2026-10 | 外部場容器、發射—物理演化—讀出、FCEI、光/聲光控制、跨介質路由及驗證回退 | 未來可選的空間光場後端及可驗證介面 | 光線交會就已構成通用邏輯運算 |
| 本輪概念澄清:2026-11-04 | 單邏輯作為共同「真」的成立基礎;光譜真為多域直接作用;未激發/激發;圖論作為控制界面 | 明確補入光電控制之上的計算語義接口 | 舊稿早已以相同定義證明單邏輯通用計算 |
來源史原則:舊稿中某個名詞如「MEMSync 數位雙生」已經存在,不代表「對偶雙圖硬體孿生」在 2025 年便以本稿完全相同的數學合約出現。同源、可承接、這輪新增三者必須分離。
2. 先釐清三種「光譜」,避免偷換
光譜真(Spectral Truth):在本輪語義設計中,描述多域語義、量化狀態、關係與作用判定;不是將不同狀態排列為 0 到 1 的真值程度。其「輻射」首先是跨圖/跨域的作用展開和可路由關係,並非已證明的電磁輻射物理場。
光學頻譜(Optical Spectrum):真實光子載體的波長、頻率、功率分布與模式等;受 Maxwell 方程、介質與器件實際約束。
功率/資源譜(Resource / Power Profile):供電域、頻率狀態、能耗、熱裕度與資源占用等實際系統量。
三者可以經過明示的編碼、測量與控制映射互相聯繫,但名稱中都有「譜」並不能推出同一物理本體或相同數值維度。
2.1 單邏輯的正確工程地位
「只有真」在此是不以假作為必需的底層語義入口;不是「所有命題都已被證實為真」,更不是禁止某個局部任務在必要時使用布林判斷。未激發是尚無相應作用展開的狀態,不等於命題為假;激發則是指定作用被啟用或形成可觀測更新。此處借用量子場論詞彙做結構類比,不將每個計算節點宣稱為量子場的真空/粒子態。
2.2 最小的直接作用型別(本輪候選)
對圖中語義節點 ,候選記錄為:
其中 只標示共同成立基礎; 為可擴張的語義域, 為域內狀態, 為有型別的量化資訊, 為合法作用算子或作用描述, 為適用與安全約束。域內值可以是向量、區間、序數、離散編碼或未定資訊,而不是「有幾分真」。
直接作用並不表示零成本;其主張是:無須在模型定義上強制通過「命題真假/真值程度 → 另一個作用選擇器」這一必經語義中介。編碼、量測、型別檢查及物理運算成本仍然存在,是否節省開銷須以公平基線測試。
3. 正式定義:對偶圖不是兩個相同世界的複製
3.1 第一張圖:計算作用與光路意圖圖
定義:
表示可被定址的作用/執行單元:語義作用、光電算子、資料編碼、緩衝、觀測、驗證或數位後備; 表示依賴、資料流與作用連線; 表示多輸入/多輸出的耦合關係; 保存型別、語義域、時間需求、資料尺度、候選物理後端與各種流速需求。
在本圖中:
- 作用是否激發為可管理狀態,不默認是「命題真/假」。
- 圖流速可以描述資料樣本率、事件處理率、排程比例、光學通道需求等,但每一種流速都必須有單位及型別。
- 目標與限制來自任務契約,不能讓光譜真之名抹掉精度、權限及副作用。
- 語義與執行分開:同一語義作用可被分配到不同光電/數位後端;物理後端的實現並非自動等於意圖得以達成。
3.2 第二張圖:光電硬體資源與功率圖
定義:
此圖的節點包括雷射/頻率資源池(LEU)、調變器、相位與振幅單元、波導/耦合器、光學 tile、探測器、DAC/ADC、電子記憶與控制、電源域、局部調節器、散熱與感測設備。邊包含不同型別的關係:光信號路徑、供電路徑、熱耦合、校準依賴、安全聯鎖與控制通訊;不得把它們當成同一種可相加流量。
舊 AetherGlass–LaserCPU 的光學路徑圖 是本圖中的光傳播子圖;O-Chip 的資源圖 提供這類資源抽象;DPCPS 則提供供電與動態負載響應的物理子模型。這不是新的「L2 替代舊 L0–L4 供電層級」,而是抽象圖與實際供電網路分工。
3.3 多對多映射:兩圖的對偶關係
給定合法候選計畫 ,其映射為:
這表示某個作用/依賴可以由多個資源節點或組合承擔,而多個作用又可能共用光源、波導、感測器與記憶。映射可以部分定義:對不支援的作用,系統必須拒絕或轉向合法後備路線。相似的圖形外觀不是物理等價證據。
應明示的映射屬性包含:精度、量綱、校準版本、傳輸損耗、峰值/平均功率、有效波長、模式、時窗、排程負載、資料轉換、預期結果及風險。
3.4 孿生:模型、對照及回饋,不是第三張獨立執行圖
孿生是物理設備狀態的有誤差、可校準估測器:
其中 為已知資源狀態, 為候選分配, 為控制與環境資訊, 為經校準的孿生參數;輸出 至少含預測延遲、牆插能耗、光學路徑損失、溫漂、數值誤差範圍、資源超界機率及模型不確定性。
真實量測或可信模擬回饋 之後,先判定模型偏差與版本一致性,再更新參數,而不是由 AI 任意把量測修改為符合預測。
保存感測器來源、時間戳、校準證據與失效資訊。這正好對應舊 MEMSync 的職責;新增的是兩圖決策如何使用 MEMSync 預測回饋,而非創造另一個與 MEMSync 競爭的數位孿生。
4. 光運算原生:為什麼必須把「計算流」與「能量流」對照
4.1 光子自由度及可控映射
在光子實現候選中,可利用振幅、相位、波長、時間窗、空間模式、偏振、三維路徑與可配置介質。這些自由度是物理編碼與傳播資源,不是光譜真語義維度的自動物理對應。
對某個作用節點,可能存在多個光電候選:同一線性算子可映射至不同 interferometer 設定、不同光學 tile、不同波長組合,或完全移交電子後端。這些方案在傳播延遲、校準需求、轉換成本、光源功率及穩定性上都不相同。
4.2 功率不是「資料流速」
必須區分:
| 符號/變數類型 | 合法量綱/意義 | 不可無證換算成 |
|---|---|---|
| 事件/秒、樣本/秒、位元/秒、或具型別吞吐 | 光速、瓦特或「真度」 | |
| 光路功率(W)或電功率(W),需區分測點 | 計算正確性、自由能源 | |
| 光相位(弧度),相位誤差可影響干涉結果 | 語義命題真值 | |
| 波長,需注明單位 | 光譜真的語義域識別碼 | |
| 時間、延遲或溫度(請勿共用無註明符號) | 同一種「時間/熱張力」 | |
| 已定義的數值或觀測誤差界 | 所有語義與物理不確定性 |
被動、無額外能源注入的光學路由至少需尊重:
若存在放大器、調變驅動或其他主動元件,需將額外電源與耗散納入完整能量帳。重新配置光路或提高「光的利用率」,不能被寫成光子在圖上反覆經過節點便免費產生無限運算。
4.3 MEMSync 的校準證據不是裝飾
因為真實光電系統容易受到溫度、波長、相位、模式、耦合係數、光源功率、探測器響應與老化影響,任一分配方案都必須綁定校準快照與有效時窗。某方案可能在數位模擬中最省能,卻因熱漂移需要頻繁重校準而失去優勢。
候選方案的端到端能耗至少為:
這是依 AetherGlass–LaserCPU v2.0 的同一原則重寫的可比較成本欄位;若無實測,各項可先給模型值與不確定度,不得寫成已證實收益。
5. 誰主導誰:受約束對照,而非兩個圖互相搶權
- 任務合法性與語義:由來源契約、單邏輯/光譜真作用表示與必要的型別檢查決定。
- 候選生成:AI/O-Chip 或確定性啟發式可提出映射、路由、流速、波長及模式配置;AI 不自行授權實體致動。
- 物理可行性:資源圖與 MEMSync/DPCPS 的約束先排除不可行方案;熱、功率、漂移、精度及安全限制具有否決權。
- 實際執行:後端、驅動及低延遲控制器依核准配置工作;需要奈秒以下反應的機制不交給慢速語言模型。
- 驗證與採納:原始觀測先存,獨立比較任務契約;沒有足夠證據就拒絕、回退或保留未知,不把未知寫成「假」。
以可行集 表示符合所有硬性約束的候選。只在可行集內比較多目標代價:
可考慮的項目為:延遲、牆插能耗、轉換成本、重配置成本、測量誤差、可靠度與回退成本。不同量綱的成本必須個別正規化或用偏序/多目標前緣比較,不得把任意原始數值直接相加。
5.1 控制時間尺度
| 時間尺度 | 合適控制者 | 範例 |
|---|---|---|
| 光電器件、保護與物理瞬態 | 器件電路/實體聯鎖 | 驅動保護、過流、相位調整的局部控制 |
| 微秒至毫秒級(依硬體而定) | 固定韌體/裝置控制器 | 緩衝、儀器同步、可允許的路由微調 |
| 毫秒至秒級 | Runtime/O-Chip 快速編排 | 子圖分配、批次節奏、功率包絡、重新配置 |
| 秒以上或離線 | AI 語義控制/模型更新 | 新候選搜索、孿生模型校準、策略版本升級 |
時間範圍只是工程分工示意;每個真實裝置仍須依實際反應時間、觀測延遲與機制特性另行校準。DPCPS 的局部供電控制與 MEMSync 的光學校準不能被誤當成同一速率的單一控制迴路。
6. 兩圖加孿生的完整執行協定
- 綁定語義:輸入任務源、運算目的、合法作用型別、輸入輸出、精度、時間與禁止副作用。
- 形成作用圖 :直接作用語義映射到既有 SynIR/AetherIR 或 FCR-IR 可容納的合法子圖;若語義無法表達,明確回報介面缺口,不悄悄重寫原有 IR。
- 枚舉候選:在光學/光電/數位後端中產生有限可檢查計畫,標記資料流、光路、模式、功率及讀出選擇。
- 查詢資源圖 :收集可用元件、拓樸、功率、溫度、漂移、校準有效性、故障、權限及時間尺度。
- 孿生預測:對每個合法候選估計延遲、耗能、誤差、漂移、壅塞及違約風險,附模型版本與區間。
- 對照仲裁:先排除違反硬性物理、安全、精度或語義約束者;對剩餘計畫比較效率、穩定裕度與改配成本。必要時允許拒絕所有方案。
- 授權並執行:simulation-only 可以先自動測試;真實雷射與物理致動需獨立授權、安全聯鎖及明確版本快照。
- 觀測與驗證:保存原始感測資料、執行回執、解碼結果與孿生殘差;獨立驗證後才可採納。
- 回饋與校準:將實際延遲、牆插能耗、漂移與誤差回寫到孿生參數;保留歷史版本與未解偏差。
此迴圈的順序是合約生命週期而非每個光子必須循序逐格計算。圖內可同時存在並行、回授、物理耦合與不同速率的局部事件。
6.1 最小交換合約(提案,非既有 API)
{
  "schema": "eml-optical-dual-graph/v0.2-draft",
  "task_ref": "task:demo:linear2x2",
  "semantic_revision": "single-logic-spectral-action-draft-01",
  "action_graph_ref": "graph:action:0001",
  "resource_graph_ref": "graph:resource:0001",
  "candidate_plan_ref": "plan:sim:0001",
  "mapping_ref": "mapping:action-to-photonics:0001",
  "aether_ir_ref": "aetherir:demo:0001",
  "memsync_calibration_ref": "cal:demo:0001",
  "power_profile_ref": "power:demo:0001",
  "mode": "simulation_only",
  "physical_actuation_authorized": false,
  "verification_required": true,
  "units_required": true,
  "status": "proposal_only"
}
這個草案只提供薄型橋接描述符,不與 AetherIR、SynIR、FCEI、FCR-IR 或原程式正典爭奪定義權。所有 ...ref 都是示例識別碼,並非聲稱雲端系統已有對應服務。
7. 架構圖:保留原始光學中心的雙圖對照
flowchart TB
  S[單邏輯:共同成立基礎] --> A[多域光譜真:直接作用語義]
  A --> W[作用/任務圖 GA]
  W --> M[映射與候選計畫]
  R[光電資源/功率圖 GP] --> M
  M --> T[MEMSync:孿生預測與校準]
  T --> V{物理/語義/安全合約通過?}
  V -->|是| X[光子/光電/數位執行]
  V -->|否| F[拒絕、重映射或合法回退]
  X --> O[原始觀測與獨立驗證]
  O --> T
  O --> W
  O --> R
  C[O-Chip/AI:候選與跨層編排] --> W
  C --> M
  P[DPCPS:分時間尺度電力管理] --> R
  L[獨立安全聯鎖] --> X
讀圖限制:此圖描述控制與資料依賴,不代表 AI 直接改變光學定律或供電電路,也不代表光譜真的「輻射」就是電磁輻射。安全聯鎖在實際操作中必須先於物理致動;圖中箭頭只是邏輯連接,不能取代具時序的安全證明。
8. 可重播的最小驗證:先做光電語境,而不是抽空成通用排程器
8.1 固定任務與控制變數
選定一個 2×2 線性變換(或具同等明確輸入輸出的有限光電子任務),提供固定的數位參照;另提供一個可配置的模擬光子 tile,含路徑損耗、相位偏差、探測噪聲、讀出/轉換能耗與可用光源功率模型。這個物理模型初版只是明示假設的模擬器,不宣稱與特定真實晶片同一。
固定輸入分布、誤差容忍度、工作量、測量時間窗及資源條件;每組策略均使用相同測試與可重播種子,避免重新配置成本被刻意忽略。
8.2 對照組
| 組別 | 計算控制 | 資源與功率 | 孿生 | 用途 |
|---|---|---|---|---|
| B0 | 固定單後端 | 固定配置 | 無動態校準 | 最小數位/光電基線 |
| B1 | 可變作用圖分配 | 固定硬體資源預算 | 無閉環 | 單圖優化的獨立效果 |
| B2 | 固定作用圖 | 動態資源分配 | 靜態模型 | 只改硬體策略的效果 |
| B3 | 動態雙圖對照 | 動態資源分配 | 靜態孿生 | 分離雙圖結構的增益 |
| B4 | 動態雙圖對照 | 動態資源分配 | MEMSync 動態校準 | 衡量校準回饋的真正淨效果 |
在相同錯誤上界和可靠度下,至少報告:總延遲、牆插能耗、能量—延遲乘積、數值殘差、光路傳輸損失、重配置/校準次數、調度開銷、尾延遲與故障率。若某策略取得更高速度卻超出誤差或安全限制,不視為有效勝出。
8.3 判敗條件及重構界線
- 孿生殘差不收斂,或在未見配置上系統性低估風險:不得開放自動物理控制。
- 雙圖仲裁消耗超過節省的延遲/能耗:應保持簡化模型或降級回單圖。
- 光電路線在相同工作負載、精度、可靠度下不優於數位基線:如實保存負結果。
- 不同執行順序造成語義輸出改變:須明示非交換耦合的合法條件;不能用「計算圖看起來一樣」代替證明。
- 光束交叉但無法證明特定有用函數由光學後端實現:只標記光學傳播或演示,不標記為已完成計算。
- 模型預測與物理資料不同:保留原始觀測與來源,先重新校準,不以 AI 宣稱覆蓋量測。
- 光源、調變器或供電介面未開放控制權:僅使用模擬或合法唯讀觀測,不推定 AI 有實體致動權。
9. 和既有工程的互操作邊界
- AetherIR:光電執行圖及器件能力仍由 AetherGlass–LaserCPU 定義;本稿只加上對偶映射與孿生比較描述。
- MEMSync:唯一光電校準及數位孿生權責;本稿不另造重複模型名。
- O-Chip/O-Runtime:任務—資源編排與策略候選,不取代裝置安全。
- SynIR/SynCore:數位流、融合與物理流等執行候選,需逐模式檢查狀態一致性。
- DPCPS:供電及瞬態安全模型;本稿的抽象 L2 並不把 DPCPS 既有 L0–L4 的物理層級抹去。
- FCEI/FCR-IR:若使用外部場容器,沿用發射、配置、量測、回執和能力拒絕的原有接口;本稿僅提供可對接的條件欄位。
- XOST/光譜真:保留存在實現、命題對應、測量、作用的分型;這輪「單邏輯直接作用」是計算語義工作假設,不能抹消局部命題驗證與可反駁性。
原則:計算語義、光學載體、資源約束、觀測證據與結果採納,是可交互卻不互相取代的不同型別。
10. 本稿精確完成了什麼
已完成的是一個可核對的重整合定義:兩張圖各有對象、物理功率與語義流速不再混同、兩圖間可部分映射、既有 MEMSync 作為校準孿生、O-Chip 作為 AI/編排接口、DPCPS 作為電源子模型、AetherIR/FCEI 作為執行與回執接口,並有清楚的模擬驗收及判敗條件。
尚未完成的是:單邏輯的通用計算表達能力證明、光譜真直接作用能效優勢、光電對偶映射編譯器、真實光學硬體測試、電源控制實機驗證及相對現有排程方法的統計優勢。這些缺口不影響本文作為架構定義初稿的價值,卻限制對外宣稱。
核心結論:這套系統的起點不是「CPU 有一個孿生模型」,而是「為光子與光電混合運算而設計的多域作用、光路、功率和校準,本來就需要互相對照」。新提出的雙圖對照把原始設計重新接合;光譜真與單邏輯則進一步說明,語義作用為何不必先通過真假中介。模型可以選擇運算路徑,但只有實際作用與證據能決定結果是否成立。
參考原稿與可回查連結
以下為本輪實際檢視的使用者雲端文獻。引用表示文本已有該構件,不自動表示文中所有物理或產業數值經第三方核驗。對較早原文未逐篇查到的部分,不假稱已完成全庫版本審計。
- [S1] Neo.K,《AetherGlass–LaserCPU v2.0:三維玻璃光子與異質光電運算研究議程》,2026-07-30,來源連結:https://unboundedaxiom.org/p/lm-002190/
- [S2] Neo.K,《O-Chip:意圖—決策—執行解耦運算架構》v2.0,2026-07-30,來源連結:https://unboundedaxiom.org/p/lm-002195/
- [S3] Neo.K,《SynCore v2.1:可重構融合—流動運算架構》,2026-07-30,來源連結:https://unboundedaxiom.org/p/lm-002227/
- [S4] Neo.K,《分布式自適應近負載供電架構》v2.0,2026-07,來源連結
- [S5] Neo.K,《EML-FCRPC Paper 00:場容器與外部物理計算》,2026-10-22,來源連結:https://unboundedaxiom.org/p/lm-005199/
- [S6] Neo.K,《EML-FCRPC Paper 02:外部場容器與中央計算機》,2026-10-22,來源連結:https://unboundedaxiom.org/p/lm-005201/
- [S7] Neo.K,《EML-FCRPC Paper 03:三維光場邏輯計算》,2026-10-22,來源連結:https://unboundedaxiom.org/p/lm-005202/
- [S8] Neo.K,《EML-FCRPC Paper 04:聲光耦合與動態場容器》,2026-10-22,來源連結:https://unboundedaxiom.org/p/lm-005203/
- [S9] Neo.K,《EML-FCRPC Paper 07:AI 原生跨介質計算編譯器》,2026-10-22,來源連結:https://unboundedaxiom.org/p/lm-005206/
- [S10] Neo.K,《XOST Paper 01:光譜真的存在—對應—作用分型》,2026-10-31,使用者研究庫版本(用於對照概念型別,未修改原稿)。
- [S11] Neo.K,本輪對話釐清(2026-11-04):單邏輯為單一共同成立基礎,未激發/激發是計算作用狀態;光譜真跨域直接承載語義、量化與作用;硬體孿生作為後續技術銜接而非其原始定義核心。
本稿是可持續更新的研究原始碼,不宣稱專用晶片、光場容器或 AI 控制器已實作成功。