關係幾何與載體展開 VIII:未知觀察方向的關係譜校準、缺失觀測與配準不可辨識性
英文題名: Relational Geometry and Carrier Unfolding VIII: Blind Spectral Calibration, Missing Observations, and Correspondence Non-Identifiability
研究系列: RGC — Relational Geometry and Carrier Unfolding
編號/版本: P08 / v1.0.0
日期: 2026-11-04
原始問題、關係幾何構想: Neo.K
數學形式化、模型實作、合成實驗與原稿協作: GPT-6
研究狀態: 具限定條件的模型內定理、精確符號檢驗與合成資料實驗;非實體相機實驗、非外部同行審查,亦未證明非整數歐氏維度存在。
Canonical source: 本 UTF-8 Markdown 檔;所有數學原始碼只使用 $...$ 與 $$...$$ 兩種 LaTeX 分隔符。
作者: Neo.K
機構: EveMissLab/一言諾科技有限公司
版本: v1.0.0
摘要
P07 證明,在相機方向已校準且同名來源位置可配準的情況下,可從多個正交影像或局部關係譜反演 P06 連續載體的部分幾何。本文移除「所有關係譜觀察者的光軸已知」假設,並考察各位置缺失一部分觀測及完全失去跨觀察者配準的情形。問題不再只是已知幾何如何產生譜,而是如何把觀察者方向、載體法向場及來源對應三種未知量加以區分。
對具有已知共同母線方向的廣義圓柱等距載體,本文首先給出一項結構性障礙:若所有校準法向都落在母線垂直的同一平面,任意多個只回報平方投影的校準點,都無法分辨相機光軸關於該平面的鏡射。本文提供一組含三個平面內、另加一個平面外法向的明確校準裝置,證明對非退化相機光軸可恢復其三維軸線,至多差不可觀測的整體正負號。這四個法向是外部校準幾何,並未增加三線成方原始題目的來源筆畫數。
在觀察方向校準後,利用來源載體法向位於已知二維平面、且法向長度恆為一的先驗,本文進一步證明:兩個具有適當方向差的局部關係譜就足以恢復單位法向,差整體符號;特設的三觀察者配置即使每個位置缺失任一份測量,也仍具有精確可辨識性。相反,若每個觀察者只交付沒有來源標記的量測多重集合,本文構造兩組彼此不同的法向集合,使三個觀察者收到完全相同的無序資料,說明未知配準不能僅靠增加譜數量自動解決。
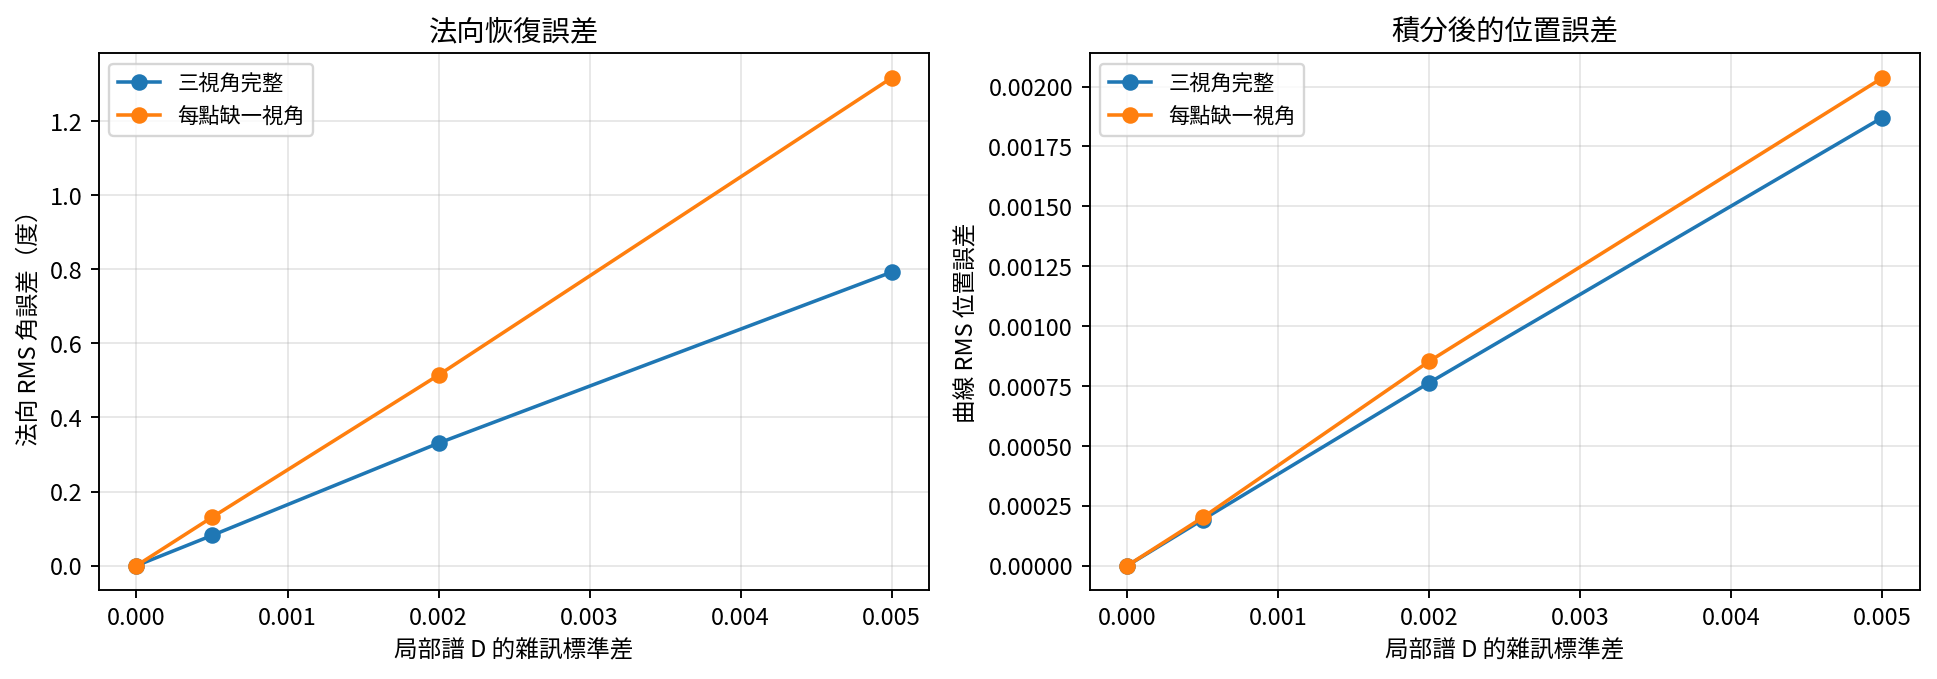
合成實驗沿用 P06 折角約 的平滑等距載體,在 個來源位置、三個未知光軸、四個已知校準法向的設定下進行。精確計算包括 40 項 SymPy 符號檢查及 37 項數值檢查;對八種「雜訊 × 缺失」配置,各進行 次固定種子的蒙地卡羅重播。當關係譜 的 Gaussian 雜訊標準差為 時,三個觀察者全部可用的平均法向 RMS 角誤差約為 ,每點缺失一份時約為 。這些數值僅限本文的合成觀測及估計器,不是實體儀器的性能主張。
本文得到的結論是:未知幾何不能只靠增大同類觀察數目辨識;校準資料的跨方向跨度、局部模型的先驗,以及來源配準的存在與否,分別控制不同種類的可辨識性。
關鍵詞: 關係幾何、局部關係譜、盲相機光軸校準、相位恢復、反演唯一性、缺失觀測、未知對應、可展曲面、廣義圓柱、幾何規範自由度。
1. 從 P07 進入 P08:三種未知必須分開
RGC 系列至 P07 已給出三種不同的維度語義:來源載體的內稟維度為 ,嵌入環境的座標維度為 ,而由正交觀察的局部度量譜得到的參與比 是與觀察者相關的標量指標。這三者不可互換。
P07 的局部譜反演原本知道各觀察者的三維光軸 ,並且知道不同觀察者測得的是同一個來源位置 。P08 把未知性拆成:
- 觀察者方向未知。 只知道某一相機對標記校準面輸出的 ,尚不知道其光軸 。
- 部分譜資料缺失。 部分位置無法被全部相機觀測;但保留來源位置索引,能知道仍被觀察的是哪個 。
- 來源配準未知。 各相機只輸出一袋無標籤的 值,沒有資訊說明不同相機的哪一筆測量對應同一個物理點。
本文先解決條件受限的前兩項,並對第三項給出嚴格不可辨識反例。這不等於完整解決未知透視相機、一般曲面、遮蔽及無標記多視角重建。正交影像下的未知相機運動與形狀分解有經典研究 [R1];本篇只處理由局部譜反求觀察方向這一個特別的觀測通道。
2. 載體與關係譜的最小模型
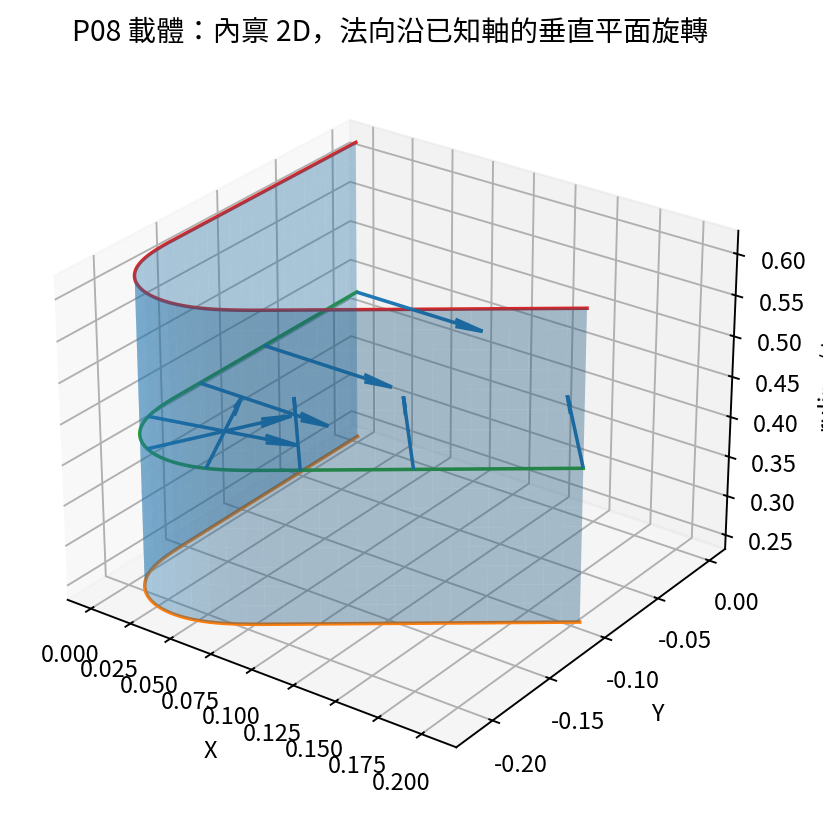
2.1 將 P06 放在母線對齊的座標系
取固定單位母線方向與其垂直平面為
P06 的連續等距廣義圓柱經過空間剛體座標轉換,可用
描述。此處 是連續單位法向;來源參數 採用材料的正交弧長座標。由 和 ,可得
因此本篇沒有把物理材料變成非整數維。它只研究同一張內稟二維載體所生成的觀測譜如何反演。上述表示是 P06 解析模型在母線對齊座標下的等距表示,不是新增一種材料假說。
合成資料採用 P06 的平滑折角函數
且在 設 ,在 設 。折角 的精確定義與 P06、P07 共用,程式以代數常數重新計算而非依靠截斷小數作真值。
2.2 量測的是譜,不是座標維度
對任一未知單位觀察光軸 ,正交投影的局部度量具有譜
沿用 P07 的參與比定義
對 , 嚴格遞增(端點 的導數為零),因此精確譜值可反求
本篇的光軸恢復只使用平方內積,無法取得相機影像平面內的旋轉角(roll),亦無法區分 與 。故本文所稱的相機校準專指「光軸線方向的校準」,不是完整六自由度相機外參求解。
3. 障礙定理:同一法向平面不能完全校準三維光軸
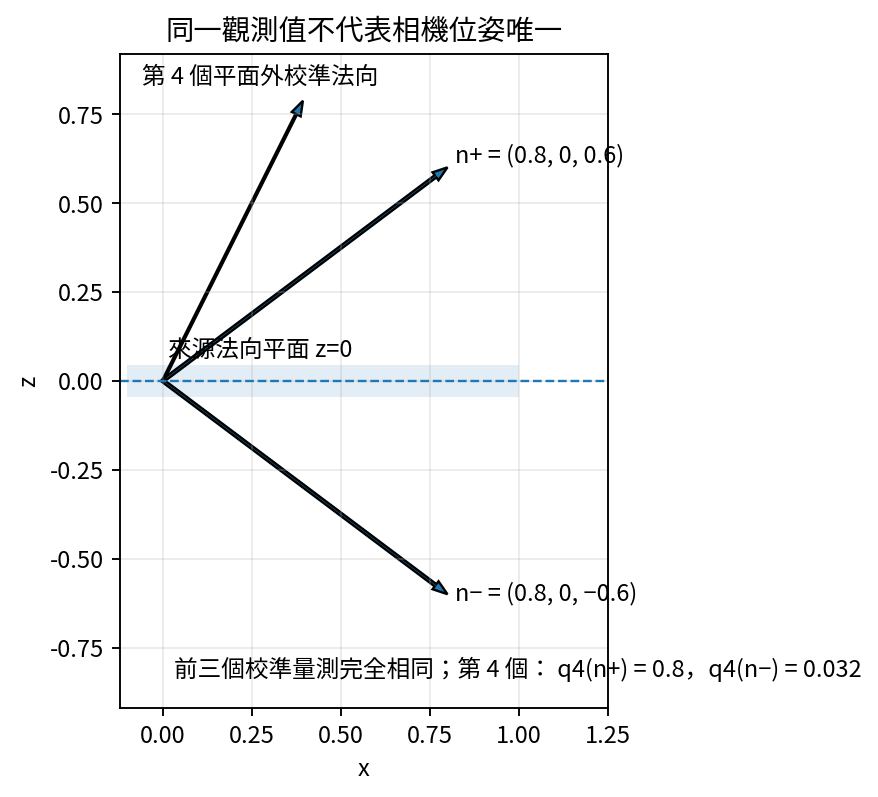
定理 3.1(共面法向下的軸向鏡射不可辨識性)。 設全部已知校準法向 都在 。取任一單位光軸
並定義鏡射光軸
則對任意多個共面法向都有
若 且 ,兩個光軸既不相等、也不互為整體相反數,因此對觀察光軸線而言這是非平凡歧義。
證明。 因 ,兩個內積均等於 ;平方後自然相等。若 和 均非零,改變軸向分量的符號不會等於對全部三個分量同時變號。證畢。
此反例並不依賴資料噪音,也不依賴特定折角。即使 P06 的曲面產生連續無限多個校準法向,只要它們仍全部位於 ,此障礙就仍然存在。
4. 四個已知法向的受限盲校準
令外部校準裝置提供四個已知、已標記的單位法向
前三者都在 ;第四個不在 ,必須來自額外校準面、不同取向的幾何標定片或等價已知參考。它不是把來源三角形偷偷增加第四條筆畫。令未知光軸
四份轉換後的譜量為
定理 4.1(四錨點的泛型光軸線唯一性)。 若 ,上述四筆精確量測唯一決定 ,至多差整體正負號。取代表元 後,反演式為
證明。 前兩筆得到 ,第三筆得到 ,第四筆得到 。利用單位約束 ,且在 時可選 ,因此 均被唯一指定;改取 只會同時使三個分量變號。證畢。
適用邊界。 此定理不是「任何四個光譜就能自校準」的普遍結論;它使用四個已知方向的校準法向、單位光軸,以及 的非退化條件。當 時,這組裝置不保證消除所有歧義;可另加適當法向或使用一般三維實相位恢復的冗餘設計 [R2, R3]。
精確例子。 對 和 ,前三筆 完全相同;第四筆則為
單一跨平面方向就能將這組原本無法區分的光軸分開。
5. 由未知光軸轉入未知局部法向場
5.1 為什麼 P07 的五視角在本受限模型中可減為兩視角?
P07 在任意三維未知法向且只知無相位平方投影時,採用五個 full-spark 方向來保證辨識。本篇額外知道每一個法向均在固定平面 ,且 ,因此未知自由度只剩一個角度(再取模正負)。這是大幅減少所需觀測的額外先驗,並非推翻 P07 的一般命題。
對已校準光軸 及未知法向
有
令
定理 5.1(已知法向平面下,兩份譜的局部唯一性)。 若任意兩個觀察者 的 矩陣
可逆,則由其兩份精確 可唯一反求 ,進而恢復 ,至多差整體正負號。
證明。 先由 的反函數得到 ,再解線性方程 ,得到唯一 。因 唯一, 至多差 的整數倍,因此法向只有 和 兩種。證畢。
若兩個觀察者在 中的投影方向可寫為 與 ,則有
因此兩個投影方向既不能平行,也不能相互垂直;光軸三維夾角本身並不是本觀測通道的充分判準。
5.2 三觀察者配置:每點容忍失去一份測量
取 , ,使用三個未知、但可經第四節錨點校準的相機光軸:
在精確算術下,三組二視角矩陣的行列式分別為
全部非零。所以對任意一個來源位置,只要任兩份關係譜還在,法向就仍可精確辨識到正負號。三個二視角矩陣的二範數條件數在本配置中為 。
這是指定幾何類別下的缺失容忍定理,不是保證有任意遮蔽、任意資料錯配和未知相機完整姿態的通用三維重建。
6. 連續法向的符號提升與載體重建
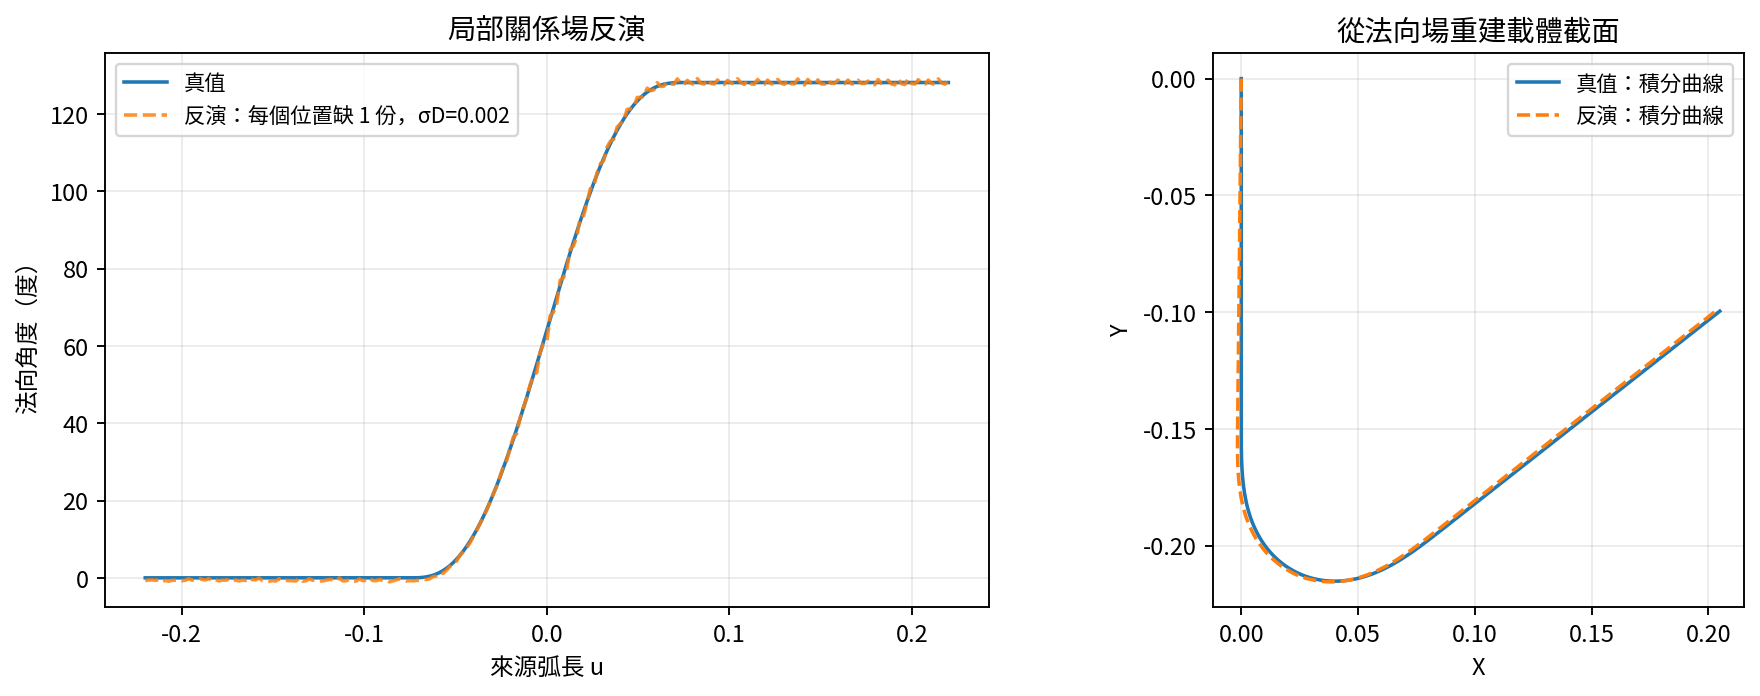
由第五節逐點反演得到的是無向法向線 。若 屬於連通區間、真實法向連續且提供某一參考位置的正負方向,則可沿著 連續選取法向分支;由於連通區間上連續單位向量的無向線場可作全域連續提升,所選分支一經錨定即唯一。
在 P06 已知 、已知來源弧長座標與一個空間基準點的條件下,便可透過
恢復載體位置,差一個已明示的整體平移規範。若沒有來源弧長尺度或正負方向錨點,僅知道點對點的無向法向場則不足以確定相同的有向位置函數。
穩定性說明。 當校準矩陣準確、兩視角矩陣 可逆時,局部線性誤差滿足
另由積分三角不等式有
(假定同一正負方向規範、相同 )。但是校準公式含 ,在 時會病態; 接近 時, 也更敏感。本篇數值穩定性只覆蓋指定方向與有限雜訊水平。
7. 配準不可辨識性的精確反例
即使相機完全已知,只要不同觀察者的測量沒有來源位置標籤,就不能把第五節逐點的可逆矩陣直接套用。
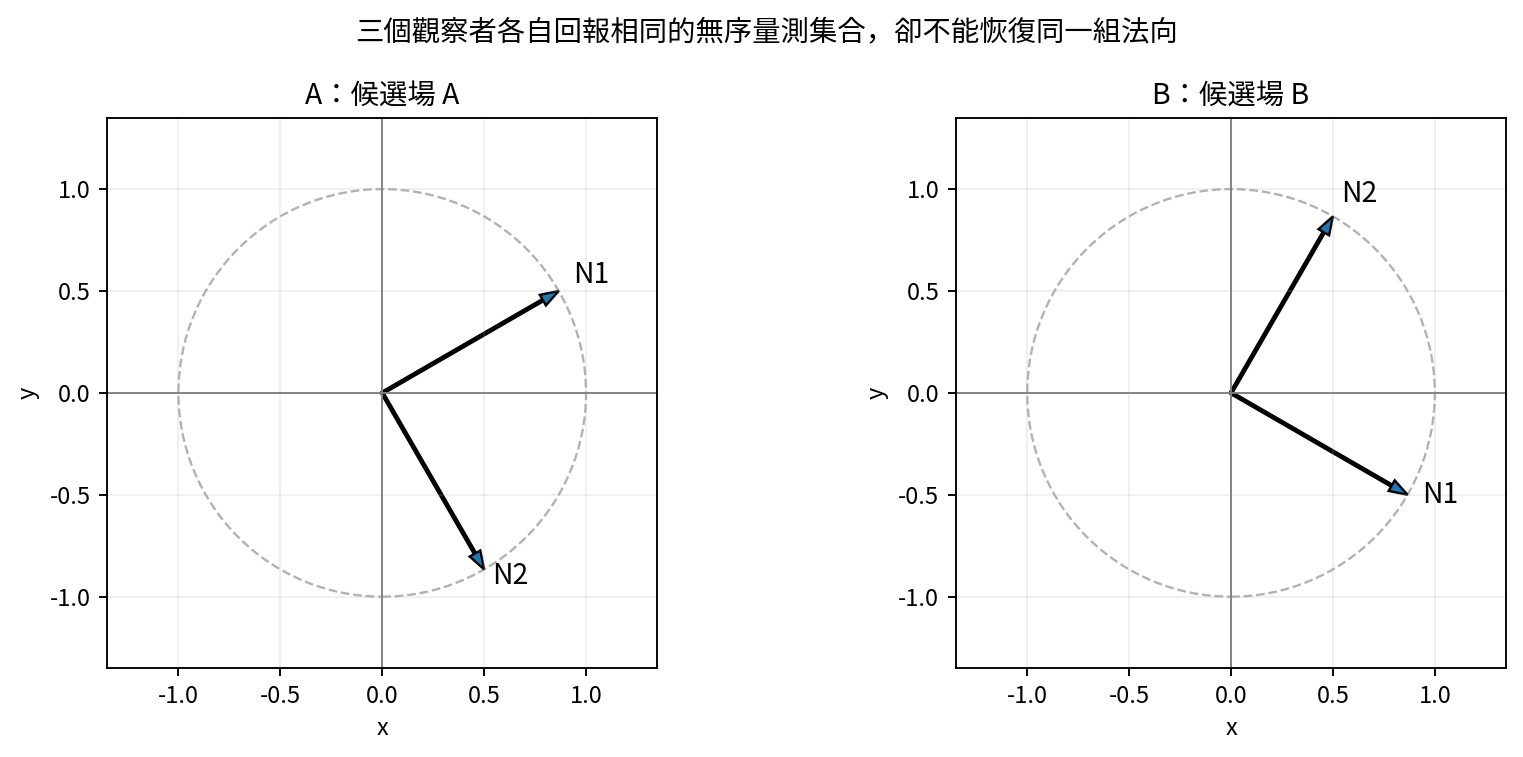
令二維已知觀察方向為
考慮兩組彼此不同的無向單位法向集合
對每個觀察者,只保留兩份平方投影的無序多重集合,則兩個不同真值均生成
將各項通過嚴格單調的 換成 後,多重集合仍然完全相同;但 與 在固定觀察坐標內既不相等,也不會因逐項全域變號而變成同一集合。
定理 7.1(無來源配準時的非單射性)。 僅將每個觀察者的局部譜當成無序多重集合,即使相機光軸已知且所有資料無噪音,來源局部法向的集合也未必可唯一辨識。
證明。 上述 是不同的法向集合,但對同一組固定觀察方向產生相同三個無序集合,因此正向觀測映射非單射。證畢。
這個反例處理的是「完全取消來源標記」的觀測制度。若另外給出曲線的空間順序、動態追蹤、標記材質、邊界條件或已知單調折角等先驗,可能可排除部分配對,但不是本定理目前使用的資料條件。
8. 可重現數值實驗
8.1 實驗條件
- 載體:P06 的平滑等距廣義圓柱在母線對齊坐標系下的旋轉等價模型,折角約 ,半寬 。
- 來源採樣: 上等距 點;已知母線方向 與來源弧長尺度。
- 相機:第五節三個真實光軸,但反演器不直接讀取光軸真值;它先從第四節四個帶標記的已知校準法向所產生的 反求光軸。
- 觀測:在每個來源點生成三份關係譜 ,完全觀察組使用全部三份;缺失組按來源索引輪流失去其中任一份,始終保留兩份及正確的來源對應。
- 雜訊:校準及目標量測均在 空間加入獨立零均值 Gaussian 雜訊,標準差為 ,並截斷至譜合法區間 。此雜訊單位不是像素,也不是 的標準差。
- 重播:每種雜訊 × 缺失配置以固定偽隨機種子
20261104連續運行 次,合計 次合成重播。 - 估計器:依第四節公式反演光軸並單位化;依第五節矩陣最小平方恢復 ,投影回單位圓,再從已知起點做連續符號提升;曲線位置採固定網格梯形積分。
- 事後評估:光軸角度與局部法向角度均以無向投影角比較;位置 RMS 在同一固定起點下,對數值積分得到的離散真值曲線進行比較。
注意:本實驗的第四校準法向不在 P06 同一張廣義圓柱上,而是來自獨立、方向已知的標定結構。若沒有此校準結構,第三節的鏡射歧義就不會因運行此估計器而自動消失。
8.2 無雜訊檢查及矩陣條件數
無雜訊實驗在雙精度誤差範圍內恢復全部三個光軸、 個法向及同起點積分截面。三個可用二視角組合的條件數為:
| 可用觀察者 | 二範數條件數 | |
|---|---|---|
| 1 + 2 | ||
| 1 + 3 | ||
| 2 + 3 |
因此即使所有位置輪流失去一份資料,剩餘矩陣仍然是非奇異的。這些值由 SymPy 以精確根式與有理數獨立檢查。
8.3 帶雜訊的主要結果
表中法向角誤差為 64 次重播各自 RMS 值的平均,曲線位置誤差同理;所有三種誤差均包括同輪校準階段的光軸估計誤差,而非假設光軸仍是已知真值。
| 雜訊標準差 | 每點缺失一份 | 平均光軸 RMS 角誤差 | 平均法向 RMS 角誤差 | 平均曲線位置 RMS 誤差 |
|---|---|---|---|---|
| 0 | 否 | 近 | 近 | 近 |
| 0 | 是 | 近 | 近 | 近 |
| 0.0005 | 否 | |||
| 0.0005 | 是 | |||
| 0.0020 | 否 | |||
| 0.0020 | 是 | |||
| 0.0050 | 否 | |||
| 0.0050 | 是 |
部分缺失仍然可辨識,但在高雜訊下會造成較大局部法向誤差;這反映的是觀察矩陣的冗餘降低,而非空間維度改變。
8.4 驗證層級
src/verify_symbolic.py:40 項 SymPy 精確檢查,包括校準光軸、三個二視角行列式、鏡射障礙及無標記對應反例。src/experiments.py:37 項數值檢查,並以固定種子產出 次模擬重播的統計摘要。src/model.py:獨立可運行的載體、關係譜與反演函數;不依賴前篇檔案才能執行。src/render_figures.py:五張 PNG/五張 SVG 的完整繪圖來源。results/:原始摘要 JSON、範例曲線資料 NPZ、驗證報告及檔案 SHA-256 清單。
這些測試證實提交的原始碼在所宣告的有限模型內執行了相應檢查;它們不等同於定理的獨立同行審查,也不表示實體材料或相機已測得這些譜量。
9. 論證限制與可否證條件
(一)方向跨度比觀測數量更重要。 在固定廣義圓柱上,只添加更多共面法向的校準樣本不能突破第三節障礙;增加一個恰當平面外法向則可以在泛型條件下突破。因此必須記錄觀測方向的線性/非線性跨度,而不能只記錄樣本數。
(二)不包含完整相機姿態。 關係譜只依賴光軸的平方內積,不含影像框架內的旋轉、相機平移或透視參數。本文完成的是未知光軸線的受限校準,而非一般 SfM 的全部未知量。
(三)校準並非完全無先驗。 必須事先知道四個校準法向的幾何方向,並知道哪個校準量測對應哪個法向。若全部法向也未知,全球旋轉的規範自由度 、 會令所有平方內積不變,無法從譜單獨選定絕對世界座標方向。
(四)已知母線和單位法向是強先驗。 「兩個局部譜足夠」利用了固定法向平面與 ;任意三維法向、任意非可展曲面或未知母線方向不適用此計數。
(五)缺失與失配不是同一回事。 有標記的位置少一份量測,可以靠餘下兩份解方程;無標記的多重集合則可能連哪兩筆應該放在同一行都不知道。第七節證明後者即使無噪音也可能非唯一。
(六)不提供材料力學精度保證。 本文仍使用零厚度、完全等距的理想載體,沒有測試紙張回彈、厚度、自遮蔽、真實相機畸變、影像特徵追蹤或實際光學儀器能否直接取得所定義的 。
(七)有效譜維度不是傳統空間維度。 本篇的 維持為觀察者相依的參與比指標。本文既沒有證明 或 是由「一個完整軸加部分軸」組成的傳統空間,也沒有證明三線成方在某個分數維度才可能;該猜想仍須另行給定維度的公理化定義。
10. 結論
P08 對 P07 的已知觀察者前提進行了第一輪嚴格放寬,得到四個能同時構成正、反兩面約束的結果。
首先,若全部校準法向都落在同一平面,三維相機光軸的平面鏡射歧義不可由任何數量的同類平方投影消除。其次,一組明確的三個共面加一個非共面錨點,在指定的非退化條件下足以校準未知光軸線。第三,當連續載體的法向已知侷限在固定平面,兩個方向合適的局部譜足以反演單位法向,特製的三視角配置能承受每個位置缺少其中一個觀察者。最後,移除跨觀察者的來源對應後,譜多重集合可能對應多個不同幾何真值;因此配準不是可以省略的行政資訊,而是反問題的數學內容之一。
這些結果將系列中的「關係幾何」由單一可計算的標量,推進為可以明示觀察跨度、校準幾何、來源標籤及規範歧義的反演制度。三線成方起始的數學命題仍然是載體幾何構造問題;P08 建立的是使其成為可觀察、可驗證之幾何研究對象所需的資訊條件。
核心結論:不只要問幾條線能生成一個形狀,更要問哪些關係資料足以讓觀察者確定那確實是同一個形狀。
參考文獻
- [R1] Tomasi, C., & Kanade, T. (1992). Shape and Motion from Image Streams under Orthography: A Factorization Method. International Journal of Computer Vision, 9(2), 137–154. https://publications.ri.cmu.edu/shape-and-motion-from-image-streams-under-orthography-a-factorization-method 。正交影像、未知相機運動與部分缺失點對應的經典背景;本文不宣稱取代其分解方法。
- [R2] Balan, R., Casazza, P. G., & Edidin, D. (2006). On signal reconstruction without phase. Applied and Computational Harmonic Analysis, 20(3), 345–356. https://doi.org/10.1016/j.acha.2005.07.001 。實數無相位量測的研究背景。
- [R3] Bandeira, A. S., Cahill, J., Mixon, D. G., & Nelson, A. A. (2014). Saving phase: Injectivity and stability for phase retrieval. Applied and Computational Harmonic Analysis, 37(1), 106–125. https://doi.org/10.1016/j.acha.2013.10.002 。無相位反演的單射與穩定性背景。
- [R4] RGC P06 (2026-11-03). 連續等距載體、局部關係維度場與三線成方的曲率代價. 系列前篇,P08 沿用其連續載體。
- [R5] RGC P07 (2026-11-04). 未知局部關係場的多觀察者反演、譜觀測可識別性與曲率穩定性. 系列前篇,P08 承接其譜—法向平方內積恆等式及多視角反演觀測語義。
附錄 A:執行與查核
在解壓縮後的 P08 根目錄執行:
python -m pip install -r requirements.txt
python src/verify_symbolic.py
python src/experiments.py
python src/render_figures.py
python src/validate_release.py
數值實驗會覆寫 results/numerical_experiments.json 和 results/illustrative_field_data.npz,符號程式會覆寫 results/symbolic_verification.json。發行版本的 SHA256SUMS.txt 用來驗證原始交付物,重跑檔案後若有位元組層級差異,應重新產生對應清單;不可把雜湊更新誤認成已證實原始報告的內容完全相同。
附錄 B:正式原稿邊界
聊天畫面只供討論與預覽。本篇內容以 ZIP 內的 UTF-8 Markdown 為正式 source,公式僅使用 $...$ 及 $$...$$,不進行 unicode_escape round-trip、不把 LaTeX 數學指令改寫成 Unicode 數學字元後當作 source。任何修改均需先重新驗證、再 commit,並保存原稿與驗證紀錄。