進位制塔樓與全域運算關係幾何(第十篇)
有限運算語法的保真擴張、雙側耦合重分類與三步歷史的投影不變性
英文題名: Radix Towers and Global Operational Relation Geometry X: Conservative Trace Refinement, Dual-Sided Coupling Reclassification, and Grammar-Sensitive Cross-Radix Observations
版本: v0.1(可再現的有限語法比較、完備計數與形式證明)
日期: 2026-11-05
研究系列: EveMissLab/進位制塔樓與全域運算關係幾何
研究構想: Neo.K;形式化、計算實驗與編碼驗證:AI 協作
承接: 第一至第九篇,直接使用第七至第九篇的 兩步歷史語義
Canonical source: UTF-8 Markdown;數學原始碼僅使用 $...$ 和 $$...$$
研究邊界: 有界正整數、固定有限語法、正向及逆向精確驗證;不聲稱一般實數或物理因果律的普遍定理
作者: Neo.K;形式化、計算實驗與編碼驗證:AI 協作
機構: EveMissLab/一言諾科技有限公司
摘要
進位制塔樓研究最初從 與 的關係開始,逐漸形成有限數值域中保留運算歷史、進位觀察、交會點及可核驗事件見證的方法。第九篇在五種兩步算術模板中找出 1,547 個跨模板強合流位置、58 個同時具有前後段共享事件的雙側位置,並指出這些數量高度依賴語法及觀察上限。第十篇將「語法依賴」本身提升為可檢驗的研究主題。
本文採兩種本質不同的擴張。第一種為非保守的運算種類擴張:將第一步限定為加法或乘法、第二步限定為加、減、乘或精確除法,取兩個選擇集合的完整笛卡兒積,共八種兩步模板。這在前五種模板 AM、MA、MS、MM、MD 之外,補入 AA、AS、AD。第二種為保守的三步歷史細化:把原本第一步所需的第一運算元 改由另一條合法二元運算先行產生,然後執行完全相同的兩步後綴;觀察位置仍固定在原本的 ,而不將新前綴的輸出誤當成新增的 。
對 與原始輸入範圍 ,直接完整枚舉與獨立的來源因式分解計數逐位置相符。原語法的 161,582 條歷史、1,547 個強合流位置與 58 個雙側位置,擴張為 276,046 條歷史、5,433 個強合流位置與 203 個雙側位置。其中 3,886 個強合流位置是新增加的;原 58 個雙側位置全部保留,另有 145 個原先僅共享前段事件的舊位置,因新加入的運算類型而取得後段共享見證。八模板模型的所有強合流可精確分為八種來源組合。
另一種擴張得到反向對照:允許四種合法前綴運算(加、減、乘、精確除法)之後,透過精確來源數加權,推得共有 11,099,433 條帶標記三步細化歷史,但在刪去前綴、保留既定 觀察及原兩步事件標記的投影下,強合流與雙側位置完全沒有增加。故「增加歷史數」不能直接當作「增加底層耦合位置」的證據。
進位觀察提供第三個判別例子:在五模板模型中,二進位強合流從中間值到結果不可能同層;八模板擴張後,二進位出現 1,503 個同層強合流位置。進位制完全沒有變,改變的是可產生的運算關係集合。本文因此區分固定語法下的進位表示變化與固定進位制下的語法變化,並提出可供後續全域關係研究重用的雙重對照協定。
關鍵詞: 全域運算、進位制塔樓、有限語法擴張、強合流、事件共享、雙側耦合、逆向約束、保守歷史細化、演算法軌跡、投影不變量、負對照、完全枚舉。
1. 研究動機:增加演算法,究竟增加了什麼?
1.1 三種不可混同的「增加」
同一個結果 可能有更多可計算的表示式,但這至少可能是三種不同變化:
- 歷史多重度增加:在同一數值位置新增不同輸入排列、計算前綴或等價寫法。
- 既存位置的關係種類增加:同一個 原來只有兩種來源,新語法使它同時擁有三、四種來源,甚至獲得新的前後段共享事件。
- 精確交會位置集合增加:新語法真的引入原來不屬於跨模板強合流集合的 。
只比較原始歷史筆數,無法區分這三種效應。只畫不同顏色的線,也無法證明某個位置確有新的運算見證。
1.2 與第九篇的連續性
第九篇的主要五種運算模板是 AM、MA、MS、MM、MD。本文不修改這五種模板、輸入角色、正值條件或結果上限,而是在其外側逐步加入新模板及新歷史層。如此才能將新資料與原先的 161,582 條完整歷史作逐筆而非概略的比較。
1.3 術語限制
本文所稱「數值合流」是若干固定、可執行的算術模板共享中間數值與結果;不把它等同於一般項重寫系統的 Church–Rosser 合流性。帶運算先後順序的算術事件也不等同實在物理世界的作用與反作用。本研究的「耦合」是一種可檢查的運算依賴與來源共享。[參考文獻 1]
2. 共同的有限數值域與兩種語法
2.1 數值域與運算元
固定:
主實驗使用 、 。每條兩步歷史具有三個有序原始輸入 ,第一步得到正整數中間值 ,第二步得到 。允許 ,但 必須留在結果域中。精確除法僅接受整數商,減法僅接受正值。
2.2 第九篇的五模板語法
定義:
| 模板 | 第一段 | 第二段 | 意義 |
|---|---|---|---|
| AM | 先加後乘 | ||
| MA | 先乘後加 | ||
| MS | 先乘後減 | ||
| MM | 先乘後乘 | ||
| MD | 先乘後精確除 |
對每筆合法歷史,保留:
注意 是帶標籤的完整運算歷史;即使 、 交換不改變結果,原始有序歷史也不能直接合併。
2.3 八模板完備二步語法
令:
按照第一段與第二段運算的有序笛卡兒積選擇所有 個模板,得到:
三個新增模板為:
所謂「完備」只表示對這兩組被指定的運算選項與兩步深度已取全部八個組合,不表示涵蓋所有數學演算法。
2.4 正向運算與逆向約束
固定 ,任一模板的第二段輸入 若存在,均由運算種類唯一決定:
| 第二段運算 | 必要的反向公式 | 合法條件 |
|---|---|---|
| 加法 | ||
| 減法 | ||
| 乘法 | 且 | |
| 除法 | 且 |
第一段能否生成 則由下列來源數決定:
因此對模板 ,在固定位置 的完整有序歷史數可寫成:
其中 、 。此式提供了不需依賴直接枚舉程式內部邏輯的獨立來源計數方法。
3. 何謂真正的交會與雙側共享?
3.1 精確強合流位置
對位置 設模板來源集合:
定義強合流集合:
它比「結果 相同」嚴格;不把兩條中間值不同的路徑算作同一強合流位置。
3.2 前段事件共享 與後段事件共享
將兩步歷史分解為帶來源順序的事件:
若一個 存在不同模板而且具有相同的完整 ,記 ;若存在不同模板而具有相同的完整 ,記 。若兩者同時成立,稱為雙側事件耦合位置。
本篇沒有要求 與 由同一對歷史提供見證,也不把其存在解釋成時間反轉或力學互反。這和第九篇的定義完全一致。
3.3 在八模板語法中共享事件的充要條件
因兩種模板若第一段運算種類相同、又在相同的 有合法來源,便能選擇同一組有序 ,所以:
第二段運算種類相同時,在給定 的條件下 唯一,故:
上述等價是本文八模板共享輸入域與精確算術規則所保證的,不能不加條件地套用到任意演算法或任意中間狀態圖。
4. 完整枚舉:八模板擴張造成什麼變化?
4.1 完整歷史及入射數據
直接對八個模板各自檢查 組有序輸入候選,並以第 2.4 節的來源分解公式逐個 (F,m,z) 比對,得到:
| 測量項目 | :五模板 | :八模板 | 新增/差額 |
|---|---|---|---|
| 完整有序歷史 | 161,582 | 276,046 | 114,464 |
帶模板的 (F,m,z) 入射 |
40,111 | 45,660 | 5,549 |
不含模板標籤的 (m,z) 位置 |
38,506 | 39,821 | 1,315 |
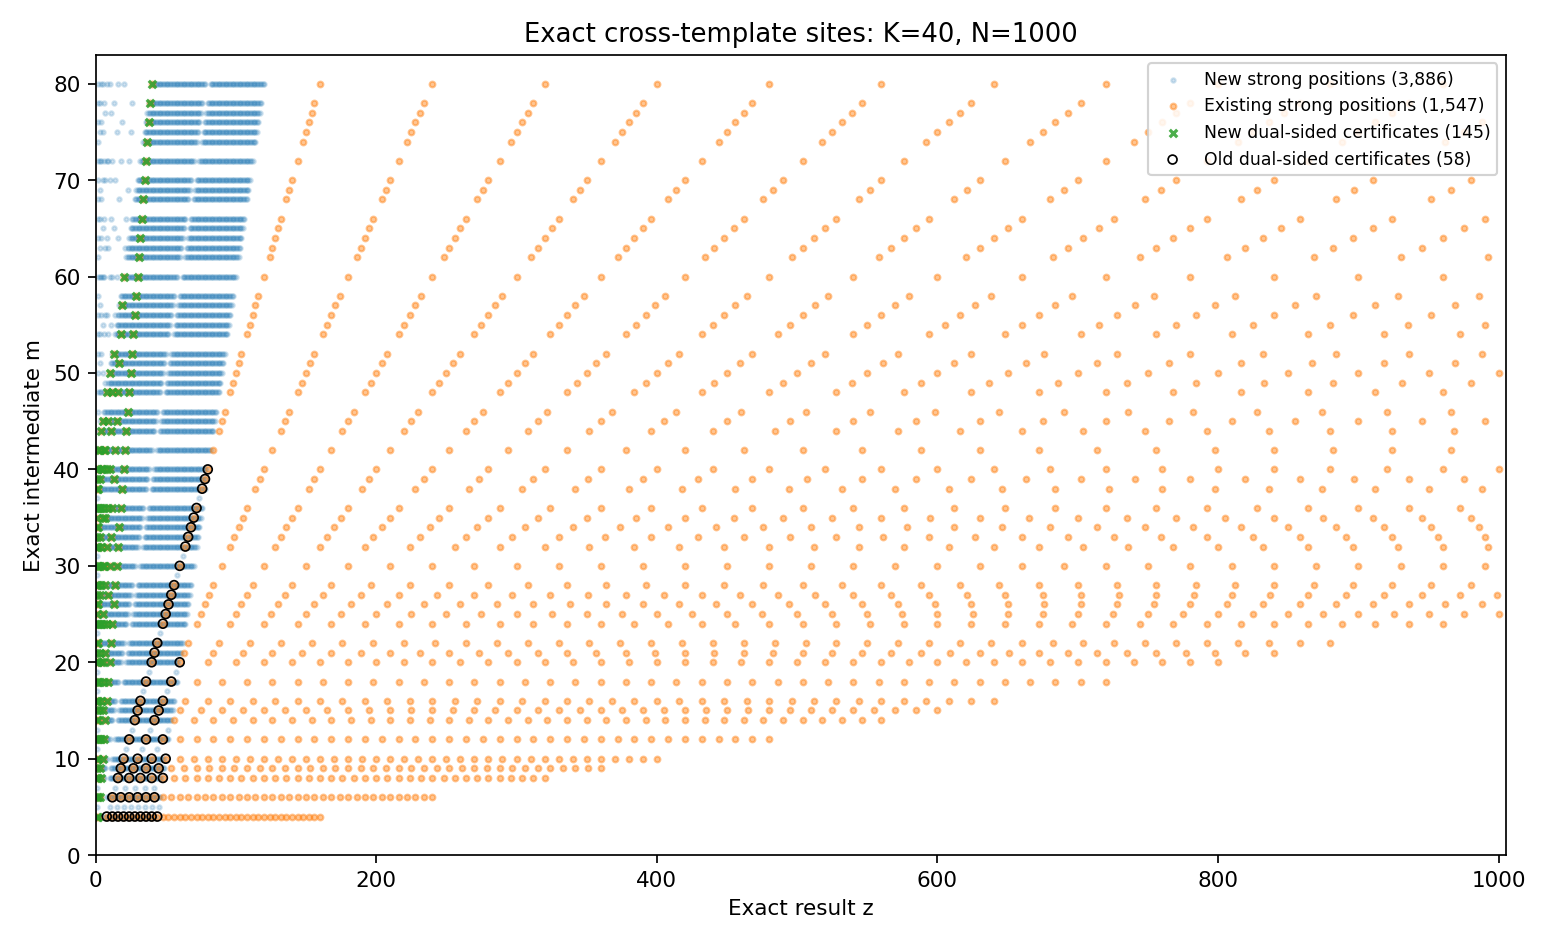
| 跨模板強合流位置 | 1,547 | 5,433 | 3,886 |
| 前段共享位置 | 203 | 240 | 37 |
| 後段共享位置 | 1,402 | 5,396 | 3,994 |
| 同時具備 的位置 | 58 | 203 | 145 |
此處新增 3,886 個強合流位置,並不表示產生了 3,886 個新數論定理。它表示原本不滿足跨模板來源條件的位置,在擴張後變得合格;這些結構完全由被指定的普通整數運算定義。
4.2 各模板的合法歷史數
| 模板 | 有序歷史數 |
|---|---|
| AM | 37,223 |
| MA | 53,255 |
| MS | 52,810 |
| MM | 7,302 |
| MD | 10,992 |
| AA | 59,319 |
| AS | 50,180 |
| AD | 4,965 |
| 合計 | 276,046 |
AA 全部 個候選合法,因第一步最多 80、末段再加不超過 120;AS 需排除非正結果;AD 需檢查精確整除。這些差別構成八模板不同的可觀察入射權重。
4.3 八種、且僅有八種的強合流來源簽名
依每個位置出現的完整模板種類集合,所有 5,433 個強合流位置可精確分類:
| 完整模板簽名 | 位置數 | ||
|---|---|---|---|
| AA+AM | 27 | 是 | 否 |
| AA+AM+MA+MM | 58 | 是 | 是 |
| AA+MA | 2,165 | 否 | 是 |
| AD+AS | 10 | 是 | 否 |
| AD+AS+MD+MS | 145 | 是 | 是 |
| AD+MD | 91 | 否 | 是 |
| AM+MM | 1,344 | 否 | 是 |
| AS+MS | 1,593 | 否 | 是 |
| 合計 | 5,433 | 240 | 5,396 |
右兩欄為各種簽名是否必然具有相應事件共享;總列的 240、5,396 是位置數相加,並非布林值。
4.4 為何沒有其他簽名?
所有第二步都使用 。於是加法與乘法使 ,減法與精確除法使 ,兩個方向不能在同一數值位置共同成立。
對增長方向,兩種可能的第二段關係是 或 。若同時成立,必須有:
因此 。若 是由乘法 產生,則 ;加上 , 也必可由 在同一範圍內產生。這排除了單獨 MA+MM 而沒有 AA、AM 的簽名。增長方向因此只剩表中四種配置。
對下降方向,若:
則:
故 。若此時 具有合法的乘法來源,則 ,必然也有合法加法來源。因此不可能只有 MS+MD 而沒有 AS、AD。下降方向也只能留下表中四種配置。八類已窮盡。證畢。
方法論意義: 這項分類是由運算方向、逆向整除及共同來源域聯合決定的,而不是由格子的外觀推測。
5. 雙側耦合的擴張:58 為何變成 203?
5.1 原來的 58 個沒有消失
五模板語法中的三模板簽名 AM+MA+MM,在八模板中會自動增加 AA,成為:
它仍保有由 MA 和 MM 提供的前段共同乘法,以及由 AM 和 MM 提供的後段共同乘法。因此原 58 個雙側位置全部保存。
5.2 新獲得雙側見證的 145 個舊位置
原來的 MS+MD 位置共享第一步乘法,卻因第二步一個是減法、另一個是除法,無法共享相同後段事件。新增 AS、AD 後,由第 4.4 節的界線 ,這些位置同時必有合法的第一段加法來源,因此成為:
在同一個位置:
- AS 與 AD 可以共用第一段加法事件。
- MS 與 MD 可以共用第一段乘法事件。
- AS 與 MS 可以共用最後的減法事件。
- AD 與 MD 可以共用最後的精確除法事件。
所以這 145 個原本單側共享的位置,在擴張後取得了雙側事件見證,且都在原來的 1,547 個強合流集合中;它們不是額外新建的數值位置。
5.3 一個可以逐事件核驗的四路徑例子
取 、 :
上述四條歷史全都通過相同的中間節點 4,然後抵達 1。它們使前段共享與後段共享形成交錯配對;不是四條沒有關聯的巧合等式。
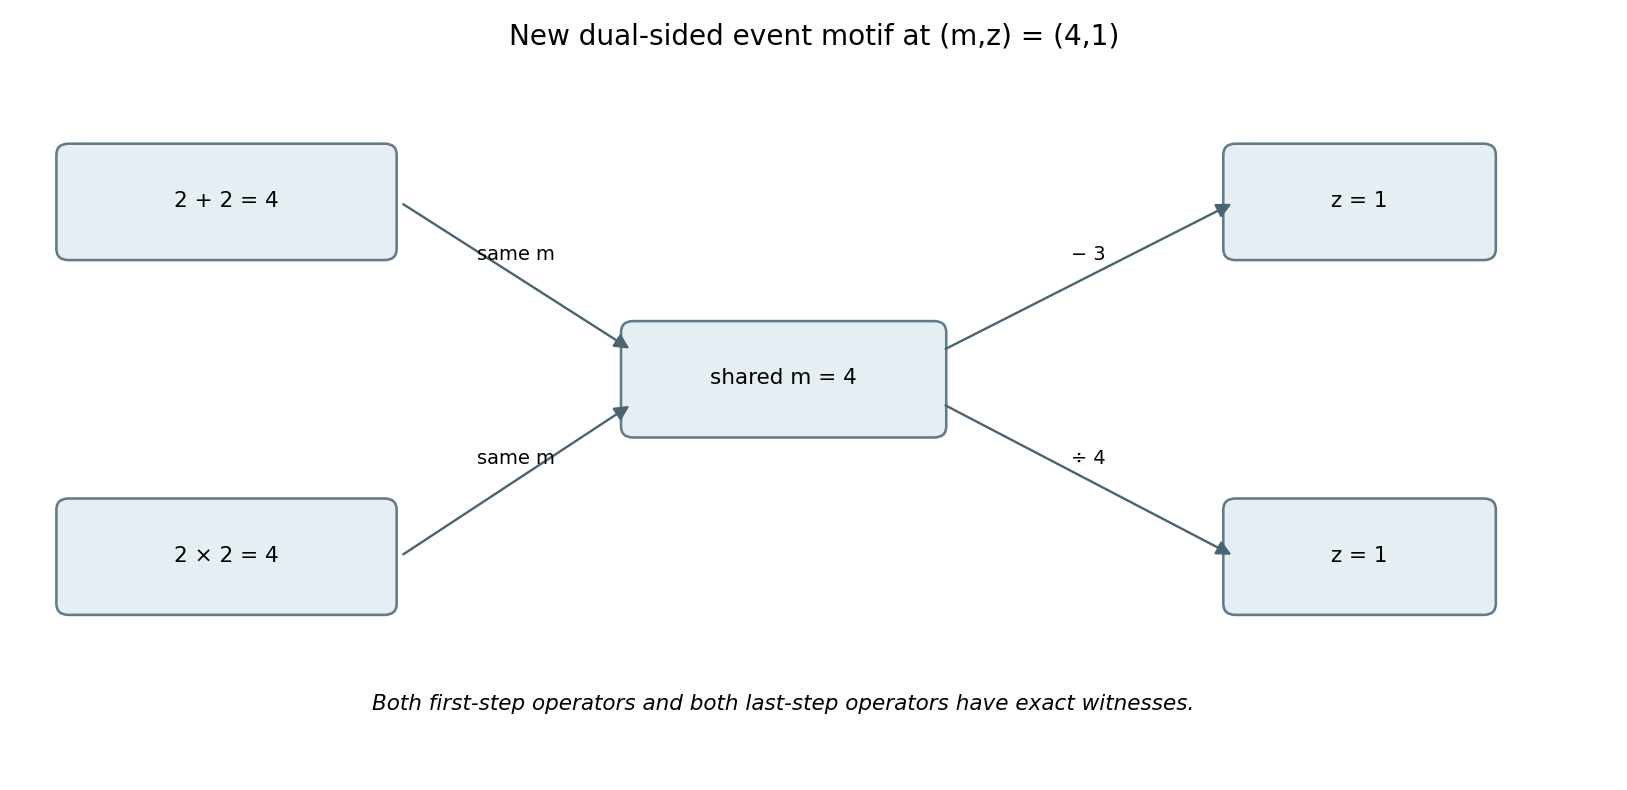
5.4 真正新增的交會位置不一定有雙側耦合
例如:
在 ,新增的 AA 與舊有 MA 共享最後的 ,但其第一段運算種類不同,因此這是新強合流位置,卻不是雙側耦合位置。
整體而言,新增加的 3,886 個強合流位置沒有任何一個是雙側位置;新增 145 個雙側位置全都由既存強合流點的事件標籤增補而來。這項精確區分非常重要。
6. 三步運算:保守式前綴細化的負對照
6.1 不任意增加觀察位置的三步構造
對八模板中的任何合法二步歷史:
不改變原二步後綴,而先新增一個運算:
其中 ,且只接受正整數精確結果 。完整三步歷史為:
執行順序是先算 ,再依原模板算 ,最後算 。本節的觀察位置仍固定在後兩段的 。新前綴的輸出 當然是合法中間狀態,但不會被偷換成原先定義的 。
6.2 刪去前綴的投影
定義:
只要原歷史 在三步語法下至少有一個合法前綴表示, 對它便是滿射;且所有投影前後的 、原模板 、後兩段事件均完全相同。
因此可證:在此指定投影下,增加前綴不會產生新的強合流位置,也不會新增原兩步局部事件 的類型。它會增加歷史多重度,不會增加原位置集合。
這是相對於既定觀察映射的保守性,不是聲稱所有三步演算法都不會帶來新關係。如果改為觀察新前綴的值 或其完整事件依賴圖,新的可觀察軌跡確實會存在。
6.3 對每個 的前綴表示數
定義 為所有有序 的合法數量。按四種前綴運算分解:
精確公式是:
其中 是正因數個數。這四式分別來自有序正加法分拆、固定差值的有序對、非平凡有序因數對,以及 的合法整數倍。
本篇程式先直接枚舉所有 與四種運算,再和上述四式逐個 比對;不是僅將公式當成未驗證假設。
6.4 為什麼所有舊歷史都能保留?
對 ,每個 至少具有一個合法前綴:
- 可由 生成。
- 可由 生成。
- 可由 生成。
因此 ,投影 對八模板的全部二步歷史是滿射。這證明每一個原本的精確交會位置都能被三步歷史覆蓋。
6.5 三步歷史數量:超過一千萬,但沒有新增原位置
每筆二步歷史的第一運算元 可以有 種不同前綴,因而合法三步歷史的確切數量為:
主實驗 的完整加權計數為:
| 兩步模板 | 兩步原歷史數 | 由前綴生成的三步歷史數 |
|---|---|---|
| AM | 37,223 | 1,510,424 |
| MA | 53,255 | 2,142,649 |
| MS | 52,810 | 2,114,642 |
| MM | 7,302 | 317,890 |
| MD | 10,992 | 443,661 |
| AA | 59,319 | 2,378,844 |
| AS | 50,180 | 1,992,351 |
| AD | 4,965 | 198,972 |
| 合計 | 276,046 | 11,099,433 |
這個 11,099,433 是逐筆二步歷史乘上合法有序前綴數後的精確組合計數,不是把全部 1,100 萬條細化歷史實體寫入 CSV 再統計;其正確性由前綴枚舉與一對一的組合對應證明。
主實驗中每個 具有 36–56 個合法前綴,故可將同一原運算世界變成極為龐大的歷史資料集,而不改變指定的強合流集合與雙側位置數。若只因原始紀錄筆數暴增就宣稱新耦合增加,便會得到可被此對照否定的錯誤結論。
6.6 回到 891:三步歷史與兩步位置
例如:
第一條是先由 得到原二步運算元 2,再由 得 27,最後乘 33。第二條是先由 得到 3,再由 得 27,最後乘 33。兩者的三步歷史不同,但其既定觀察位置都是 。
在這次八模板語法中,891 原先的兩個強合流中間值 27 與 33 並未改變。由此可見,增加整體語法種類會改變全域交會數,但未必改變指定錨點;增加前綴歷史則可大幅增加局部紀錄量,卻不一定改變原始觀察位置。
7. 進位制觀察:同一基底,語法一變,樓層性質就變
7.1 精確的數量級函數
對每個正整數 與整數進位基底 ,定義:
實作使用整數連續除法,不使用浮點對數在冪次邊界作判定。對同一組 ,樓層增量定義為:
不是數位直式運算中的 carry stream,僅為塔樓層級變化。這個區分沿用前篇的標準。
7.2 固定八模板,七種基底的全域觀察
對 5,433 個精確強合流位置進行相同的七種基底投影:
| 基底 | 上升 | 同層 | 下降 | 合計 |
|---|---|---|---|---|
| 2 | 2,623 | 1,503 | 1,307 | 5,433 |
| 3 | 2,517 | 2,168 | 748 | 5,433 |
| 5 | 1,769 | 2,988 | 676 | 5,433 |
| 8 | 1,979 | 2,758 | 696 | 5,433 |
| 10 | 1,642 | 3,486 | 305 | 5,433 |
| 12 | 1,444 | 3,629 | 360 | 5,433 |
| 16 | 1,420 | 3,564 | 449 | 5,433 |
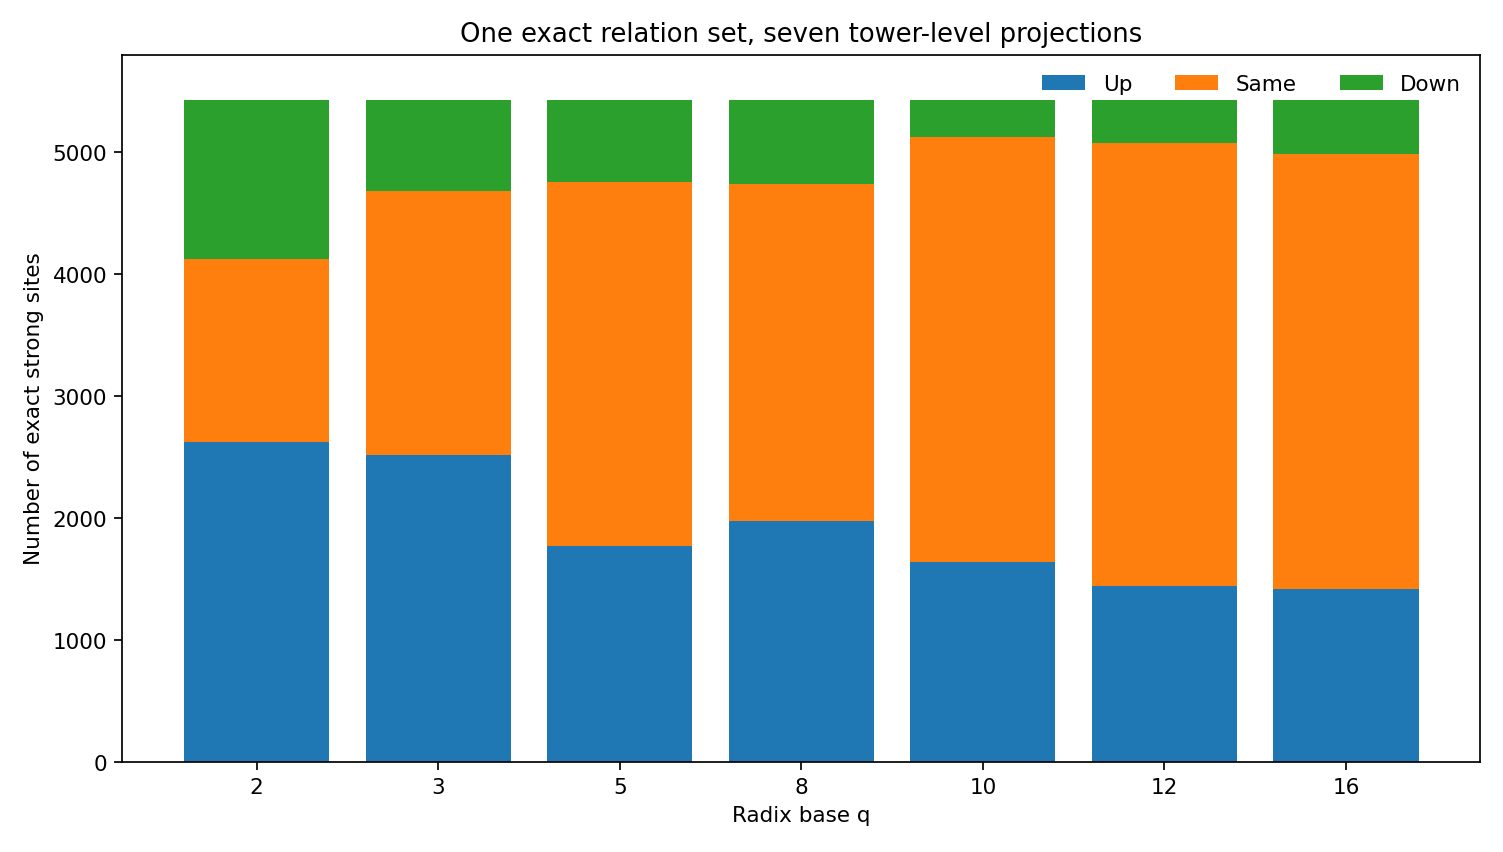
不同基底使用相同的 5,433 個精確數值位置,因此位置數不變,但它們的上升、同層、下降比例會不同。此處沒有修改整數本身,也沒有把同一字串放進另一個基底後假裝數值不變。
7.3 第七篇的二進位「無同層」定理為何失效?
五模板語法中,所有強合流的局部結果變化至少包含乘以二或除以二,所以二進位沒有任何同層位置。八模板增加 AA 與 MA 之間的加法尾段共享後,該條件已不成立。
例如:
具有共同 ,且:
兩者同層,卻都是合法的新增跨模板強合流見證。故二進位同層強合流從 0 變成 1,503 並不矛盾,因為兩個定理的語法前提不同。
這是本篇最重要的防錯提醒:進位制觀察的圖形性質有時不只依賴進位制,還依賴能夠生成關係的運算語法。
7.4 精確關係不變,並不等於語法擴張不變
兩種比較必須分開:
- 固定運算語法,改變基底:數值 、合法事件與其可核驗關係保持不變;變動的是表示字串及樓層座標。
- 固定基底,擴張運算語法:原有位置及見證保持,可能加入新位置、新事件種類與新雙側耦合。因此可見關係結構可能真正增加。
- 固定觀察位置,增加保守前綴:歷史記錄數可能暴增,原後兩段事件與 位置不變;若改用更深的觀察視角,則須重新定義欲比較的不變量。
8. 有界語法的上界仍然是銳利的
8.1 定理:八模板強合流仍有
若一個位置有不同模板來源,分為兩種情況。
其一,至少有一個加法前綴來源 ,立刻有 。
其二,該位置只有乘法前綴來源,而要有兩個不同模板,第二段只能在增長方向的加法與乘法、或下降方向的減法與除法之間發生碰合。由第 4.4 節的兩個逆向等式,前者給出 ,後者給出 。因此所有強合流位置皆滿足:
8.2 定理:八模板的最終結果上界為
由 ,若末段為乘法, ;末段為加法, ( );若末段為減法或除法,則 。故全部八模板強合流滿足:
該上界由 AM/MM 的明確共同來源 達成。因此對任意 ,固定八模板後,只要 ,繼續增大觀察上限也不會增加新的強合流位置。
當 , 已飽和。主實驗 仍只是指定結果域內的局部全枚舉,不能冒稱已窮盡該 下八模板的所有交會。
8.3 參數敏感度
| 五模板強合流 | 八模板強合流 | 八模板雙側 | 三步細化歷史 | ||
|---|---|---|---|---|---|
| 8 | 200 | 78 | 187 | 19 | 12,511 |
| 12 | 1,000 | 183 | 445 | 38 | 87,761 |
| 20 | 1,000 | 570 | 1,469 | 77 | 752,002 |
| 40 | 500 | 982 | 4,868 | 203 | 9,009,358 |
| 40 | 1,000 | 1,547 | 5,433 | 203 | 11,099,433 |
| 40 | 1,500 | 1,914 | 5,800 | 203 | 12,152,578 |
| 40 | 3,200 | 2,368 | 6,254 | 203 | 12,953,500 |
變動數值上限 不必然改變雙側耦合數。 時所有雙側位置在 內已全部出現;但完整強合流仍須到 才飽和。這兩個門檻對應不同的數學性質,不能混同。
9. 反例、限制與研究設計上的負控制
9.1 純圖形同層仍不代表共享中間數值
第九篇已確認:
在十進位中 870、900 與 891 都是三位數,但兩條歷史的中間值不同。八模板或三步前綴細化都不能使這兩條歷史自動變成精確強合流。圖中相鄰或同樓層不等於算術事件相同。
9.2 表示式可以膨脹,但不能因此判定資訊增加
只要允許新增等價前綴、冗餘恆等步驟、交換律排列甚至自反運算,歷史數可以急遽增加。本文的 11,099,433 條細化歷史是明確、有限且可計數的例子;它證明歷史總筆數不具備跨語法直接比較的結構意義。
若要研究實際資訊增益,至少需要指定比較的觀察映射、被保留的事件身份、路徑複雜度與等價類規則,不能把所有新寫法都當成新數值關係。
9.3 八模板擴張也不等於所有演算法
本文只窮舉指定的兩步八模板,以及一種先重建原運算元的保守三步細化。沒有窮舉任意長運算鏈、任意實數、負數、無理數、循環程式、條件分支或任意根式。若採用真正會改變中間位置的三步後綴,必須建立新的 見證語義並重新枚舉。
9.4 不將純數學關係推成物理因果
算術「前向作用/反向約束」能以精確等式與事件依賴表示,但沒有因此得到能夠描述時間、力、物理反作用、測量擾動或物理因果方向的定律。這些屬於另外一層需要獨立建模與實測的命題。
9.5 本篇保留的四項測試防護
- 雙路計數:直接三元組歷史枚舉與來源因式分解逐入射比對,不僅比總數。
- 舊資料精確交叉比對:本篇的全部五模板歷史與第九篇原始 CSV 逐條一致,不改動先前樣本。
- 正反兩種對照:八模板帶來真正新增強合流位置;保守三步細化只增加歷史筆數。
- 跨進位與參數反例:對比二進位同層性質在不同語法下的變化,並檢查 的數量差異和固定語法飽和界線。
10. 可再現實驗、原始資料與驗收標準
10.1 運行方法
核心驗證只需要 Python 3 標準函式庫,無須網路或雲端 API:
python verify_paper10.py --out .
可選擇在安裝 Matplotlib 後再生圖表:
python make_figures.py
執行後必須檢查 paper10_stats.json 的 regeneration、主要計數與輸出 CSV;這些是可重建的 machine-readable source。圖像僅為觀察與檢視用途,不取代算術驗證。
10.2 內容清單
verify_paper10.py:八模板直接枚舉、獨立來源分解、前綴公式與精確枚舉、原語法對照及跨進位統計。paper10_all_extended_histories.csv:主實驗全部 276,046 條八模板有序二步歷史。paper10_extended_incidence.csv:每個(F,m,z)的來源多重度。paper10_strong_sites.csv:5,433 個強合流位置及其完整模板簽名、 和原語法歸屬。paper10_two_witness_certificates.csv:每個強合流位置選兩條不同模板的可重算見證。paper10_dual_event_pairs.csv:每個雙側位置各取一組共享前段與共享後段的模板對。paper10_prefix_multiplicity.csv:每個 的四類前綴運算數,與公式逐值核對。paper10_richness_by_family.csv:二步及三步細化歷史數量的模板分布。paper10_radix_profiles.csv:七個基底下強合流的樓層簽名。paper10_parameter_sensitivity.csv:改變 的獨立實驗對照。paper10_stats.json:機器可讀摘要、來源簽名、三步細化統計與個案。figures/:從資料重新生成的 PNG/SVG 圖表。SHA256_MANIFEST.json:發行套件中所有受驗收檔案的內容雜湊。
10.3 驗證範圍與負向案例
驗證程式檢查原語法的 161,582 條舊歷史、1,547 個舊強合流、58 個舊雙側位置。進一步確認新語法的276,046 條歷史、5,433 個強合流、203 個雙側位置;每個強合流見證包含兩種不同模板,並能重新計算回到相同 。前綴細化則只保留逐 枚舉及來源加權證書,不假裝將 1,100 萬條資料逐筆輸出。
故意構造非整除除法、非正減法或錯誤的中間值時,均應由精確整數算術拒絕;不得以畫面上是否能畫出線條替代檢查。
11. 綜合結論:把「看到的世界」拆成三個可檢查層次
第一,運算語法決定了哪些算術歷史被允許存在。 從五模板擴張為八模板後,精確強合流從 1,547 增至 5,433,雙側位置從 58 增至 203。這些增加有完整歷史與來源分解的見證,且精確分類後只可能是八種模板簽名。
第二,運算歷史數量與數值耦合結構不等價。 保守三步前綴讓歷史增至 11,099,433 條,卻未增加原觀察位置或原兩步局部共享事件。對塔樓而言,「中間計算過程展開」必須同時聲明展開後保留哪一層資訊,否則容易把描述長度當成新關係數量。
第三,進位制不是獨立的圖形產生器。 固定同一語法與數值時,改變基底只改變編碼及數量級投影;但若保留基底、改變運算語法,同層、升降與雙側耦合等可見結構都可能改變。二進位同層強合流從 0 變成 1,503,正是兩種因素必須分離的實際反例。
本篇更接近研究起點所指的目標:不是以單純的乘法等式證明神祕對偶,而是將數值、來源、作用、逆向約束、演算法歷史、置中與進位觀察置於同一個可逆向驗證的有限關係世界。只有在相同語法、相同觀察映射與明確等價判準之下,才能嚴格討論其不變性。
核心結語:一千萬條運算歷史,可以只是在描述同一批關係;少數真正新增的運算規則,卻可能改變整座塔樓的交會結構。觀察的深度,不由線條數量決定,而由每條線保留了多少可驗證的關係資訊決定。
參考文獻
- Baader, Franz, and Tobias Nipkow. Term Rewriting and All That. Cambridge University Press, 1998,Chapter 6: Confluence. DOI: https://doi.org/10.1017/CBO9781139172752.007 。引用目的僅為區分項重寫系統的一般合流與本文指定語法下的數值入射交會。
- Shpilka, Amir, and Amir Yehudayoff. “Arithmetic Circuits: A Survey of Recent Results and Open Questions.” Foundations and Trends in Theoretical Computer Science, 5(3–4), 207–388, 2010. DOI: https://doi.org/10.1561/0400000039 。算術電路與有向計算依賴圖是既有理論工具,不是本文的新發明。
- EveMissLab,《進位制塔樓與全域運算關係幾何(第七篇):跨演算法數值合流、共享中間節點、算術入射分解與塔樓觀察不變量》,2026-11-04。
- EveMissLab,《進位制塔樓與全域運算關係幾何(第八篇):進位觀察投影的假合流、精確結果置中、跨演算法配對負載與可驗證資訊恢復》,2026-11-05。
- EveMissLab,《進位制塔樓與全域運算關係幾何(第九篇):局部雙側事件耦合、最小正向運算見證與有界語法的全域飽和》,2026-11-05。
End of Paper X (v0.1).