關係幾何與載體展開 V:未知觀察姿態下的度量升級、摺線辨識與載體約束反演
英文題名: Relational Geometry and Carrier Unfolding V: Unknown-Pose Metric Upgrade, Crease Identification, and Carrier-Constrained Inversion
研究系列: RGC — Relational Geometry and Carrier Unfolding
版本: P05 / v1.0.0
日期: 2026-11-03
成果性質: 具有明確前提的數學定理、精確符號驗證及可重現合成資料計算研究;不是實體攝影實驗。
Canonical source: 本 UTF-8 Markdown 檔為正式原稿。所有數學原始碼均只採用 $...$ 與 $$...$$;聊天畫面不是研究原始稿。
驗證狀態: 自動驗證報告與 SHA-256 清單參見研究包;數學研究不等於同行審查。
作者: Neo.K
機構: EveMissLab/一言諾科技有限公司
摘要
本研究接續 P01–P04 的「載體幾何—關係幾何—觀測表示」架構。P03 已構造一片三條原始直線邊的右等腰三角薄片,透過單條摺線、兩片局部等距的三維折疊,在特定正交視角下精確顯現正方形。P04 證明在已知兩個相機的正交觀察方向、影像尺度與特徵對應時,可反演該折片的三維點與摺角。然而,已知相機姿態是一個強先驗:它未解決觀察者與載體同時未知時的可識別性問題。
本文將相機方向視為未知,建立由多視角特徵軌跡出發的正交矩陣分解與度量升級程序。首先證明對一般非共面剛性點集,在兩個不同的未知正交相機下,二次度量約束通常只具有秩五,留下一維連續正定度量歧義;三個適當配置的正交視角則可使度量約束達秩六,從而在影像座標尺度已知、四點對應正確等條件下,恢復三維點與相機觀察方向,精確到全域歐氏座標及鏡射規範。其次,本研究對 P03 特定折片給出一個更強的受限命題:對兩個特定的未知相機視角,雖然影像本身允許一族連續的度量候選,只要納入來源材料已知的邊長約束,該族候選便只剩原始解。第三,從重建後的四個未指定幾何角色的特徵點,可根據來源薄片的五個剛性邊長關係辨識共用摺線,僅保留來源兩個對稱端點的交換歧義。
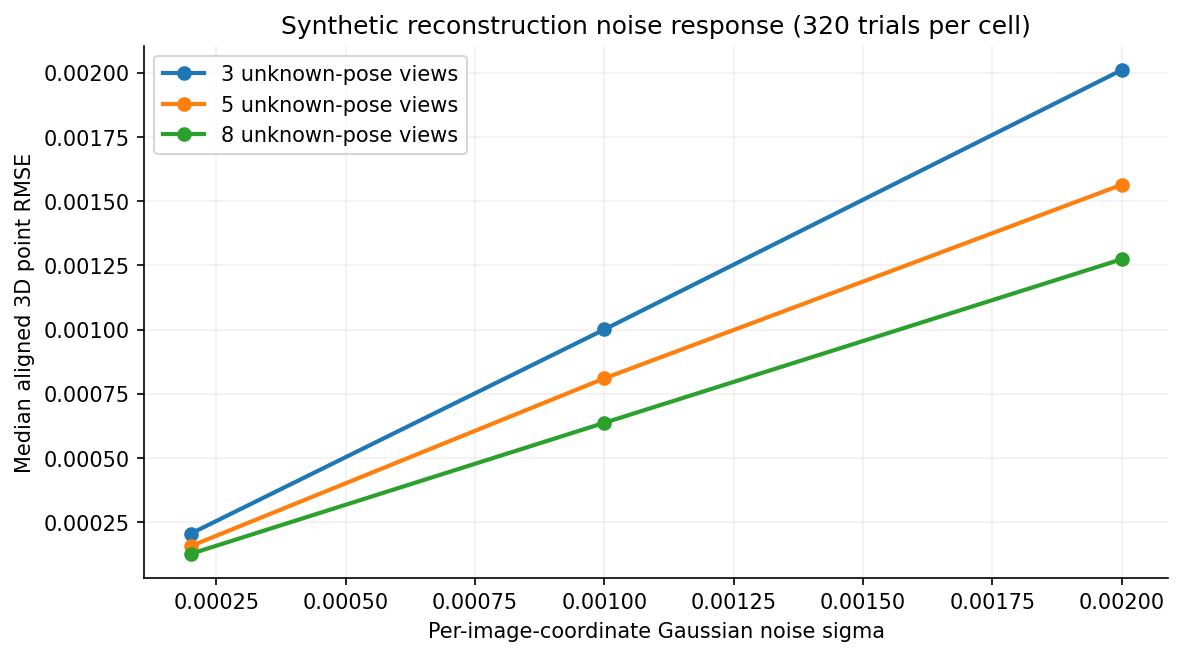
本文的合成實驗在三、五、八個未提供姿態資訊的正交視角下執行三維反演,對每組設定進行固定種子的 320 次雜訊試驗。精確符號檢查與數值檢查支援所宣告的受限定理與實作;所有參照相機的生成座標只用於製造資料及事後驗證,不作為求解器輸入。研究清楚區分:傳統內稟維度仍為二、觀察者相依的有效關係譜可取非整數數值、未知相機的可辨識秩又是第三種不同的幾何量。因此本文不宣稱已證明任何特定的 是三線成方的必要或充分維度。
關鍵詞: 載體幾何、三線成方、未知相機姿態、正交結構恢復、度量升級、剛性折片、摺線辨識、矩陣分解、有效關係維度、幾何可識別性。
1. 問題與研究層次
最初的「三條線構成正方形」問題包含至少四個彼此不同的命題:
- 在標準二維平面中,三條直線段能否直接覆蓋正方形的四條邊?一般情況下不能。
- 在允許載體內部摺線及三維等距折疊的模型中,三條原始邊界線能否經觀察映射精確顯現正方形?P03 的明確構造表明可以。
- 當三維載體與相機位置都未知時,能否從影像反向求解摺線與材料結構?這是本文的主題。
- 觀察所得的非整數有效關係譜指標,是否代表某種真正的傳統非整數座標維度?目前沒有這個推論;本文保留這項區別。
本文刻意將「三維重建是否唯一」、「材料摺線是否能辨識」和「有效關係維度能否被反推」視作相互關聯但不等同的問題。
1.1 本篇的觀測契約
以下定理與實驗固定使用:
- 正交、非透視的理想相機;每個相機的二維影像尺度是共同已知的,但其三維方向與面內方向均未知。
- 相同的四個三維特徵點,在多個視角間有正確的跨影像點對應;這種對應由合成資料直接提供,尚非電腦視覺的自動特徵匹配結果。
- 四個特徵點在三維非共面,所有視角的折片為同一個靜止剛體構形。
- P03 來源薄片的邊長及單摺線、雙剛性面的材料類別,在應用載體先驗時已知;一般的多視角度量升級部分則不依賴這些材料先驗。
- 相機沿自身觀看軸的平移對正交投影不可觀測;全域三維平移、旋轉及鏡射列為規範自由度,不把它們誤當不同實體答案。
若改用未知每鏡頭縮放倍率、透視相機、被遮擋或誤匹配的特徵點、可變形材料或任意摺痕網路,以下結論不能不經修改便沿用。
2. P03 的精確載體基準
來源二維薄片為
其來源頂點與摺線端點為
原始三條筆畫為 、 、 。內部的 是摺線而不是第四筆邊界墨跡。來源分成兩個剛性三角面 與 。
設
P03 的一組精確三維構形為
其來源材料中各個屬於同一剛性面的已知距離平方,與折疊後相同:
注意: 是原始三角薄片的一條直邊,但在三維折疊後經過 成為兩段直線,其端點的三維歐氏直線距離平方是
不等於來源未折疊時的 。此差異不是材料伸縮,而是路徑長與空間端點直線距離的區別。
四點不共面,並且經第一個投影 後,四個點依次是 。因此從三個原始邊界筆畫得到精確四邊正方形。P05 的重建器並不直接收到以上三維座標。
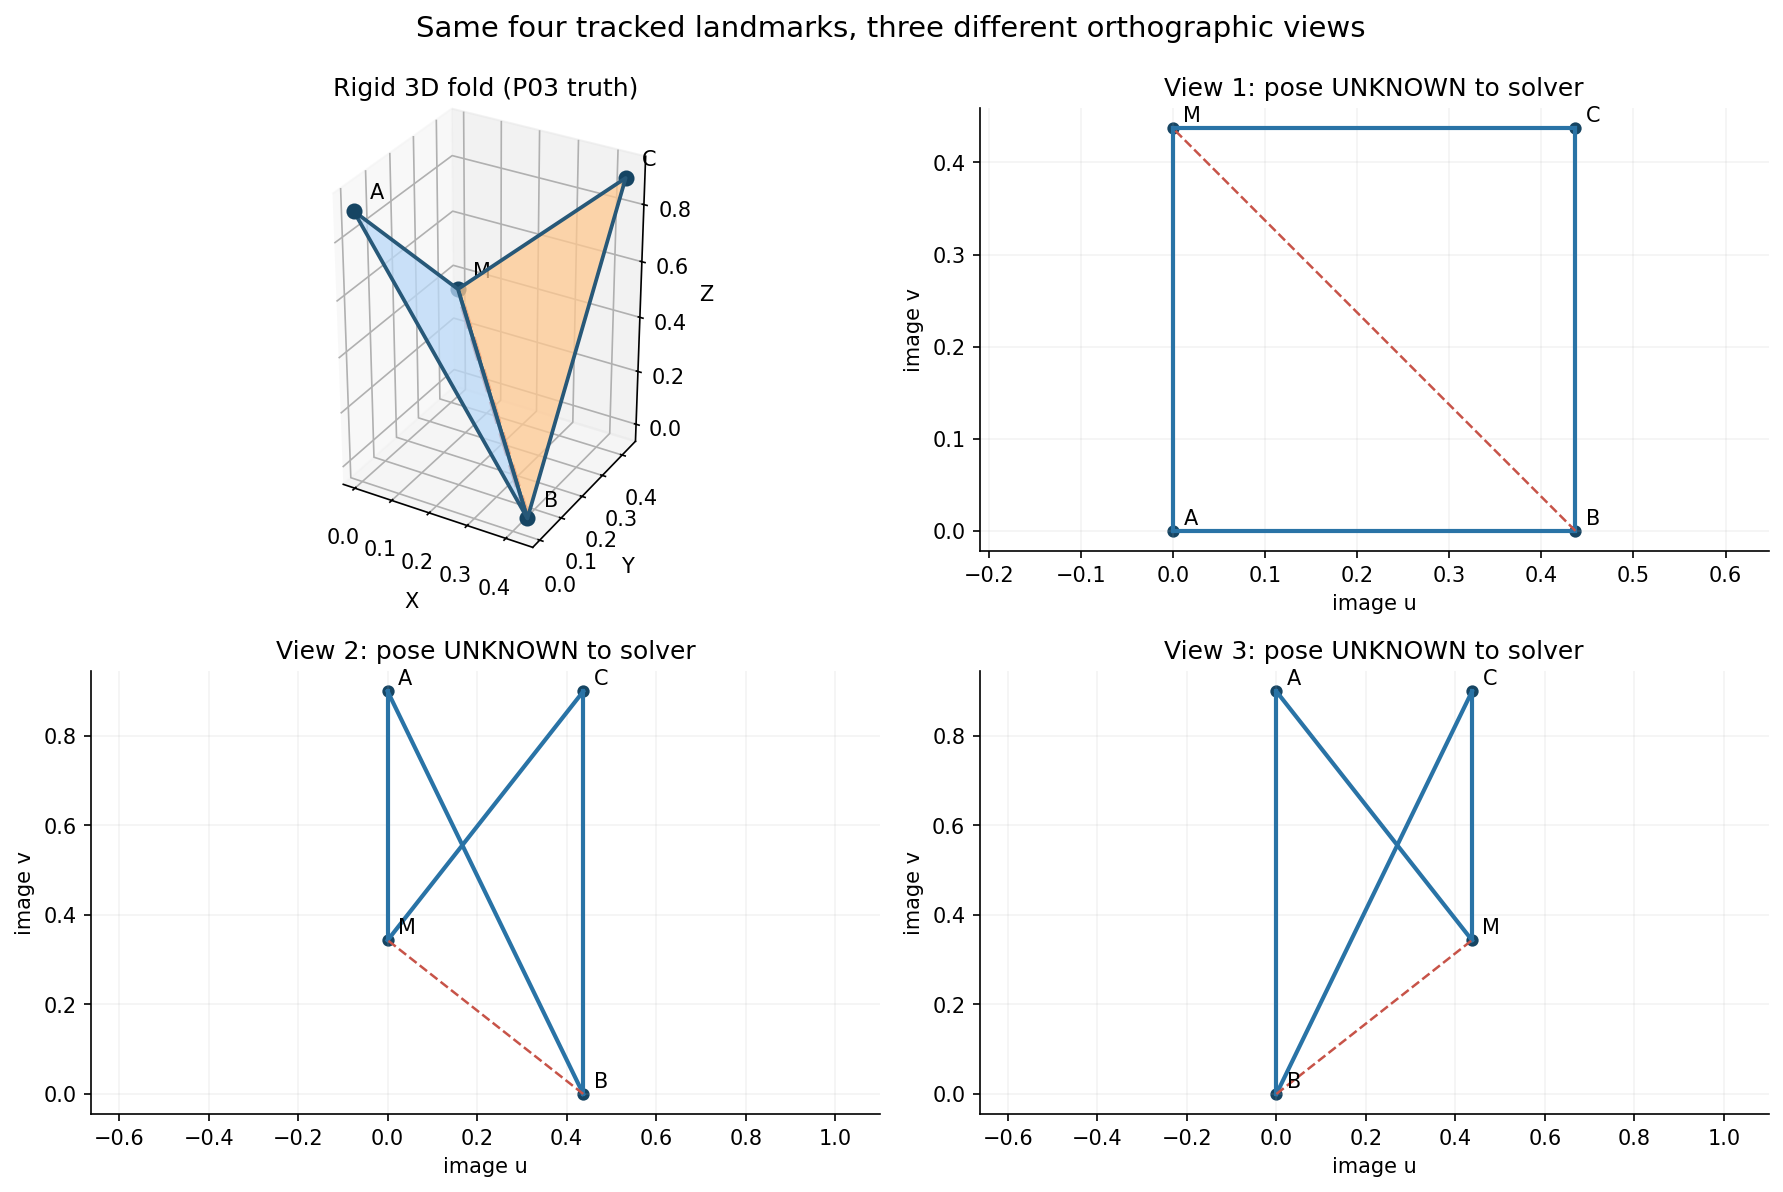
3. 未知相機的正交影像方程
設有 個未知正交相機、 個跨影像可追蹤特徵點。第 台相機有兩列正交且各自單位長的相機矩陣 ,量測方程為
其中 為未知物體點座標, 為未知影像內平移, 為觀測誤差。將每幅影像對四個點做逐行去均值,並將所有影像垂直堆疊,得到無雜訊理想模型
其中 是以物體質心為原點的三維點矩陣。因基準四點非共面,且至少兩個合適視角的合併矩陣有秩三,所以此案例的 可具有秩三。
對 施行截斷奇異值分解,得到一個仿射分解:
這個分解不是物理上的唯一答案。若 可逆,則
因此必須額外利用「真正相機的兩列彼此正交、長度為一」這項幾何規則,從仿射分解回復歐氏度量。這就是本篇的度量升級,也屬既有正交結構恢復方法的標準核心思想 [TK92]。
3.1 度量升級方程
令
每台相機在仿射分解中對應的兩行為 、 ,則需要
因三階實對稱矩陣共有六個獨立係數,以上成為一個關於六個未知量的線性約束系統:
若約束系統滿秩六,且唯一解 正定,可選擇對稱正定平方根 ,求得
在精確資料下,每台 相機的兩列都是正交單位向量。不同的 平方根分解只會產生全域正交的三維座標規範差異。
4. 主定理一:兩視角的一維歧義與三視角的度量升級
定理 4.1(兩個不同的未知正交相機仍留下度量歧義)
若兩個相機的觀察平面為不同的二維子空間,其對稱度量限制算子之秩恰為五,而非六。因此,在一般三維形狀未知且沒有額外材料先驗的模型中,存在一維連續的局部正定度量候選,產生相同的兩幅影像。
證明。 兩個二維觀察平面在三維中交於一條一維直線。對一個對稱雙線性型,限制到每個二維平面各提供三個獨立係數,但交線上的長度係數被兩個平面共同計算一次。因此獨立條件共有 。更直接地,若兩個相機觀察軸的單位法向量是 ,則
在每個相機的二維觀察平面上限制均為零;亦即 ,其中 。對任一可行正定度量 ,所有充分小的實數 都使 繼續正定,並保持兩個相機的度量方程不變。這是一族不可由兩幅影像區分的候選。證畢。
限制: 此結論指沒有材料先驗的一般三維仿射升級問題,不代表受物理長度、來源形狀或已知相機方向約束的特例也必然不唯一。
定理 4.2(三個充分獨立的未知正交相機可確定度量)
存在三個正交相機配置,其聯合度量限制算子的秩為六;並且在三視角配置的一個泛型集合中,六個度量未知量可唯一確定。只要 有秩三、升級解正定、三視角特徵對應和相機尺度正確,就可恢復物體點與相機方向,精確到整體正交座標規範與平移。
證明。 取三台相機的觀察平面依次為 、 、 。第一台約束 ;第二台新增 ;第三台新增 。六個係數全部確定,故秩六。非零的某個六階子式是各相機行向量座標的多項式;既然上述特定配置可使它非零,該多項式便不是恆等零。在其非零的泛型配置上,聯合系統均為秩六。 唯一後,前述平方根升級公式便恢復所有物體點與相機方向;任何兩個合法的矩陣平方根相差一個正交矩陣。證畢。
此定理不是宣稱任意三張照片都可以反演。例如三個相同觀看方向、全部共面的場景、無法對應的影像特徵或未校準的倍率,都可能使其前提失效。四個非共面點在三個正交觀測中可恢復三維形狀的經典脈絡可追溯至 Ullman [U79];正交影像因子分解由 Tomasi–Kanade 系統化 [TK92]。
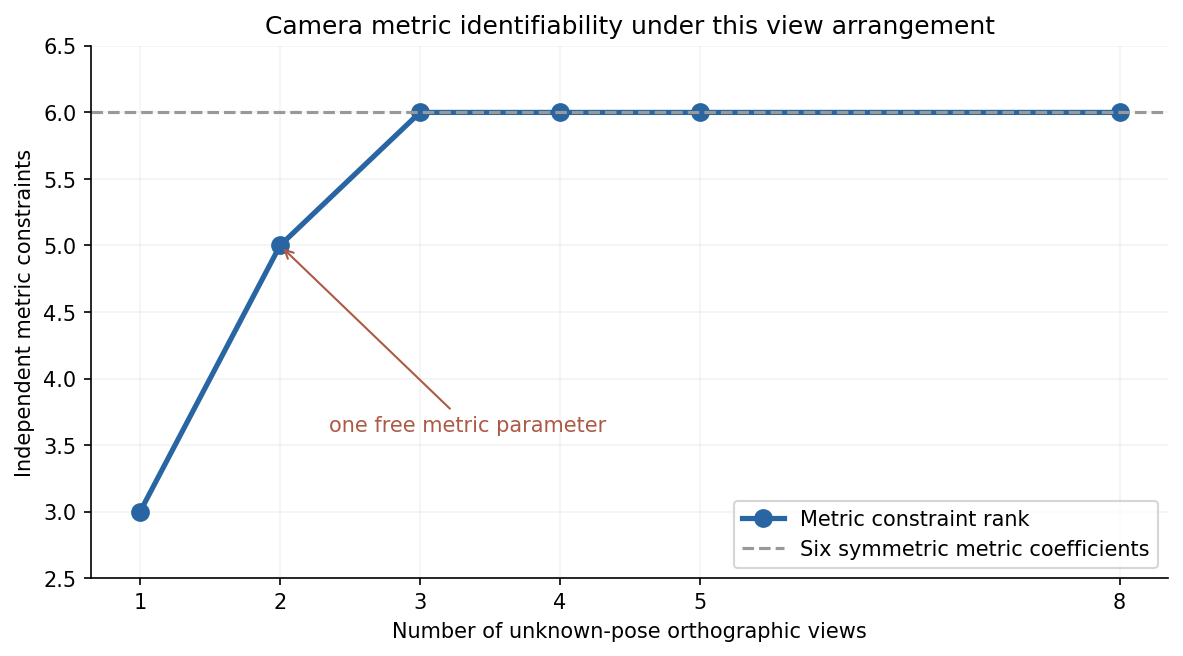
5. 主定理二:材料先驗解除 P03 特例的兩視角歧義
一般兩視角的度量不能唯一確定,但 P03 載體另帶有剛性薄片的已知來源長度。它們有能力使其中一部分歧義消失。
定理 5.1(特定正交雙視角與 P03 邊長的受限唯一性)
令真實相機觀看 與 平面,且真實物體是第 2 節的 P03 折片。雖然兩張影像容許一維連續的正定度量候選,但若要求已知來源邊 的折疊後長度仍為 ,則在這個度量候選族中唯一可行者是原始度量。
證明。 在真實相機座標規範下,取一維度量族
正定性由本徵值 保證; 與 兩個相機投影平面對該度量的限制恆為二階單位矩陣。因此,定義新的相機及三維形狀
便有 、 。換言之,對所有 ,兩個觀察者得到完全相同的兩幅影像。
但是原始邊 在三維的差向量為 ,其中 、 。經上述幾何替代後,對應的三維距離平方成為
因此
在 下分母與 均嚴格為正,此差值等於零當且僅當 。故來源材料已知的 長度足以剔除這個精確兩視角歧義族中的所有非原始候選。證畢。
5.2 範圍與穩定性
本定理證的是P03 特定座標相機配置、特定已知來源長度、特定一維度量族的唯一性,不是任意兩個未知相機、任意折片都能在一項材料約束後唯一恢復。更不能由此推得未知曲面、未知摺線數量與未知相機模型的全面唯一性。
此外,上式的長度殘差在 附近以 開始,其一階導數為零。故「無噪音精確唯一」不等於「在雜訊下條件數良好」。本研究數值程式使用五條已知來源剛性距離作聯合約束,而非只依賴一條邊的二階殘差。
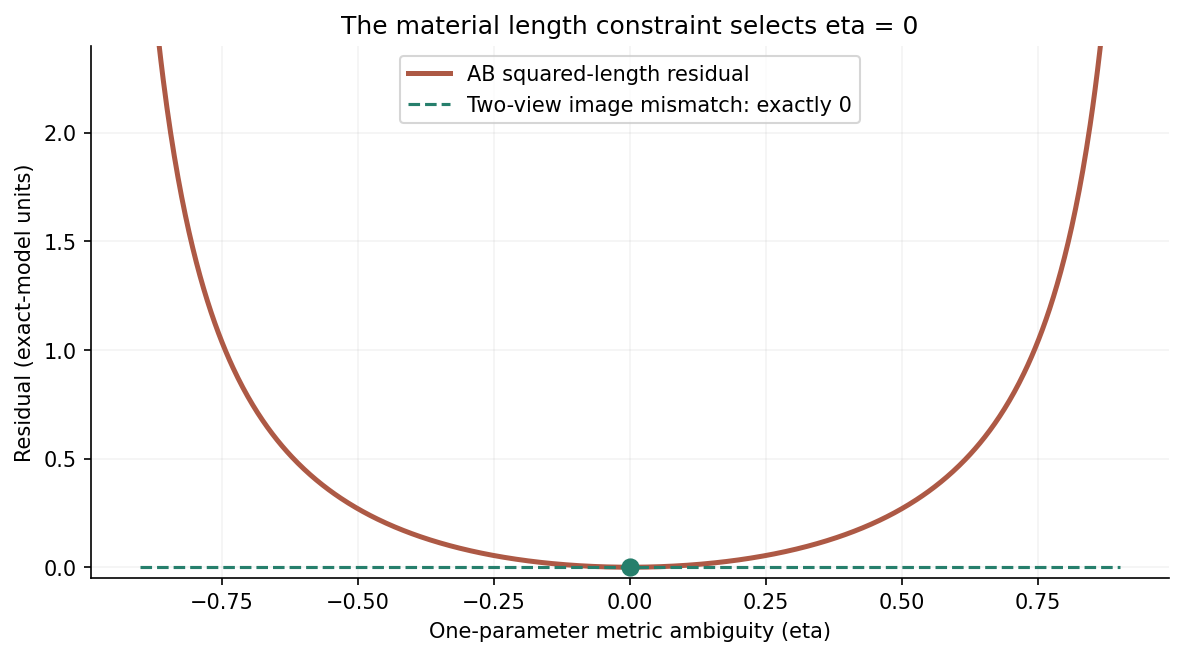
6. 未知摺線角色的反推:四個無角色標籤的三維點
上一節的材料邊長約束假設已知道哪一對點是 。若連 的幾何角色也未提供,又能知道什麼?
在三視角的度量升級後,先只取得四個已跨視角追蹤、但未指定來源角色的三維點。假設已知來源是 P03 類別:三角形外邊 ,邊界上的一個中點 ,兩個等距剛性三角面共用 。對全部 個可能的角色指定,最小化
其中
命題 6.1(P03 基準點的摺線角色可識別性)
對 P03 的無雜訊四個三維頂點,以上材料邊長規則唯有兩個零殘差的角色指定,且二者只相差 與 的交換。二者均把同一個實際點辨識為 ,把同一個實際點辨識為 ,因此摺線端點 唯一。
證明。 已知距離平方的值依次為
因此唯一具有兩條長度平方為一的鄰接邊的點是 ,而唯一不屬於這兩條邊之端點、且位於剩餘非等長角色位置的點是 。剩下的兩點便是 ,它們的所有已知距離關係在交換下保持不變。因此零殘差角色指定恰有兩個,且兩者的摺線 相同。證畢。
重要界線: 幾何角色的辨識並不等於「四個沒有任何物理先驗的空間點,自動顯露唯一材料摺線」。若不知道來源是兩片平面剛體、外邊是三角形,或不知道單摺線模型,單憑四個三維點無法排除其他連接圖與曲面插值。這裡的摺線推斷是受模型限制的角色枚舉,不是一般拓撲發現。
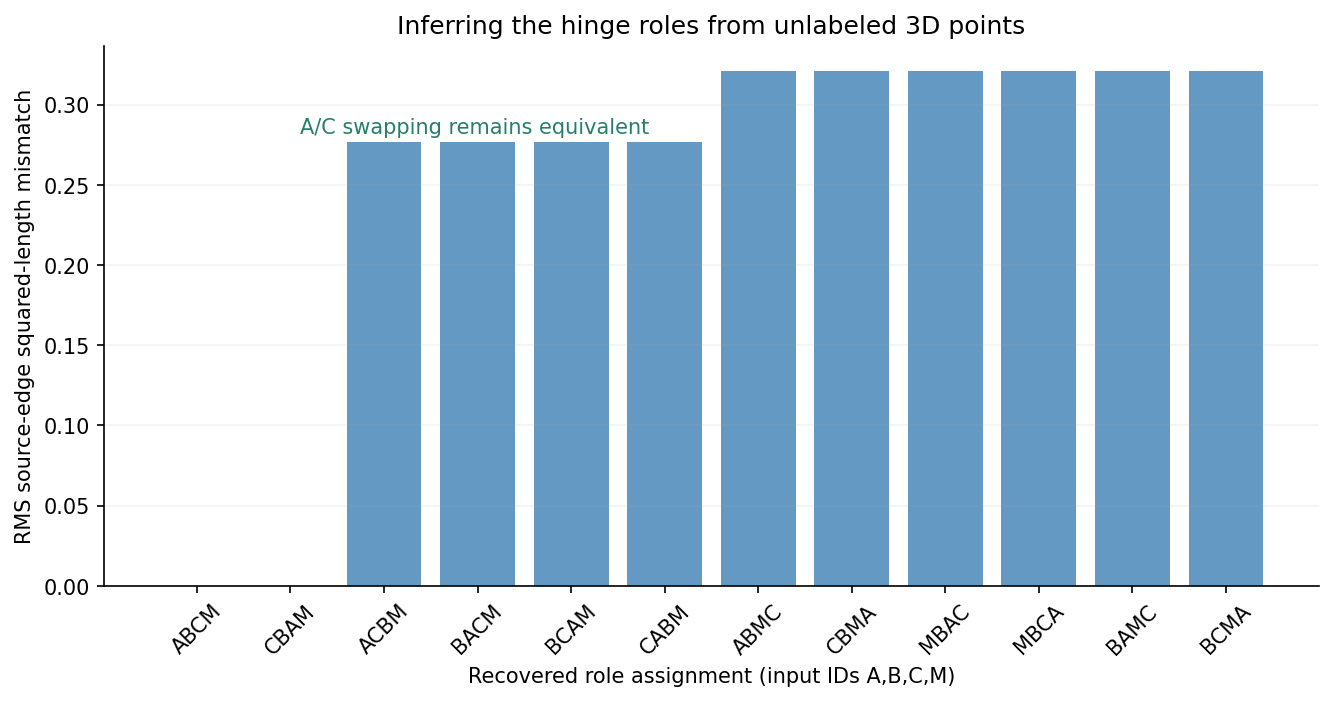
7. 幾何反演的可實作流程
本篇實際求解器不讀取真實相機的方向。其流程按資料需求依次為:
- 輸入: 每幅影像中四個已正確對應的二維點、共同的正交影像尺度;相機的旋轉、平面內平移、物體三維位置均不給定。
- 去平移: 對各相機的四點影像去均值,形成 測量矩陣。
- 初始因子分解: 以秩三 SVD 得到 。
- 未知姿態度量升級: 由每台相機的三條正交限制建立 ;檢查秩六及 後取得三維度量。
- 正交相機修正: 在有雜訊時,線性最小平方得出的近似相機可能不再精確正交。對每個二乘三相機區塊做奇異值分解,將它投影至最近的兩列正交矩陣,然後以修正後的相機重新三角測量四點。
- 幾何診斷: 計算三維點的重新投影誤差、來源剛性邊長誤差、兩個面的局部內稟度量與面法向夾角。
- 摺線角色識別: 對四個重建點枚舉 24 個來源角色,依已知材料距離評分;記錄仍未消除的 交換等價。
- 雙視角受限特例: 若只有兩幅相機姿態未知的影像,記錄秩五的一維度量族,再使用已知剛性邊長條件在正定區間內反向搜尋。這一程序不是一般三視角度量升級的替代保證。
7.1 雜訊下的誤差不可偷換
對恰有四個已中心化的點而言, 最多有秩三,SVD 分解可使純仿射重投影殘差即使在有雜訊時也接近零。不能因這個殘差是零就宣稱已找到一組真正滿足相機正交性的精確物理解。
因此本文程式區分:
- SVD 仿射重投影殘差(在四點設定下通常沒有鑑別力)。
- 度量方程的最小平方殘差。
- 將相機修正為真正正交後的物理重投影殘差,並以實際每個影像座標的 RMS 表示。
- 與 P03 已知三維真值作最佳全域正交對齊後的三維點 RMSE。此量只用於合成資料的事後驗證,演算法求解時不讀取真值。
這個區分對避免誇大合成資料實驗的成功程度至關重要。
8. 關係維度的恢復與三重區分
在已回復來源面與三維點之後,對每個局部三角面由來源座標反算 。在每片真正等距的材料面上,
而對每個相機 的投影後度量算子
有效關係譜參與比是
對本篇的三個正交相機基準配置,從未知姿態的影像重建結果可重新取得以下理論數值:
| 幾何層次 | 面 | 面 |
|---|---|---|
| 載體內稟度量譜 | ||
| 第一觀察者 | ||
| 第二觀察者 | ||
| 第三觀察者 |
這再次說明三個數量不能互換:
- 傳統維度: 此折片的內稟座標維度始終為 ,嵌入在 。
- 觀察有效譜維度: 隨視角而變,可能是 、 或 等非整數。
- 反演可辨識秩: 是影像相機約束矩陣是否能確定六個對稱度量係數,而不是空間坐標軸的數量。
本文沒有證明 或 為任何普遍幾何臨界點;這些小數首先必須對應具有獨立操作定義的測量量,才有資格進入可檢驗命題。
9. 精確運算與合成雜訊實驗
9.1 無雜訊實驗
以三、五、八個未知姿態視角產生影像,由相同求解器從影像反演四個三維點,再與事後保留的 P03 真值做最佳正交對齊。實驗結果:
| 視角數 | 度量約束秩 | 最佳對齊三維點 RMSE | 反推摺線比例 | 面法向夾角 |
|---|---|---|---|---|
| 3 | 6 | 約 | 約 | |
| 5 | 6 | 約 | 約 | |
| 8 | 6 | 約 | 約 |
上表的 數值是雙精度浮點運算的捨入等級,不是相機設備的真實精度。折角是依指定兩片面法向量的取向所計算的夾角,不應在未指定山摺、谷摺符號規範時另行當作唯一帶向摺角。
在兩視角的特殊受限求解中,五條已知材料邊長的聯合優化得到最佳對齊三維點 RMSE 約 ,材料距離平方 RMS 殘差約 。這是固定 P03 特例的合成數值測試;該族唯一性的精確保證來自第 5 節的代數證明,並非由此非線性搜尋自動推廣至其他模型。
9.2 加入高斯影像座標雜訊
每個影像座標加入獨立、零均值高斯雜訊,標準差分別為 、 、 (相對於來源單位邊長),每個組合執行 次固定種子的獨立重建,總共 次試驗。以下為最佳正交對齊後三維點 RMSE 的樣本中位數:
| 座標雜訊標準差 | 三視角 | 五視角 | 八視角 |
|---|---|---|---|
在上述九個實驗組合中,正定度量求解成功率均為 ;此成功率只對這些有利的合成視角、對應點與小雜訊設定成立。從同一資料記錄的三視角 案例,物理正交相機修正後的影像座標重投影 RMS 中位數約為 ,並非虛假的接近零殘差。個別試驗的參數、誤差分布與約束殘差可由 JSON 檔重跑。
9.3 軟體驗證與統計界限
src/symbolic_verification.py:以 SymPy 精確根式檢查三條來源筆畫、材料長度、非共面性、兩視角秩五、三視角秩六、度量歧義族與材料約束唯一性。src/joint_inversion.py:以 NumPy/SciPy 實作未知相機姿態的矩陣分解、度量升級、正交相機修正、摺線角色枚舉、受限兩視角優化,以及固定種子的雜訊測試。src/render_figures.py:以真正程式生成的點座標與結果 JSON 畫出五張圖,圖像不是數學證明的替代。src/validate_release.py:檢查 UTF-8、canonical 數學分隔符、JSON 測試結果、圖檔完整性及 SHA-256 清單。
統計值只代表這些已知分布的合成資料。資料生成器與重建器雖使用相同的正交相機模型,但重建器不收到生成器所使用的真實相機姿態;這是一個模型符合假設的基準測試,而不是跨模型的外部驗證。演算法目前也未透過非線性束調整對全部未知相機與材料長度做最終聯合最小化。
10. 主要失效條件與證明範圍
| 條件 | 對研究結論的影響 |
|---|---|
| 兩張影像,未知姿態,沒有材料先驗 | 一般剩餘至少一維度量歧義;不能聲稱唯一三維解。 |
| 三視角實際上是重複同一觀察平面 | 六個對稱度量係數不能全部辨識;三張不代表有效的三個方向。 |
| 四點變成共面或重合 | 物體矩陣秩降低;三維因子分解失去所需的非退化性。 |
| 相機倍率每張不同且未知 | 單位正交列長條件不成立,度量升級需要新的相機模型。 |
| 點對應錯誤/被遮擋 | 僅有影像矩陣不保證剛性共同世界點存在,必須處理匹配與缺測。 |
| 來源薄片尺寸未知 | 來源邊長不再提供本文使用的絕對度量錨定。 |
| 材料可伸縮或不是兩片剛體 | 已知的五個剛性邊長公式與摺線角色枚舉不再充分。 |
| 任意曲面與任意摺痕網路 | 四個三維頂點不決定任意內部幾何與連接拓撲。 |
| 允許鏡射作為不等價構造 | 影像仍有全域手性/鏡射規範;須另加帶向標記或外部資訊。 |
| 三線成方的 猜想 | 本篇沒有對此給出必要/充分維度定理;關係譜參與比不是傳統軸數。 |
無雜訊的秩定理是解析證明;第 5 節的受限唯一性是明確一維候選族中的精確證明;第 9 節的誤差數據是實作驗證。這三者不能互相替代。
11. 與 P01–P04 的研究關係
| 篇章 | 已建立的受限結論 | P05 的進一步結果 |
|---|---|---|
| P01 | 二維分片仿射載體可將三條原始筆畫映成四邊正方形 | 改從觀察影像反演載體,不只建構前向模型 |
| P02 | 單一譜維度不辨識幾何;相同邊界可隱藏不同內部關係 | 將譜與完整相機矩陣、正定度量約束區分,導出可辨識秩 |
| P03 | 三維單摺線、兩面等距折片的正交像精確成方 | 不直接給求解器折片三維座標,從影像回復它 |
| P04 | 兩個已知姿態正交相機足以恢復三維四點 | 未知姿態下證明三視角泛型升級條件,並給出受限雙視角材料先驗解 |
這個連續研究脈絡的意義不在於把幾何維度強行宣告為 ,而在於逐步釐清幾何載體的真實約束、觀察所丟失的資訊、以及哪些跨層關係足以把資訊反推出來。
12. 結論
本篇完成了 P03 單摺線剛性折片的未知相機姿態聯合反演基準。對一般的非共面四點正交模型,兩個不同的未知相機通常保留一維連續度量歧義,三個充分獨立的視角則可讓度量升級滿秩;對 P03 的特定折片,來源材料的已知邊長還可以破除所構造的兩視角歧義族。經度量升級的無角色標籤四點進一步能恢復摺線端點,但無法消除來源 對稱,也不能推論任意未知材料拓撲的唯一性。
因此,維度、關係、觀察與實現是四個可互相約束而不能彼此偷換的對象。載體的關係不是「觀察不足時隨意補上的假設」,而可以是來源材料獨立可測的長度或等距規律;正因它們具有獨立約束力,部分純影像不可辨識性才有機會在形式化模型中被排除。
本篇研究性結語:影像告訴我們哪些幾何被呈現;載體關係則約束哪些幾何可以真實存在。只有同時追問兩者,反演才不只是對外觀的猜測。
參考文獻與原創性範圍
- [RGC-P01] Relational Geometry and Carrier Unfolding I: An Exact Three-Segment-to-Square Construction, Smoothness Obstructions, and Effective Relational Dimension,2026-11-03。
- [RGC-P02] Relational Geometry and Carrier Unfolding II: Coordinate-Invariant Effective Dimension, Spectral Non-Identifiability, and the Limits of Interior Observation,2026-11-03。
- [RGC-P03] Relational Geometry and Carrier Unfolding III: A Single-Crease Isometric Fold Whose Orthographic Image is an Exact Square,2026-11-03。
- [RGC-P04] Relational Geometry and Carrier Unfolding IV: Calibrated Multi-Observer Reconstruction, Crease Identifiability, and Observation-Dependent Relational Dimension,2026-11-03。
- [U79] S. Ullman, “The Interpretation of Structure from Motion,” Proceedings of the Royal Society of London B, 203(1153), 405–426, 1979. DOI: 10.1098/rspb.1979.0006。四個非共面點及三次正交觀察的既有可恢復性脈絡。
- [TK92] C. Tomasi and T. Kanade, “Shape and Motion from Image Streams under Orthography: A Factorization Method,” International Journal of Computer Vision, 9(2), 137–154, 1992. CMU 書目。正交影像分解的既有基礎。
- [HZ04] R. Hartley and A. Zisserman, Multiple View Geometry in Computer Vision, 2nd ed., Cambridge University Press, 2004, Chapter 14: Affine Epipolar Geometry. 出版社章節。
- [HG19] Z. He and S. D. Guest, “On Rigid Origami I: Piecewise-planar Paper with Straight-line Creases,” Proceedings of the Royal Society A, 475(2232), 2019. arXiv:1803.01430。局部剛性折片及鉸接摺線之理論背景。
- [MC15] “Metric Corrections of the Affine Camera,” Computer Vision and Image Understanding, 2015. 出版社條目。支持在雜訊環境中,線性度量升級後仍須校正近似相機的動機。
原創性聲明: 本篇不主張發明三視角正交三維重建、Tomasi–Kanade 因子分解、對稱度量升級、剛性摺紙理論或相機正交化。本篇的研究性工作是:在 P03 的精確三線成方折片上,組織「未知相機—物理載體—摺線角色」三層反演;給出對應雙視角一維度量歧義的明確材料長度解除證明;將未知來源角色的摺線枚舉與有效關係譜計算納入同一個具備反例、失效條件與合成測試的可重現協議。此案例尚未完成全面先例檢索、獨立同行審查或實體試驗,不宣稱構造組合在學術史上首次出現。