RGC–DPIED-03|多觀察者視覺的條件式圖冊、共同表示與世界模型一致性
English title: Conditional Multi-Observer Visual Atlases: Relational Alignment, Task Sufficiency, and Dynamical Closure for Embodied World Models
- 系列: 關係幾何與載體展開(RGC)× 數位—實體智能演化解耦論(DPIED)
- 研究篇次: RGC–DPIED-03
- 版本: v1.0(2026-11-05)
- 署名: Neo.K Polaris|EveMissLab
- 研究類型: 有限模型形式化、嚴格反例、合成枚舉驗證、研究性接口提案
- 證據等級: 模型內數學推導與可重製程式通過;沒有訓練大型視覺模型、實測生物、執行機器人或證明通用視覺不變量存在
- 原稿規則: 本 UTF-8 Markdown 檔為 canonical source;公式僅以
$...$與$$...$$分隔;聊天畫面不是正式原稿。
作者: Neo.K
機構: EveMissLab/一言諾科技有限公司
日期: 2026-11-05
摘要
多觀察者視覺資料可被壓縮為相同的數位格式,但相同格式不保證相同觀察條件、幾何意義、任務資訊或物理作用能力。前兩篇研究已分別建立條件式補正的存在判準(RGC–DPIED-01)與異質資料混合下的資訊衝突和最適風險分解(RGC–DPIED-02)。本文進一步詢問:當不同載體只取得部分世界關係、局部表示形式又不相同時,何種條件足以將它們連接成對指定任務與動作有意義的共同世界模型?
本文提出「條件式多觀察者圖冊」(Conditional Observer Atlas, COA)的研究框架:每一觀察者保留自己的局部感測表示;跨觀察者映射只需在聲明的重疊資訊域內成立;共同關係若可對齊,仍須另行通過任務充分性、動態閉合性、時間配對及作用安全閘門。為了取得完全可計算的見證,本文分析有限二元相對方位圖冊:證明連通圖上零循環異常與全域相對規範的一致賦值等價,並證明無外部錨點時仍具有全域規範歧義。以四節點完整圖為例,一條被污染的相對轉換邊造成四個三角形中兩個不一致;對樹狀觀察網路,單邊污染則可被錯誤規範吸收而不觸發循環檢查。
更進一步,本文將「任務可由表示解碼」和「下一狀態可由表示及動作閉合預測」分別形式化。有限世界 中,觀察者 A 只看見 、觀察者 B 只看見 ;對任務 ,各自的最適零一錯誤率皆為 ,而同步聯合觀察為 。然而即使表示 已能無誤完成即時任務 ,它對指定動態仍無法閉合,一步預測錯誤率保持 。在另一個刻意構造的交替隱變量模型中,錯誤時間配對甚至造成 的任務標籤錯誤。上述數字均為可完全枚舉的合成反例,不是現役 AI 的測試成績。
核心結論是:跨觀察者的「共同世界」不應被預設為一個所有載體都能精確恢復的全域圖像;它可先是由局部圖冊、重疊關係證據、任務條件、轉移閉合證據與允許拒絕的契約共同構成的有限有效結構。
關鍵詞: 關係幾何;跨觀察者表示;條件式圖冊;視覺補正;規範自由度;循環一致性;部分可觀察;任務充分性;世界模型;雙模擬;具身智能
Abstract
Digitally compatible visual samples need not share observation semantics, geometric coordinates, task-relevant information, or action-valid dynamics. Building on RGC–DPIED-01/02, this study develops a Conditional Observer Atlas (COA): observer-specific charts are connected only on justified overlaps, and geometric alignment is audited separately from task sufficiency and dynamical closure. An exact binary synchronization model exhibits cycle inconsistency under corrupted edges, gauge ambiguity without anchors, and the undetectability of errors on trees. A complementary-view finite world then separates single-view Bayes risk, paired-view task identifiability, and the existence of a closed latent-state transition model. Thirty automated tests, including exhaustive edge-label enumeration on four- and five-node complete graphs, pass. These are mathematical and synthetic checks, not evidence of general-world-model or robotic deployment performance.
0. 研究位置、對照與不可偷換的命題
0.1 前篇已經完成什麼
RGC P12 已研究從無標記、部分缺失的平方投影譜取得局部 Gram 幾何,並證明特定二維模型中的相對方向恢復、鏡射障礙及閉合殘差的拒絕效力。本文不重複聲稱發明圖冊配準或循環同步;它所使用的二元圖同步是一個刻意簡化、便於逐項查核的模型,用來測試世界模型接口的層級分離。
RGC-BV02–BV04 已以跳蛛、扇貝與口足類的不同視覺載體為生物啟發;特別是 BV04 的理想線偏振模型顯示,旋轉既有線偏振接收方向不等於取得原本完全未測得的圓偏振分量。RGC-BV05–BV06 研究主動線掃描、資訊量與時間運動補償。本文不將任何理想光學模型宣稱為生物神經網路的完整機制。
DPIED-04–07 已指出影片觀察與物理執行之間的可辨識性、跨本體作用、時序契約及可靠性間隙。RGC–DPIED-01 v1.1 已提出任務在觀測等價類上常數的補正存在條件;RGC–DPIED-02 已處理來源識別、逐影格姿態、感測盲區、標記污染和拒絕策略。本篇的新研究增量,是讓這些資訊進入多觀察者共同圖冊與世界動態的一致性審核。
0.2 必須避免的三個推論錯誤
- 幾何可配準,不能推出所有物理潛變量都可辨識。
- 單步任務可判定,不能推出該表示是一個適於多步預測的 Markov 狀態。
- 模型內一致、程式通過測試,不能推出部署時的安全性或物理控制成功。
本篇討論的是可證與可反駁的必要條件及候選架構,而非一套已證實優於所有跨模態模型的訓練法。
1. 理論背景與現有研究位置
1.1 不變與等變不是同一種要求
不同攝影機觀看同一物體時,「是不是杯子」可能是視角不變標籤;但「向左移動末端執行器」則依賴座標方向。等變表示允許輸出跟隨觀察轉換而合法變化。群等變神經網路已有成熟先例 [E1]。然而,並非所有不同生物感測器都屬同一個可逆群作用:一台缺少物理感測通道的儀器,不能靠群元素反演不存在的資訊。
1.2 多視角會增加可辨識性,但須有前提
Yao 等人對部分可觀察、多視角因果表示的可辨識性作過嚴格研究;其中的識別結果依賴共同觀察、觀測混合與資料假設 [E2]。Xu 等人亦研究例項依賴的部分可觀察模式 [E3]。這些研究顯示,多個局部視角可以讓更多潛變量被識別;但沒有給出「只要把任意影片混合,就能無條件還原完整物理世界」的結論。
Zhao 等人以及 Johansson 等人已指出,強求跨域不變表示可能失去標籤資訊或忽略不可逆映射造成的成本 [E4, E5]。所以本篇不把「所有域的特徵分布一致」列為必需成功條件。
1.3 觀察網路與世界動態各有自己的數學
圖上相對角度或姿態同步是長期研究問題;2025 年的 Cycle-Sync 亦使用循環一致性強化相機位姿估計 [E6]。但相機同步只處理特定類型的幾何問題,尚不是完整的物理任務語義驗證。
有限 MDP 的雙模擬與狀態聚合研究,早已區分「兩個狀態即時獎勵相同」與「它們通往抽象狀態的轉移分布相同」[E7]。本篇借用這項成熟觀點,將跨觀察者幾何圖冊與動態抽象要求串接,而不聲稱發現雙模擬理論。
機器人領域的 Open X-Embodiment 亦報告多種機器人資料混合的正向遷移 [E8]。因此,「異質資料必然有害」不是本文立場。要檢查的是哪些混合能幫助任務,哪些混合破壞可辨識性,以及如何驗證其適用範圍。
2. 世界、觀察者與任務的條件式模型
令世界狀態空間為 ,動作集合為 ,觀察者索引集合為 ,觀察者 在條件 下的觀測算子為:
條件 可以包含儀器種類、當時的視線方向、內外參、偏振受器方向、取樣時間、掃描軌跡及標定版本。若條件不可靠,真實條件 與元資料報告值 必須分開表示。
對任務 與接收機體 ,定義指定的任務量:
若機體不同,原始的行動向量可能位於不同座標系,故比較前需有明確的輸出轉換規則;不可僅因兩個資料集都使用三維向量,就當作其行動標籤相同。
世界的理想決定性演化為:
對真實隨機系統,可改以 描述;本文的主要可重製見證限於有限決定性系統,並另說明如何推廣到有限隨機轉移。
令每個觀察者的局部編碼器為:
此處不要求所有 具有相同維度。真正需要對齊的是與當前任務或關係相關、且在來源間確實共同可觀測的部分。這也是本文採用「圖冊」而非「單一全域影像格式」的原因。
3. 條件式多觀察者圖冊(COA)
3.1 局部圖冊、重疊域與轉換證據
一個局部圖冊記錄:
其中 為經過聲明的有效世界域, 包括觀測時間、校準、來源可信度與可用的物理通道。若兩個觀察者在某些狀態具有共同可觀察的關係量 ,可在重疊域 上尋找轉換 ,使:
式中的 、 是各局部編碼中已聲明共享的那一部分,不代表全部局部特徵。若一個觀察者只取得空間方向、另一個只取得偏振分量,而不存在可核對的共同關係域,則不能為了資料格式統一而憑空建立可逆 。
因此,兩個觀察者間至少有三種不同狀態:
OVERLAP_VERIFIED:共同關係域、時間及轉換證據均足以在限定域檢查;OVERLAP_UNDETERMINED:可能共享,但缺少配對、校準或可辨識性證據;NO_VALID_COMMON_CHART:此任務下不存在可合法聲明的共同可轉換變量。
第三種不等於資料沒有用途;兩個互補而不能直接互譯的感測器,仍可能形成有效的聯合狀態。
3.2 幾何閉合只是第一道門
若轉換為可逆映射且共享重疊非空,沿三觀察者的閉合路徑,理想條件是:
在共同適用的重疊域上成立。若轉換帶誤差,則應改為有尺度、噪聲模型及可靠性聲明的閉合殘差。若重疊域不同、時間不一致或作用本身不可逆,上式可能不可評估,不能直接宣告成立或失敗。
下節先研究完全可評估的最小模型:二元相對規範同步。它是教學與驗證見證,不是對所有視覺資料的普遍轉換群。
4. 定理一:二元相對規範的圖冊閉合條件
4.1 限定模型
令 為一個連通無向觀察者圖,假設每一觀察者都測得同一個二元共同關係 ,但在自己局部座標中表示為:
若觀察者 與 有可靠、同步的共同配對,可取得相對轉換:
對任何閉合循環 ,定義二元循環異常:
其中 。 代表一個不符合單一全域相對規範賦值的閉合證據。
定理 4.1|零循環異常與相對規範可整合性的等價
在上述連通無向圖、精確二元邊值的限定模型中,下列兩條件等價:
- 存在 ,使每條邊都滿足 。
- 所有閉合循環 都滿足 。
若成立,所有滿足條件的 恰有兩組;它們只差共同翻轉 。
證明。 假設存在 ,沿任意循環對相對邊值作 XOR,每個頂點的 出現兩次,故相消,得到零。反之,任取根 並指定 ,對任意其他頂點 ,沿根到 的任一條路徑,將邊值 XOR 定義為 。若兩條路徑得到不同值,將兩路徑拼接可形成含非零異常的閉合遊走;其可分解為至少一個非零異常的簡單循環,與假設矛盾。故 定義良好,所有邊式成立。若存在另一解 ,對每條邊有 ;由連通性,差值必為全圖相同的位元。故恰有兩組解。證畢。
地位說明。 此定理是圖上 同步的基本代數性質,並非新發現的普遍物理定律。本文使用它作為 COA 的可執行審核器,並與後述任務及轉移條件對照。
4.2 非連通圖的規範自由度
若圖有 個連通分量,而且各分量內部一致,則每一分量皆可獨立翻轉規範,總共有 組賦值。圖冊的連通性決定相對轉換的資訊耦合程度;無外部錨點時,即使全圖連通也不能識別絕對二元方向。
4.3 必須有冗餘路徑才有閉合診斷力
對連通樹,任意邊值都能用根到節點的唯一路徑定義出一組 ;因此樹上沒有循環測試可揭露錯誤邊。此處的「可解」僅表示相對數據可被某一賦值完全擬合,不表示物理來源一定正確。
5. 反例一:四觀察者、局部錯標與全域規範歧義
取四個觀察者的真實二元規範為:
在完整圖 中,一共有六條相對邊與四個三角循環。全部邊值由 得到時,四個三角閉合異常都為零。
若只將 的回報邊值翻轉,則包含該邊的兩個三角形異常變為 ,另外兩個仍為 。因此:
對這組完整圖邊值,至少需要修改一條邊才能恢復一致;精確窮盡得到最小修改數為 。
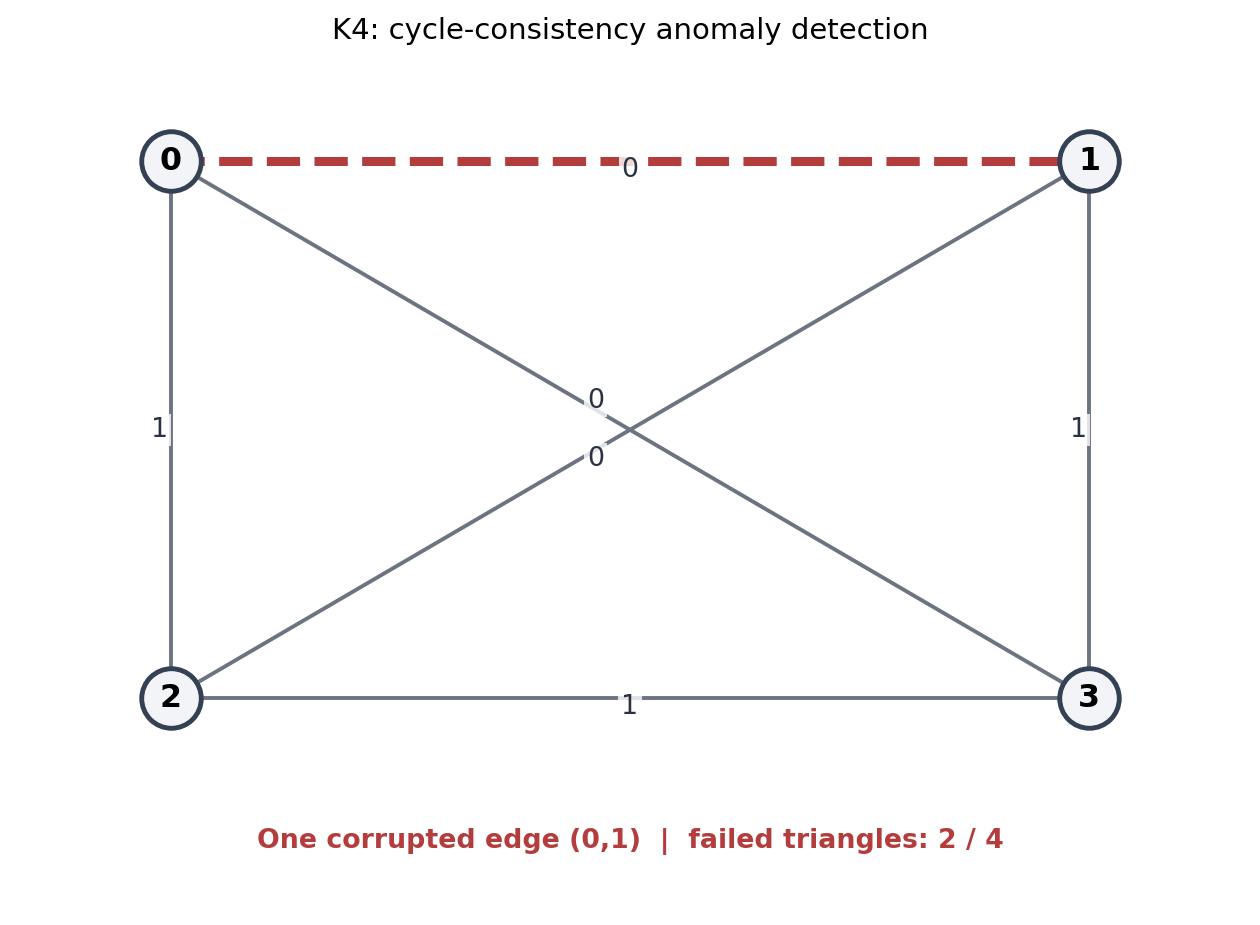
現在改成僅保留 、 、 的樹狀邊,再將 翻轉。系統仍能找到某一組二元規範,且根本沒有三角循環。故沒有冗餘路徑,就不能從閉合檢查推定邊值來源可靠。
最後,回到原完整圖,將與節點 連接的三條邊同時翻轉。這相當於只將 改成另一個值;所有循環仍一致。若未知外部錨點,審核器不能只憑圖內數據辨別原始真值與這個新的相容賦值。
所以循環檢查在本模型下提供的是:
- 非零異常: 證明整組邊值不可能來自同一個精確相對規範賦值;
- 零異常: 只證明存在某個相容賦值;
- 無外部錨點: 不保證對應物理世界的絕對方向;
- 缺少循環: 缺少用來揭露部分邊錯誤的冗餘證據。
這個區分與 RGC P12 對 Gram 閉合、橋接鏡射及外部方向資訊所做的限制相呼應,但兩者的觀察方程、群作用與可恢復資訊不同,不得直接互換證明。
6. 定理二:共同表示的任務充分性與動態閉合性
令 為跨觀察者補正、融合後提出的一個抽象世界狀態。這裡 是對真實世界狀態的理想化映射;實務上模型只拿到觀察,還必須檢查是否能在可用條件下穩定估計該映射。
我們需要兩種互不替代的性質:
任務充分性:存在解碼器 ,使:
決定性動態閉合性:對每個動作 ,存在抽象轉移 ,使:
定理 6.1|同時可解碼且可閉合的充分必要條件
對有限狀態、決定性任務與決定性動態,在上述形式中,存在 與所有 的充分必要條件是:對每對 ,只要 ,就同時滿足:
以及對所有 :
證明。 若 、 存在,具有相同 值的兩個狀態經相同函數解碼與轉移,必得到相同輸出,故兩條必要條件成立。反之,若這兩條條件成立,對每個 任取代表狀態 ,定義 和 。由假設,換成同一纖維的其他代表不會改變數值,因此函數定義良好。超出 的值可不定義,或任意延拓。證畢。
此定理是任務因子化與狀態抽象閉合條件的組合。單獨的任務條件承接 RGC–DPIED-01;動態條件屬有限狀態抽象的基本性質,不能視為新數學首創。研究價值在於要求多觀察者視覺接口分別提出兩種證書。
6.2 有限隨機動態的對應條件
若世界為有限 MDP,對所有 、所有動作 及每個抽象類別 ,應要求:
若同時要求獎勵 在同一 類別內相同,則可定義一致的抽象獎勵與抽象轉移。對依抽象狀態決策的有限時域策略,抽象過程可以保留相應回報;這正是 MDP 狀態聚合與雙模擬的既有理論脈絡 [E7]。
注意: 對有限資料學到的一步平均預測分布,不能保證上式對所有真實隱藏狀態成立;也不能保證真實系統與資料收集政策之外的動作具有相同抽象轉移。
7. 反例二:多觀察者互補性,不等於單一共同視覺表徵
7.1 四個世界狀態與兩個互補感測器
令世界為:
觀察者 A 取得 ;觀察者 B 取得 。在本模型中, 與 獨立均勻。任務為:
只看到 而不知道 時,對每個 兩種任務標籤各占一半,故最適錯誤率為 ;只看到 亦然。若取得同一狀態、同步且可配對的兩者,任務可被完全計算:
這個例子刻意把兩個感測器設為觀察不同的潛變量,而非同一物理量的座標旋轉。因此A 與 B 不存在一個把完整 轉成完整 的決定性通用轉換;兩者仍可藉由合法配對形成任務充分的聯合表示 。
對應真實應用可能是影像與觸覺、表面方向與偏振通道、可見形狀與接觸後動力學資訊。這些只是類比,不是聲稱上述四態反例精確描述生物視覺或接觸力學。
7.2 表示完全一致仍可完全丟失任務
令每個觀察者的「共同編碼器」都輸出常數 。所有來源間的表示完全一致、轉換等於恆等、閉合測試亦不會產生差異。然而若任務是均勻二元標籤 ,不讀取其他資訊的解碼器仍有最適錯誤率 。
因此:
表示分布一致、配準循環一致、甚至全部來源輸出完全相同,都不足以證明該表示具備任務資訊。
這也是只優化跨來源一致性損失的模型需要防止表示塌縮、保留任務目標或使用其他可辨識性約束的原因。本篇不以這個簡單反例否定所有對比式或自監督式方法;成熟的方法已有避免塌縮的設計。
8. 反例三:即時任務已充分,下一狀態仍無法閉合
仍取狀態 ,動作 ,現在定義決定性世界演化:
假設模型使用抽象表示 ,且即時任務只要求辨識 。則它顯然能零錯誤完成這個即時任務: 。
但對固定 與 ,隱藏 或 會造成相反的下一個 。因此不存在一個對所有世界狀態成立的決定性 。用均勻四態及均勻動作枚舉,僅使用 預測下一個 的最適零一風險是 ;使用完整 則是 。
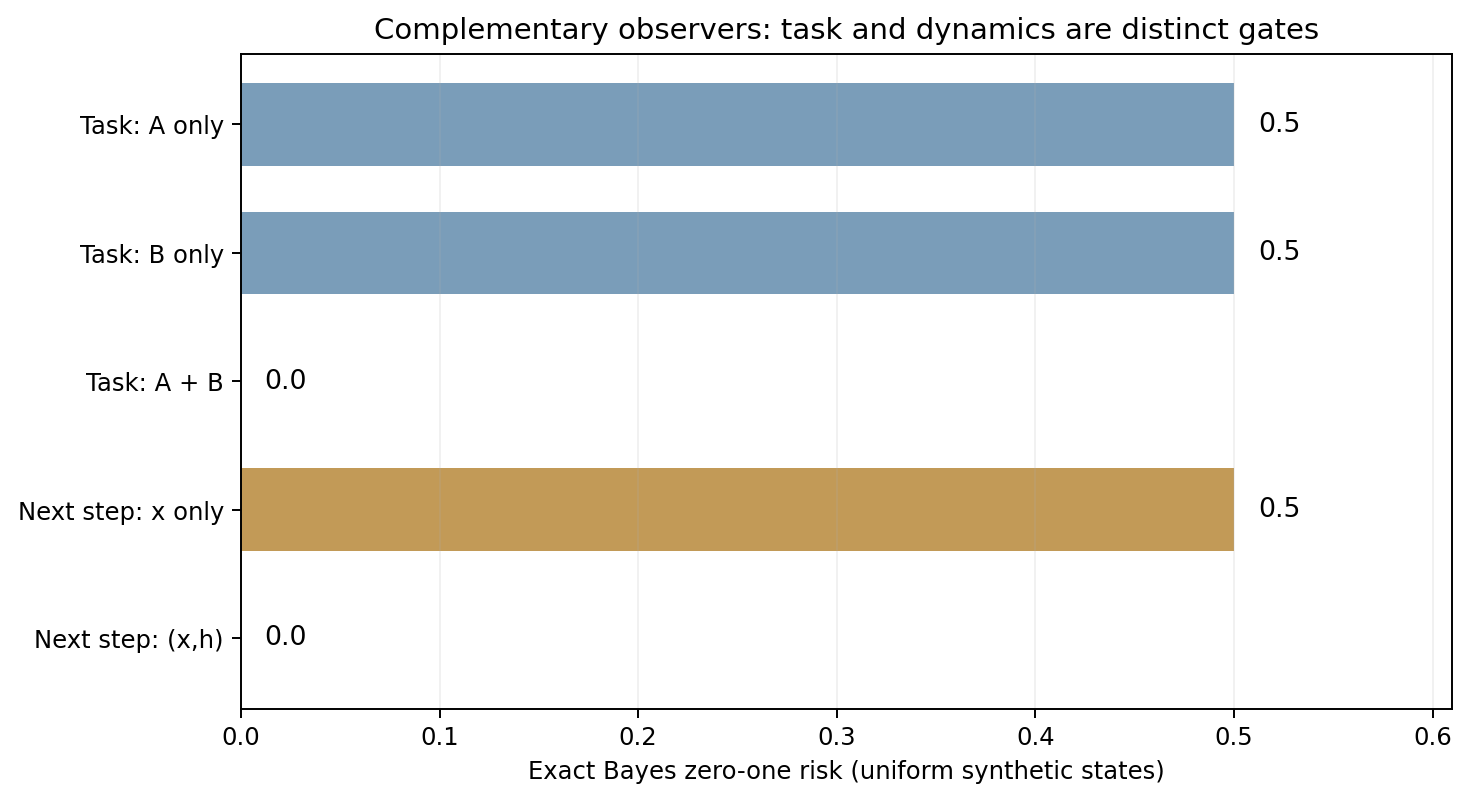
這個反例揭示一個容易混淆之處:模型也許能根據 的歷史軌跡推回 ,因此「單一時刻 不能閉合」不代表「任意有記憶的模型都不可能預測」。如果保留歷史、信念狀態或增加 B 感測器,可能重新建立適當的 Markov 表示。本文所否定的是:只用當下 且不保留任何隱藏狀態資訊,就宣稱已經建立完整的下一狀態世界模型。
反向也成立:即使某個表示對一項簡單動態閉合,如果任務依賴被它丟掉的物理量,仍不能完成該任務。於是任務充分性與動態閉合性必須同時審核,而不是以其中一項取代另一項。
9. 時間配對條件不是裝飾性元資料
多觀察者融合常在相同幾何假設下,因時間錯位而產生另一種不可辨識性。假設某個獨立的示範系統有交替變化的隱變量:
真實即時任務是 。如果融合器錯將下一時刻的 B 通道 與當前的 A 通道 拼接,則得到:
對全部四個均勻初始狀態,都必然產生相反標籤;故在這個特殊交替系統中錯誤率為 。
這並非聲稱現實中一幀時間誤差通常造成 錯誤。它只提供一個邏輯反例:即使兩個感測器的物理量都是真實量測、個別校準也正確,時間配對失敗仍可能使融合後的任務標籤全面失效。
注意本節的交替系統與第 8 節的靜態 動態是兩個不同的合成模型,沒有把彼此不相容的演化規則偷偷合併。
對 RGC-BV05–BV06 的主動掃描,這提醒我們:線感測器掃到不同列、不同時刻時,若場景狀態改變,補正器需要明確的運動先驗或不確定性聲明;不存在只靠「影像可以拼起來」就保證場景保持靜止的通則。
10. 四重檢查:從局部幾何到可使用的世界模型
本文建議將多觀察者共同表示的審核拆成四個邏輯不同的層次:
| 層次 | 要檢查什麼 | 通過能支持的結論 | 不能推出的結論 |
|---|---|---|---|
| A. 觀察配對與幾何圖冊 | 來源、時間、重疊域、映射及循環證據 | 指定條件下可合法合併某些關係 | 隱藏物理量已恢復 |
| B. 任務充分性 | 任務是否在共同表示的每個纖維上不變 | 指定即時任務能由表示解碼 | 長程世界動態正確 |
| C. 動態閉合性 | 相同抽象狀態與動作是否導致相同抽象後繼(或分布) | 指定模型與有效域下可形成抽象轉移 | 實機感測與控制安全 |
| D. 作用實現與安全 | 致動器、接觸、時延、限制、部署校準 | 滿足額外要求後才可能授權實際動作 | 只因前三級數學一致即可免實驗 |
第四層屬 DPIED 所強調的數位—實體轉化損失,不能用圖冊閉合定理取代。尤其當本體不同(機械手臂、移動車、飛行器、感測型生物機制)時,模型可共享部分環境知識,但行動合法域與約束差異仍須保留。
10.1 觀察條件化,比強迫共用單一全域維度更弱、更可檢查
本文未證明「視覺觀察者維度不變量」存在。即使存在,可能也只對特定任務、特定等價關係或部分感測變量成立。對某些任務,保留鏡射手性、世界方向、物理量測單位或接觸條件十分必要;把它們全部消除,反而讓世界模型失去作用能力。
因此 COA 對每一種表示關係允許以下證據狀態:
INVARIANT:在指定轉換下,任務量應不變;EQUIVARIANT:任務量隨已知變換規則轉換;COMPLEMENTARY:不能直接互譯,但可透過同步觀測補充資訊;NONIDENTIFIABLE:任務相關變量無法由現有資訊唯一決定;OUT_OF_SCOPE:缺少時間、標定或有效域的合格證據;INCONSISTENT:已有具體矛盾的閉合、標籤或轉移見證。
這些都是研究性標籤,不是已發布的產業標準。
11. 候選工程接口:OCVC-0.4 與 COA 證據契約
RGC–DPIED-02 提出 OCVC-0.3 的逐樣本來源、觀察條件、通道與拒絕欄位。本篇建議研究性擴展至 OCVC-0.4 / COA-0.1,新增「圖冊結構、重疊域證據、任務纖維檢查、動態閉合檢查」四類資訊。
一份最小化的候選資料契約(亦存於 schemas/ocvc04_example.json)可以寫成:
{
  "schema": "OCVC-0.4 / COA-0.1 research candidate",
  "observation_group": {
    "sample_ids": ["cam-A-t0", "sensor-B-t0"],
    "same_world_state_pairing": "verified_in_synthetic_model",
    "time_alignment": "known_equal_timestamp"
  },
  "charts": [
    {"observer": "A", "channels": ["x"], "condition_verified": true},
    {"observer": "B", "channels": ["h"], "condition_verified": true}
  ],
  "overlap": {
    "shared_variable": null,
    "status": "COMPLEMENTARY",
    "invertible_pair_transform": false
  },
  "task_contract": {
    "task": "x XOR h",
    "joint_task_sufficiency": "PROVED_FOR_FINITE_MODEL"
  },
  "dynamics_contract": {
    "abstract_state": "(x,h)",
    "closure": "PROVED_FOR_SPECIFIED_FINITE_TRANSITION"
  },
  "real_world_action": {
    "status": "NOT_AUTHORIZED",
    "reason": "synthetic mathematical evidence only"
  }
}
本例刻意讓 shared_variable 為 null:A 和 B 不需要假裝是同一組可互換的觀測,它們可以是互補載體。任何宣稱共同世界模型成立的接口,都應允許這類「無法局部互譯、卻可同步聯合」的結構。
11.1 閘門執行次序
receive(observations, provenance, candidate_transforms, task, actions):
    require_valid_time_pairing_and_calibration_scope()
    declare_actual_overlap_domains_or_complementary_channels()
    if a declared invertible atlas has nonzero cycle witness:
        return REJECT_ATLAS_CYCLE
    if relevant task quantity is not identifiable from available evidence:
        return REJECT_TASK_INSUFFICIENT or REQUEST_NEW_MEASUREMENT
    if selected latent is not closed under specified actions:
        return REJECT_DYNAMICS_NONCLOSED or REQUEST_MEMORY_STATE
    if physical constraints, latency or safety are unverified:
        return MODEL_CONSISTENT_ACTION_UNVERIFIED
    return REQUIRE_SEPARATE_REAL_WORLD_ACTION_AUTHORIZATION
封裝程式 contract_assessment 是否決條件示範,有意不輸出「實機安全已認證」。它不是 ROS 2 介面的替代品,也未包含完整 JSON Schema、密碼學來源認證、實時安全規則或工業測試。
11.2 介面不該自動補造的資訊
使用者若希望 AI 對一段影片執行三維重建,介面至少要分清:
- 幾何條件可恢復的量:合法轉換;
- 未經外部錨點固定的規範自由度:保留等價類;
- 感測器完全缺失的物理量:拒絕唯一反演,或要求新通道;
- 受到時間配對污染的資料:阻止拼接,或使用明確時序模型;
- 可描述但不可安全執行的物理作用:保留模型輸出,但不直接下達致動命令。
這樣的「補正」本質上不是隨便讓生成式 AI 猜出缺失世界,而是建立可依證據驗證的條件式作用範圍。
12. 已實際執行的有限枚舉與結果
12.1 程式、數學範圍與重現方式
所有分類風險都是均勻有限狀態下的最適零一貝氏風險,使用 Python 標準函式庫的 fractions.Fraction 精確計算。相對規範圖在 上以 XOR 精確運算,沒有浮點幾何近似。測試包含:
- 的全部 種二元邊標記;
- 的全部 種二元邊標記,核對三角閉合與規範可解性;
- 四觀察者單邊污染、樹狀網路污染、星狀一致污染及規範翻轉;
- 互補視角的 Bayes 風險、表示塌縮與動態非閉合;
- 非同步拼接及拒絕式候選契約。
完整原始程式為 src/observer_atlas.py,測試在 tests/test_observer_atlas.py,精確輸出為 results/exact_results.json。圖表為合成結果的重繪,沒有實驗室量測數據。
12.2 數值結果表
| 測試與條件 | 精確有限結果 | 可以支持的判斷 |
|---|---|---|
| 完整乾淨圖冊 | 0/4 不一致三角形 | 存在相容相對規範 |
| 單邊污染 | 2/4 不一致三角形 | 可提出全域衝突見證 |
| 上述受污染的 | 最少修改 1 條邊 | 存在最低 1 條的邊修復要求 |
| 樹狀四節點單邊污染 | 0 條可用三角循環,仍可擬合 | 缺少循環診斷力 |
| 節點 0 的三條星狀邊同時翻轉 | 0/4 不一致三角形 | 協調式污染無法只靠循環檢查識別 |
| 連通一致圖,未提供外部錨點 | 2 組二元規範 | 絕對規範不可由相對邊唯一確定 |
| A 僅觀察 ,任務 | 錯誤率 | 單視角資訊不足 |
| B 僅觀察 ,任務 | 錯誤率 | 單視角資訊不足 |
| A+B 同步配對,同一任務 | 錯誤率 | 聯合觀測形成任務充分表示 |
| 所有來源都輸出常數,任務 | 錯誤率 | 完全一致仍可能表示塌縮 |
| 即時任務 ,抽象表示 | 精確可解碼 | 任務充分不代表動態閉合 |
| 預測下一步 ,已知動作 | 錯誤率 | 指定決定性抽象轉移不存在 |
| 預測下一步 ,已知 | 錯誤率 | 完整有限表示可閉合 |
| 交替 模型中將 配到 | 錯誤率 | 特殊時序模型可產生全面錯標 |
這些表格中的風險值不包含訓練集採樣變異,也沒有在真實數位影像上訓練深度網路;它們是資訊可用性的精確反例。不能把 直接報導成現有商用 AI 的準確率改善幅度。
12.3 測試實際結果
使用 Python 標準函式庫 unittest,30/30 項單元測試全部通過。其中一項枚舉了所有 邊標記,另一項枚舉了所有 邊標記;這些有限完全枚舉不等於證明無限圖、任意三維感測模型或神經網路泛化。
指令:
cd RGC_DPIED_03_2026-11-05
python -m unittest discover -s tests -v
python -m src.observer_atlas
python -m src.render_figures   # optional: matplotlib
純數學枚舉與測試無須外部 Python 套件;繪圖需要 matplotlib。如果不安裝繪圖依賴,壓縮包仍附有已生成的 PNG 與 SVG。
13. 如何將條件式圖冊接到真實的表示學習
本篇沒有宣稱已經做完神經網路實測。為了使假說可被反駁,提出以下尚未執行、但具有明確公平性要求的對照設計。
13.1 共同資料與消融組
所有組別需在相同原始資料、資料切分、有效參數或計算預算及任務分布下比較:
| 組別 | 可用資訊與限制 | 主要要回答的問題 |
|---|---|---|
| B0:無條件混合 | 混合影像,無來源與姿態契約 | 同格式是否足夠? |
| B1:來源條件化 | B0 + 來源識別 | 補來源能減少多少歧義? |
| B2:逐樣本條件化 | B1 + 逐影格姿態、時間與標定 | 補條件是否使關係可合法對齊? |
| B3:局部圖冊 | B2 + 已聲明重疊域與局部轉換 | 不強制完全共享表示是否更穩健? |
| B4:閉合審核 | B3 + 循環/冗餘檢查與拒絕策略 | 能否檢出部分錯誤轉換?代價多少? |
| B5:任務與動態證書 | B4 + 任務充分及抽象轉移檢查 | 是否減少多步世界模型失真? |
| B6:合法主動感測 | B5 + 具有可計算成本的補觀測 | 補感測收益能否抵銷時間、能量與風險? |
此外必須建立一個容量匹配的強模型對照組,使模型可以自行由影像推估觀察條件,防止把「沒餵元資料的小模型」與「有額外真值的大模型」錯誤比較。若 B0 的強模型能從資料自行學得全部有效條件,顯式 COA 的效益可能僅限於可稽核性或分布外可靠性,不得預先排除此結果。
13.2 資料集分層與不能造假的來源
第一層為可精確控制的合成二元/幾何/偏振任務,用來檢查已知真值的可辨識性;第二層可採校準的多視角 RGB/深度/事件/偏振資料,但須按真實感測通道聲明;第三層才是跨本體具身任務,如抓取、移動或碰撞安全。不得將模擬的偏振 標籤偷偷當成只輸入線偏振儀器就可測得的量。
生物視覺分支只提供問題設計靈感:跳蛛視覺、扇貝反射式眼睛、口足類偏振感測對應不同的可觀測性與主動觀測結構。若沒有真實的生物神經或機器人感測數據,應明示為合成近似,不能使用「已驗證該生物演算法」措辭。
13.3 評測指標與拒絕成本
至少報告:
- 任務指標:準確率、連續幾何誤差、必要物理變量的誤差。
- 轉換指標:具有有效重疊域的覆蓋率、閉合殘差、錯誤邊檢出率及誤拒率。
- 動態指標:一步與多步預測、抽象狀態別名率、操作後的物理偏差。
- 可信度指標:標定版本、時間對齊、量測盲區、信心校準與分布外失效。
- 作用指標:每任務成功率、補觀察次數、控制延遲、能耗、接觸風險與安全停止比例。
對帶拒絕機制的系統,須同時報告覆蓋率、已接受樣本錯誤率、整體未完成比例以及補觀察成本。否則一個永遠拒絕的系統可能看起來沒有錯誤,卻沒有實際工作能力。
13.4 如何推翻本篇的工程方向
- 若容量及資料匹配後,條件式圖冊對任何任務的多步精度、可稽核性、失效診斷及安全性均不優於強基線,則它的工程額外成本可能不合理。
- 若「局部重疊而非全域對齊」在實務上造成比其解除的歧義更大的訓練不穩定,也應收窄適用任務。
- 若配對與校準元資料的錯誤率太高,將其視為真值反而可能劣於直接從資料學習。
- 若新增感測器或主動掃描的成本高於解除歧義的收益,不應為理論完整性而要求一律啟用。
這些是可反駁的工程假說,不是本文已完成的實證主張。
14. 跨理論整合:由觀察者圖冊通往作用世界
14.1 從 RGC 到 COA
RGC 強調載體幾何、觀察幾何與投影之間的區分。P12 已展示:多個局部關係可具有共同的 Gram 結構,卻仍含鏡射與未標記等價類。本文進一步主張:在資料接口中,這種規範與局部有效域不應被轉換器默默抹除,而應是可讀、可驗證、必要時可拒絕的部分。
14.2 從生物視覺到條件式互補
不同生物感測系統不只可能取得不同解析度的相同畫面,也可能測量不同物理量、使用不同時序策略或主動控制觀察方向。對此,「建立共同視覺」最穩健的最初任務不是創造一個每種生物都能通用的偽影像,而是先確定哪些量可以交換、哪些可以互補、哪些必須保留未知。
14.3 從 COA 到 DPIED
DPIED 的重點是:數位模型的知識與對世界施加可執行作用的能力,不會自動同步增加。即使 COA 解決幾何對齊,它仍須面對兩個獨立問題:抽象表示能不能正確描述動作造成的下一狀態,以及目標本體能不能在指定物理限制下完成該動作。因此本文要求圖冊一致性、任務充分性、動態閉合性、物理授權四層分離。
14.4 一個更節制的「共同世界」定義
對具體任務 、動作集合 、有效環境域 ,若一組已知來源條件的觀察圖冊能合法構造或估計某個 ,且 在 上對 充分、對 閉合,則可稱其為任務條件下的共同世界模型候選。這個定義不要求 重建物理世界的全部細節,也不把模型外的未知物理量冒充已知。
若 需要歷史或信念狀態,則須把所需記憶納入定義;若轉移依機體能力改變,則須以機體條件化。這些限制是架構的正式部分,而不是部署失敗後才補上的說明。
15. 正確性、原創性與證據邊界
15.1 本篇完成並可在限定模型內驗證的結果
- 二元相對規範圖冊的循環零異常等價條件,以及全域翻轉規範的數目。
- 單邊污染、樹狀冗餘不足、協調式污染與外部錨點不足的具體反例。
- 任務因子化與決定性抽象轉移閉合的共同充分必要條件。
- 任務互補、表示塌縮、即時任務充分卻動態不閉合,以及錯誤時間配對的有限精確見證。
- 把這些結果轉成 OCVC-0.4 / COA-0.1 的候選接口與分層拒絕條件。
- 30 項單元測試及全部指明的有限枚舉,附有可重製程式與封裝雜湊。
15.2 沒有證明的結果
- 沒有證明普遍、唯一、跨物種的視覺維度不變量。
- 沒有證明所有真實相機、偏振設備、事件感測器、眼睛或觸覺載體都可被同一種群轉換表達。
- 沒有證明 COA 比現有神經網路方法更準確、更快或計算成本更低。
- 沒有驗證任何大型世界模型的訓練過程,沒有真實機器人部署及安全認證。
- 沒有從局部統計一致性推得絕對真實性;協調式來源污染、缺失外部錨點、未測物理通道仍可能無法辨識。
- 沒有宣稱經典圖同步、MDP 雙模擬、群等變表示學習為本篇首創。
15.3 與既有 P12 的界線
P12 研究的是特定二維平方投影與無標記局部 Gram 關係的可恢復性,並提出幾何閉合、鏡射障礙及精確有理數見證。本文刻意使用可驗算的二元規範模型來測試更廣的接口邏輯。兩者不是互相取代:P12 的成熟幾何模組可以在適用域內成為 COA 的一種局部幾何證書,但不能將二元 XOR 的定理直接搬到任意三維相機或非可逆感測器。
16. 結論
本篇將 RGC 與 DPIED 的連接從「不同視覺載體如何補正」推進到「不同視覺載體如何在不假定完全互換的前提下,形成可供世界模型與作用決策使用的共同表示」。
有限模型的主要判準已經很清楚:
- 幾何圖冊可以一致,而任務資訊仍不充分;
- 任務資訊可以充分,而長程動態仍不閉合;
- 兩者都成立,仍不等於實體控制已安全;
- 圖冊中存在衝突時,應揭露衝突見證,而不是強迫所有觀察者認同同一個錯誤世界。
因此,統一接口的核心不必是單一普世影像,而可以是一套保留載體差異、重疊條件、任務充分性、動態有效性與拒絕證據的關係契約。
當不同觀察者看見不同的世界片段,真正的共同世界不是把所有片段強行壓成相同的畫面,而是知道哪些片段可以連接、哪些不能連接,以及連接後究竟能對世界做什麼。
參考文獻與公開可核對來源
- [E1] Cohen, T. S., & Welling, M. (2016). Group Equivariant Convolutional Networks. ICML / PMLR 48. https://proceedings.mlr.press/v48/cohenc16.html
- [E2] Yao, D., et al. (2024). Multi-View Causal Representation Learning with Partial Observability. ICLR 2024. https://proceedings.iclr.cc/paper_files/paper/2024/hash/956e5427549a82a7472e02adc88360e9-Abstract-Conference.html
- [E3] Xu, D., et al. (2024). A Sparsity Principle for Partially Observable Causal Representation Learning. ICML / PMLR 235. https://proceedings.mlr.press/v235/xu24ac.html
- [E4] Zhao, H., Tachet des Combes, R., Zhang, K., & Gordon, G. J. (2019). On Learning Invariant Representations for Domain Adaptation. ICML / PMLR 97. https://proceedings.mlr.press/v97/zhao19a.html
- [E5] Johansson, F. D., Sontag, D., & Ranganath, R. (2019). Support and Invertibility in Domain-Invariant Representations. AISTATS / PMLR 89. https://proceedings.mlr.press/v89/johansson19a.html
- [E6] Li, S., Shi, Y., & Lerman, G. (2025). Cycle-Sync: Robust Global Camera Pose Estimation through Enhanced Cycle-Consistent Synchronization. NeurIPS 2025. https://papers.nips.cc/paper_files/paper/2025/hash/e47619ce4fe9f5a6d09493744dc1b7de-Abstract-Conference.html
- [E7] Givan, R., Dean, T., & Greig, M. (2003). Equivalence notions and model minimization in Markov decision processes. Artificial Intelligence, 147(1–2), 163–223. https://doi.org/10.1016/S0004-3702(02)00376-4
- [E8] Open X-Embodiment Collaboration (2024). Open X-Embodiment: Robotic Learning Datasets and RT-X Models. ICRA 2024. https://doi.org/10.1109/ICRA57147.2024.10611477
- [E9] Daly, I. M., et al. (2016). Dynamic polarization vision in mantis shrimps. Nature Communications, 7, 12140. https://www.nature.com/articles/ncomms12140
- [P1] RGC P12(2026-11-05)《部分缺失無標記譜的多觀察者自校準、Gram 圖冊完成與鏡射障礙》。來自使用者上傳的 RGC 封存研究包。
- [P2] RGC-BV02–BV06(2026-11)生物載體視覺、偏振與主動掃描系列。BV04 來自獨立補交研究包;BV05–BV06 來自 RGC 封存研究包。
- [P3] DPIED-04–07(2026-11)觀測至物理作用、時間契約、跨本體遷移與可靠性系列。來自使用者上傳的 DPIED 封存研究包。
- [P4] RGC–DPIED-01 v1.1(2026-11-05)《跨觀察者視覺補正的可實現性》。本系列前篇原稿。
- [P5] RGC–DPIED-02(2026-11-05)《異質視覺資料的條件衝突、補正可靠性與跨載體學習相容性》。本系列前篇原稿。
附錄 A|證明依賴表
| 本篇結果 | 前提 | 證明類型 | 不適用範圍 |
|---|---|---|---|
| 定理 4.1 | 連通無向圖、 精確相對邊、同一共同關係 | 路徑 XOR 與循環消去 | 非可逆任意感測、錯誤時間配對、一般連續 SE(3) |
| 圖冊污染反例 | 或指定樹狀圖 | 精確邊值注入與窮舉 | 真實多相機故障分布 |
| 定理 6.1 | 有限世界、確定性任務與動態 | 纖維因子化 | 模型外動作、未知世界演化 |
| 互補感測例 | 獨立均勻二元狀態、已同步配對 | 有限 Bayes 精確枚舉 | 任意相機和真實物理分布 |
| 時序錯位例 | 特殊交替 規則 | 四態逐項代入 | 一般的時間戳誤差率 |
附錄 B|可重製研究包結構
RGC_DPIED_03_2026-11-05/
  RGC_DPIED_03_Conditional_Multi_Observer_Atlas_and_World_Model_Consistency.md
  README.md
  SOURCE_TRACEABILITY.md
  src/
    observer_atlas.py
    render_figures.py
  tests/
    test_observer_atlas.py
  schemas/
    ocvc04_example.json
  figures/
    01_k4_cycle_conflict.png
    01_k4_cycle_conflict.svg
    02_task_and_dynamics.png
    02_task_and_dynamics.svg
  results/
    exact_results.json
    unit_tests.txt
    validation_report.json
  validate_release.py
  build_release.py
  SHA256SUMS.txt
所有數字均可由上述原始程式重新生成。前篇大型 ZIP 的來源雜湊見 SOURCE_TRACEABILITY.md;為避免不必要的檔案重複,本研究 ZIP 不再次收錄已提供的舊研究包。