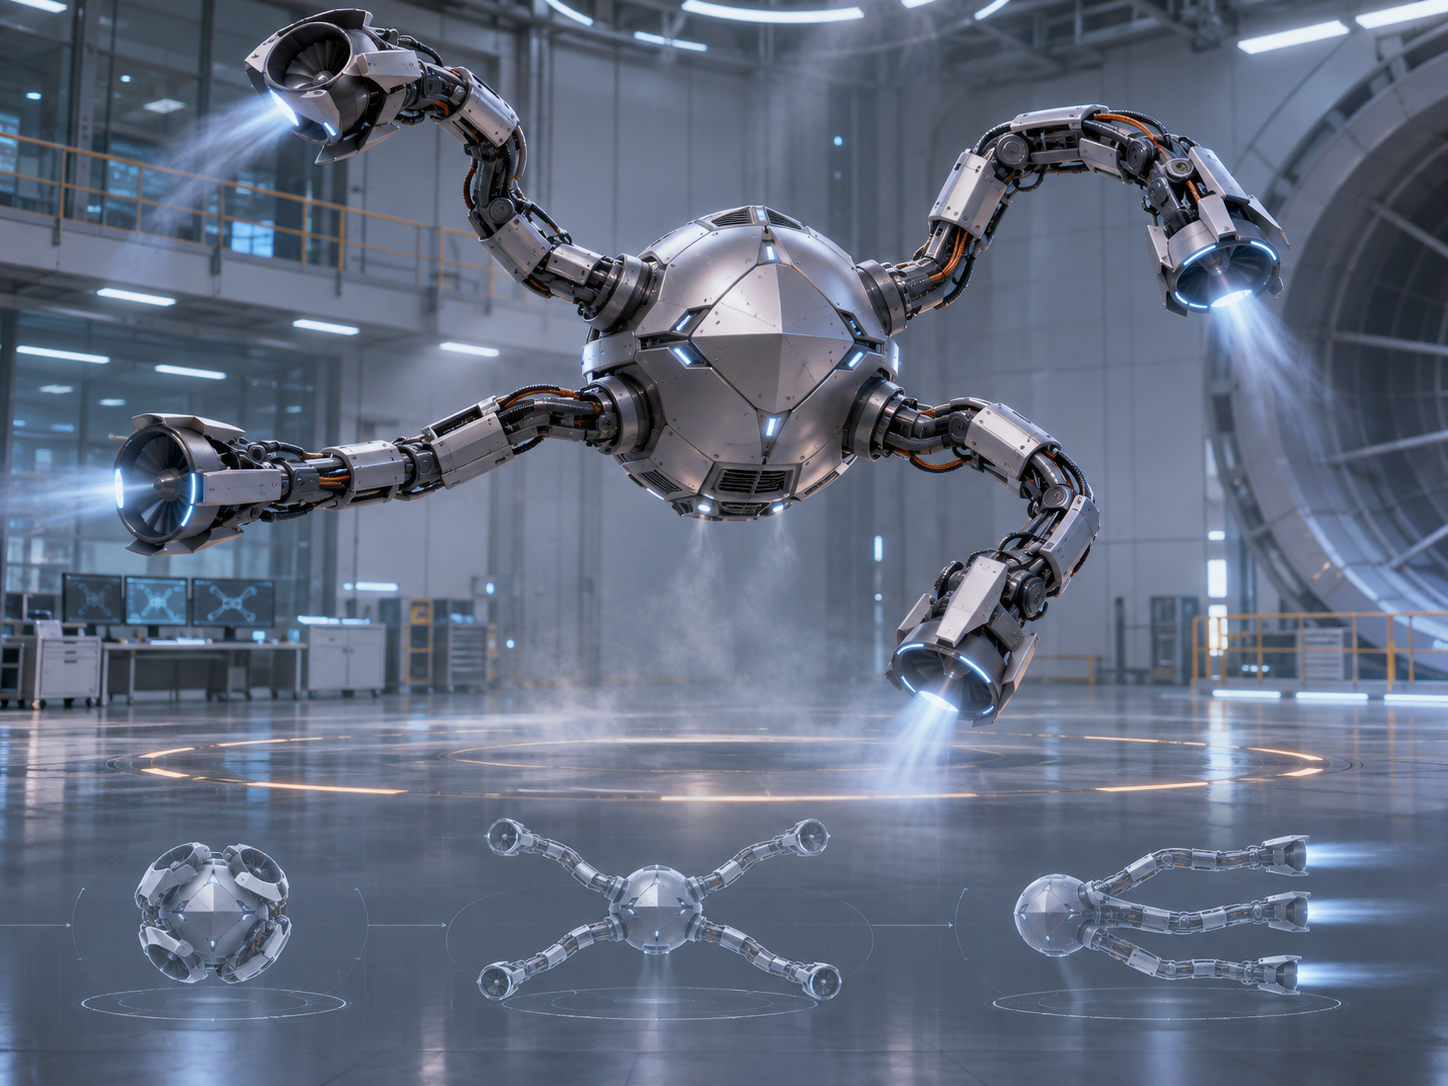
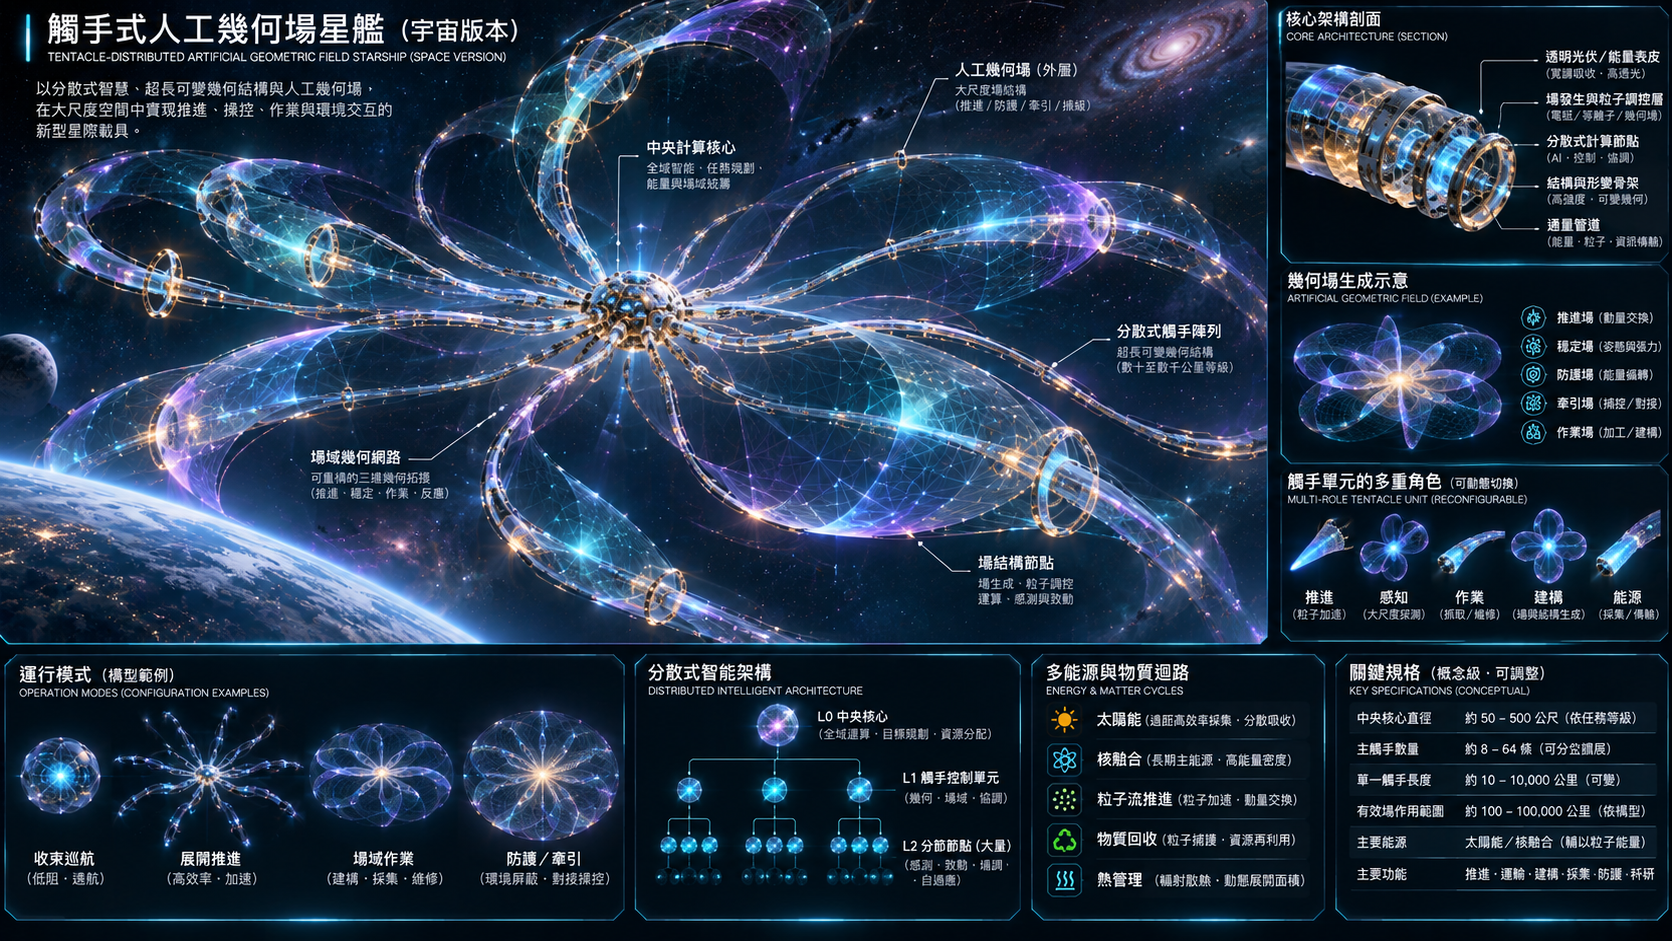
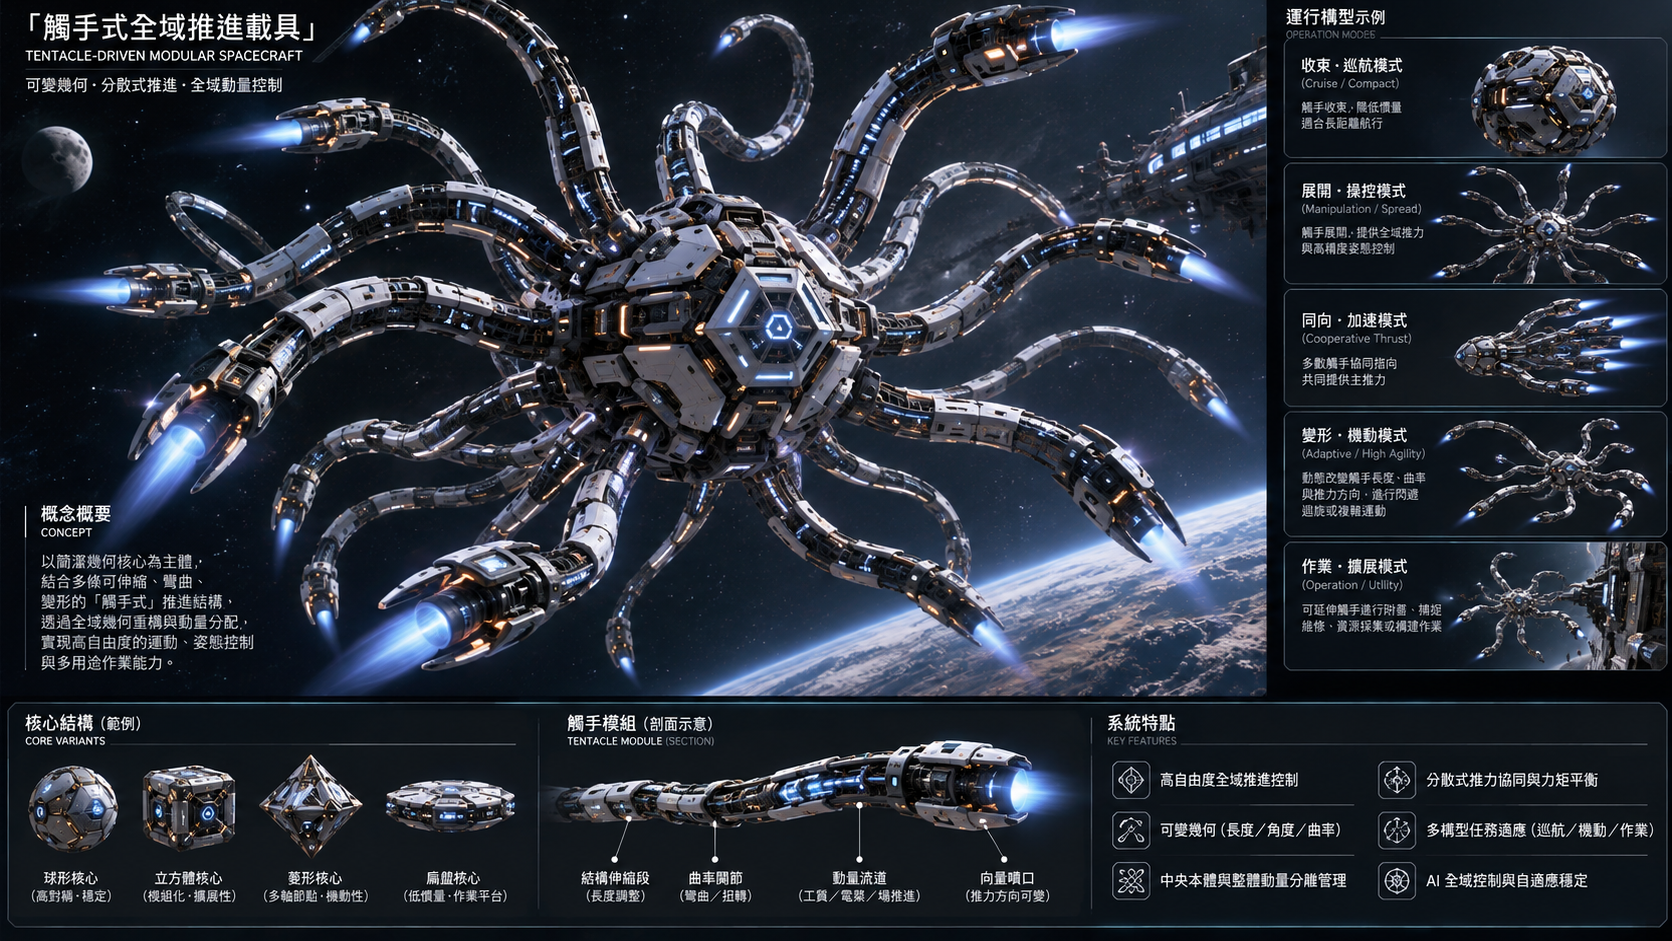
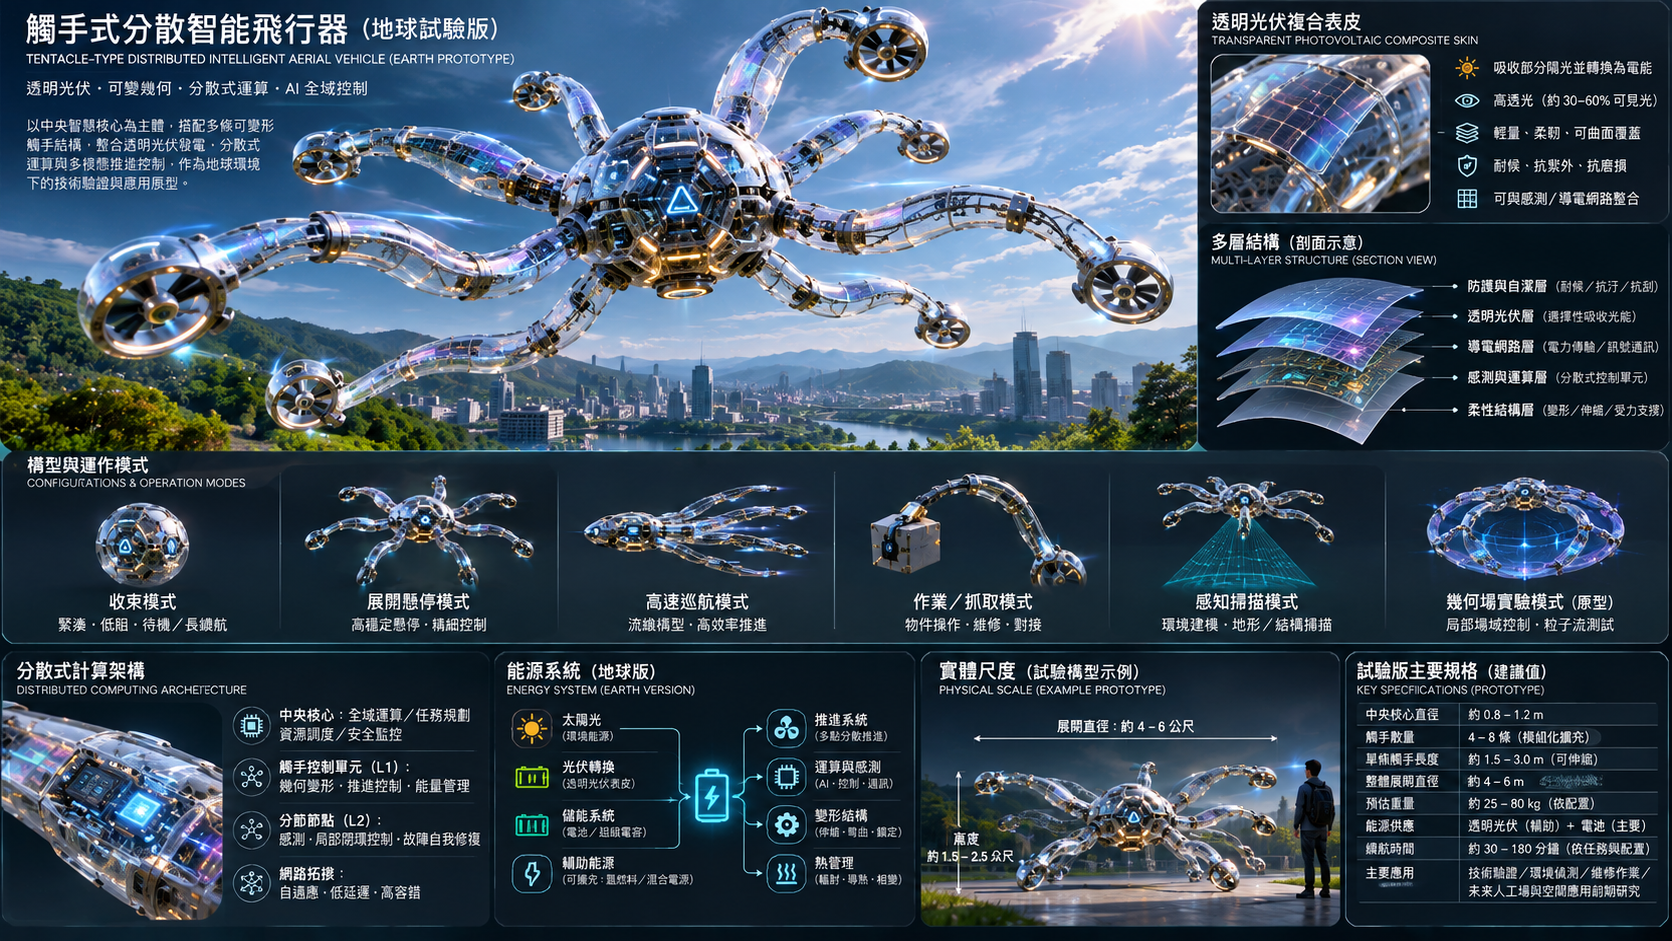
七篇研究整合審計、跨篇契約與驗證關口:AGFT 可變幾何觸手式分散智能載具的基礎系列收束
系列名稱: 可變幾何觸手式分散智能載具研究系列
系列代碼: AGFT — Adaptive Geometry & Field-Tentacle Vehicle
文件編號: AGFT-I00(Integration 00;不列入原定 P00–P06 七篇核心研究篇數)
版本: v0.1.0
日期: 2026-11-05
核心構想提出: Neo.K
整合分析與原稿編製: GPT-6
文件性質: 系列整合研究、跨篇概念/資料接口審計、可否證實證設計
證據層級: 整合論證為 E0;本文件及既有附錄經重跑的解析/算術部分為 E1;沒有 AGFT 實機驗收結果
來源基線: AGFT-P00、P01、P02、P03、P04、P05、P06,均為 v0.1.0 原始 UTF-8 Markdown;本文不以無紀錄方式改寫其內容
原稿地位。 本文是七篇基礎系列之後的獨立「整合卷」,目的不是新增一個未驗證的星艦性能主張,而是讓七篇可以共同形成一個一致、可實作、可拒絕且可重現的研究系統。原始概念圖、模擬、算術測試、台架實測和自由飛行/宇宙示範,必須保留不同的證據身分。除有明確外部動量交換外,封閉系統內部牽引不構成額外淨推進。
作者: Neo.K
機構: EveMissLab/一言諾科技有限公司
摘要
AGFT 系列由「中央幾何核心與可變觸手」出發,依次建立可重構空間拓撲(P01)、內部牽引與動量守恆(P02)、分散式控制(P03)、透光光伏與能源-熱耦合(P04)、地球原型與數位孿生驗證(P05),以及宇宙人工幾何場與粒子動量交換(P06)。其主要整合挑戰不是某項單獨模組不存在,而是不同文獻所稱的「中心」「合力」「全域」「場」「安全」「控制基線」及「實驗階段」可能指向不同物理或資訊邊界。若不先建立跨篇契約,後續模擬將可能把力矩重複入帳、把局部節點收益當作整體收益、把光伏可得功率算成雙份電力,或把模擬等級錯誤標示為實機驗收。
本篇提出七項統合不變條件、五種相互關聯但非同一的時變網路、兩軸對照實驗設計、具名稱空間的階段/基線命名規約、最小跨篇 JSON 事件紀錄及安全關口。逐篇核查亦發現兩類需修訂的命名問題:(一)P04 的局部 M1/M2 試驗階段與 P01/P03/P05 的共同階梯不同;(二)C0、G0、G2 等識別符在不同文件內代表不同類型的基線、平台、關口或運行模式。本文對其建立顯式對照,不追溯修改七篇原文。既有七篇的六份 JSON 示例與四段 Python 算術附錄已作語法/執行級檢查;這種通過不構成材料、場推進或實體飛行的工程性能驗收。
主要結論: AGFT 可以進入跨篇數位建模和受保護台架的設計階段;但任何「幾何觸手比固定載具更有效率」「分散式 AI 一定更安全」「人工幾何場能生成額外推力」「透明光伏足以維持懸停」「百米觸手可以直接擴張為千米觸手」等主張,均尚須遵照共同基線及不確定度要求,由獨立實驗接受或拒絕。
關鍵詞: AGFT;跨篇一致性;系統邊界;動量守恆;可變幾何;六維廣義力;時變網路;分散式控制;光伏;熱管理;數位孿生;實驗關口;可追溯研究。
1. 本篇的判斷對象與非目標
1.1 判斷對象
本篇只評估七篇文件能否合併為一個共同研究計畫,並回答以下問題。
- 各篇是否使用相容的物理邊界、座標與動量帳?
- 幾何配置、運算控制、能源、熱與安全介面能否相互傳送可驗證資料?
- 若同一名詞在不同篇章有不同意義,是否能在不竄改原稿的情況下安全轉換?
- 哪些命題屬於已知物理背景,哪些只是 AGFT 的新組合與性能假說?
- 哪些原型測試可以推進,哪些試驗必須受安全、法規及獨立證據限制?
1.2 非目標
- 不推論宇宙飛行器一定應該採觸手式外形,也不宣稱球形、立方體或菱形為通用最優解。
- 不宣稱目前存在可以在完全封閉系統中創造淨動量的「人工幾何場」。
- 不把概念圖中的發光網路當成可測量電磁場,也不把 AI 可調控性等同穩定性定理。
- 不認定已有 AGFT 的實體原型、真空推進量測、自由飛行、空間部署或量產級材料壽命證據。
- 不自動修改七篇原稿的字元、反斜線、數學 delimiter、公式或引用;若要修訂,必須另生成帶有變更紀錄的新版本。
2. 七篇共同的研究物件
2.1 從中央物件到多個控制體
必須持續區分四個對象:
| 符號/概念 | 判斷對象 | 不可進行的偷換 |
|---|---|---|
| :中央幾何核心 | 主要承載、能源與高層任務運算所在 | 直接認作全系統質心或全部運動量 |
| :物質載具 | 中央核心、觸手、所攜工質與硬體;邊界需明確 | 把外排工質留在「封閉系統」內後仍重複計推力 |
| :含場動量系統 | 在選定邊界內明確計入電磁場、輻射與帶電粒子的系統 | 忽略場動量而主張額外外力 |
| 外部環境 | 空氣、排入環境的粒子、光子、太陽輻射、行星磁場等 | 未量測/未建模外部交換便宣稱其必然存在 |
此表中的系統是分析用控制體,不是特定製造結構。對外推進、中央核心的相對位移、觸手內部張力可同時存在,但必須分別記帳。
2.2 五種時變網路不等於一張「全域圖」
在時間 定義下列網路:
- :機械連接、關節、伸縮、張力和承載邊。
- :中央/觸手/分節間的計算、感測資料與命令權限邊。
- :光伏、電池、電源匯流排、開關、熱監控所依賴的供電邊。
- :流體、工質、離子及其他物質動量流的管路與出口邊。
- :場發生器、感測器與可操作空間作用區的模型邊;在現階段這是工程場作用網路,不是新基本物理場。
另以 表示機械圖在三維空間中的嵌入,用 表示廣義構型。若某條觸手只改變曲率,機械連接拓撲可以不變;若只把局部 AI 任務轉移給鄰近觸手,計算圖可變而幾何不變;若重新佈線或改變工質閥門,能源/工質網路也可獨立變更。這一區分直接繼承 P01 與 P03。
2.3 跨篇通用狀態最小集合
給定整體質心慣性位置 、姿態 、角速度 、觸手構型 、柔性模態 、能源狀態 、熱狀態 、計算與權限狀態 ,定義
P05 的數位孿生可以選用中央核心位置 作為主要追蹤狀態,但必須另外保存 或可由全部質量分布重建的映射。此處的兩種記錄策略是可互換的資料視角,不代表兩個點相等。
3. 七篇的依賴、輸入與輸出
| 文件 | 主要輸入 | 對後續提供的可檢查輸出 | 本篇不得替其提升的證據 |
|---|---|---|---|
| P00 總綱 | 原始構想及物理邊界 | 名稱、系列目標、雙工程路線、E0/E1 起點 | 系統已證實優於既有設計 |
| P01 幾何 | 核心形狀、機械拓撲、觸手型式 | 、 、作用點、方向、碰撞/強度限制 | 所有 CAD 可達構型可安全運作 |
| P02 動量 | P01 幾何、工質與推進模型 | 六維廣義力、動量通量、局部自體牽引負載、可行集合 | 封閉內力可額外加速整體 |
| P03 控制 | P01、P02、感測/計算節點 | 帶權限與期限的局部控制契約、故障退讓、網路版本 | 分散式節點必然減少總能耗 |
| P04 光伏與熱 | 幾何面片、能源圖、控制功耗 | 光學能量帳、PV 注入、電池與散熱限制 | 透明外殼保證能源自足 |
| P05 地球驗證 | P01–P04 的共通模型 | E0–E5 證據分級、M0–M3 關口、對照試驗與資料溯源 | M0 程式自檢等同自由飛行 |
| P06 宇宙場 | P01–P05 的方法與守恆 | 真空/外部環境推進通道、長尺度力學與熱量帳 | 地球風扇測試可推論宇宙推進 |
整合判定: 以上模組可以透過資料契約協作;能相互表達不等於物理性能已得到證明。為避免循環論證,P05 的實驗評估應對照 P01–P04 事先登記的假說;P06 在此基礎上只能繼承方法,不繼承尚未量測的性能。
4. 七項不可繞過的系統不變條件
I-1:總動量必須明確分配到物質、場與外界
對邊界清楚的控制體,在慣性參考系下,令 包括控制體內被定義為系統的一切物質及必要場動量, 為淨向外動量通量,則
若控制體邊界擴張到同時包含所有相互作用物質與場,並且沒有外部淨力或跨邊界通量,總動量守恆。內部牽引可以讓中央核心加速、減載或產生相對位移,但伴隨其他部分的反作用、模態與功耗。不能把核心的局部加速度與整機總動量變化直接畫上等號。
NASA Glenn 的火箭推力方程提供對外排放工質的成熟物理背景 [R1]。太空中的帶電粒子推進同樣由向外輸出工質動量產生對載具的反作用 [R2]。
I-2:角動量與六維廣義力不得省略作用參考點
對推進器 ,其作用點相對整體質心為 ,對載具的等效推力為 。在明確的座標系下,
六維廣義力定義為
表示噴口/場源方向狀態。 的幾何映射必須隨構型、質心與可用致動器狀態更新。矩陣秩不足、非負推力界限、飽和、遮擋、能量與結構約束,可能使有數學解的命令在物理上不可行。
I-3:全域控制與局部自主須受相同物理約束
中央配置器可計算名義輸入 ;各條觸手僅在合法授權的局部集合內提交修正 。若任務要求名義六維廣義力不被任意破壞,則必須檢查
或更一般地要求總殘差、動態裕度與安全約束均落在當下批准的集合。這不是允許系統在所有情況下任意改變內力:當 、質心、拓撲或控制期限改變時,舊契約必須撤銷、重算或降級。硬即時危害保護不得依賴無截止時間保證的生成式 AI 訊息。
I-4:光學與電力不可重複入帳
對指定日照、面積、入射角、遮蔽與光譜,光子能量可分為反射、透射、電輸出與吸收後成熱等途徑;不能把透射進內層的完整光功率同時當成外層已吸收電力。分布式能源帳的穩態簡化形式是
若分析時間變化,儲能狀態另須滿足能量微分方程,不能只比較每一瞬間的名義峰值功率。pv_bus_available_W 與 pv_bus_injected_W 是不同的量:可得功率可高於實際注入功率,不能再將差值當成已被電池取得的電能。
I-5:真空熱管理必須有可量測散熱路徑
在真空中沒有常規空氣對流;觸手局部運算、場發生器、電力電子及核心載荷仍需散熱。輻射散熱須以有效發射率、面積、溫度及環境輻射共同計算,例如
是理想化單一環境的淨輻射表達式,不能用來取代含遮蔽、視角因子、太陽入射與多表面互輻射的實際熱模型。P04 的地球版光伏收益,不可直接作為 P06 深空能源自足的結論。
I-6:長觸手的力臂收益必須與質量、慣量和模態一起比較
對固定截面與線密度 的簡化懸臂桿,當其長度為 :
在固定 、 與端部推力方向的理想比較中,長度加倍時,推力力臂可加倍,單臂質量加倍,根部慣量升至八倍,第一彎曲模態頻率降至四分之一。實際多體系統還可能有不同端部負載與邊界條件,不能把以上尺度律當成 AGFT 真實結構的精確解。
I-7:一個「PASS」只能在其驗收範圍內有效
原始檔可解析不代表模型正確;合成模型可運行不代表實機可控;台架量測不代表自由飛行安全;地球空氣推進不代表真空粒子推進。所有跨篇輸出必須附證據等級、量測來源與適用範圍。生成的設計圖僅屬表徵/溝通材料,不可標為工程測試證據。
5. 跨篇命名衝突:不得用同一識別符混用不同意義
5.1 實驗階段 M0/M1/M2 的差異
在 P01、P03 與 P05 中,基本共通階梯為:
| 系列統一名稱 | 所指對象 | 主要可支持的證據 |
|---|---|---|
STAGE-M0 |
離線解析、軟體模擬、資料重播;不以動力實機作為必要條件 | E1/E2 |
STAGE-M1 |
固定式單觸手或雙觸手、帶防護與校正的實體台架 | E3 |
STAGE-M2 |
四觸手受約束整合台架 | E4(符合環境、量測及限界時) |
STAGE-M2.5 |
真實控制器/安全電路在環的受約束驗證 | 視具體條件判為 E3/E4 |
STAGE-M3 |
另經完整准入的有限條件自由飛行 | 特定任務 E5 |
P04 的局部編排中,M0 包含模型與材料台架,M1 已代表四觸手受約束平台,M2 則代表故障注入與安全界線。這對材料研究自身的閱讀可能無礙,但若直接將 P04-M1 寫進 P05 通用日誌,便會被誤認為單/雙觸手台架。
建議正規化:
| P04 原始局部階段 | 跨篇呈現方式 | 理由 |
|---|---|---|
| P04-M0 中的光學/數值模型 | STAGE-M0 |
只屬模型與資料檢查 |
| P04-M0 中的實體材料量測 | SUBTEST-PV-MATERIAL-BENCH,並依真實證據另記 E3 |
材料台架不是「純模擬 M0」 |
| P04-M1 四觸手受約束平台 | STAGE-M2 + SUBTEST-PV-CONFIGURATION |
與 P05 的四觸手階梯一致 |
| P04-M2 故障注入 | SUBTEST-PV-FAULT + 真實平台所屬 M 階段 |
故障注入是一種試驗方法,不是新硬體成熟度 |
重要規約: 此表是相容層對照,不表示 P04 原稿曾使用右欄的新名稱;執行紀錄應同時保留 source_stage_label,不得無痕覆寫。
5.2 C0 與 G0/G2 的重名問題
| 原始識別符 | 原始語境 | 跨篇識別符 |
|---|---|---|
| P03 的 C0 | 集中式控制架構基線 | CTRL-C0 |
| P03 的 D1、D2、D3 | 分散式控制方案 | CTRL-D1、CTRL-D2、CTRL-D3 |
| P06 的 C0、C1、C2 | 固定構型/可向量化構型/完整可重構構型 | CFG-C0、CFG-C1、CFG-C2 |
| P05 的 AGFT-G0 | 無動力幾何研究平台 | PLATFORM-G0 |
| P05 的 G0、G1、G2、G2.5、G3 | 安全准入關口 | GATE-G0、GATE-G1 等 |
| P06 的 G2_PARTICLE_CRUISE | 宇宙粒子巡航運行模式 | MODE-G2-PARTICLE-CRUISE |
同一份日誌不可只有 C0 或 G2,必須包含命名空間。在正式 P05 原稿的 AGFT-G0 與安全關口 G0 也不能憑文字相似判定為同一物件。
5.3 E、V、M、Gate 是四種不同軸
E0–E5是證據層級:證據到底來自概念、計算、模擬、台架、受約束整合或實際運作環境。V0–V3是 P03 的控制驗收層次:代碼規則、實體迴路、多觸手協同、任務情境。STAGE-M0–M3是原型/測試階段。GATE-G0–G3是準入決策,可以拒絕下一階段,即使某個數學例子已經 PASS。
禁止以「V2 PASS,所以 E4 PASS」或「M2 計畫已寫完,所以 Gate G2 已通過」這類語句替代實際證據。
6. 座標、單位與版本契約
6.1 座標規約
- 地球版 P05 基準:本體右手系 前、 左、 上,且 。
- 若改用世界/慣性系,必須在事件內提供座標系 ID、相對姿態和時間戳;不可無標記直接混合向量。
- 力矩的參考點建議明確採
SYSTEM_COM,若選用中央核心幾何中心,必須標為CORE_GEOMETRIC_CENTER,並使用正確的力矩平移關係。 force必須明確是作用於載具上的力,還是工質/光子外流方向;兩者在對外推進上通常方向相反。不能用含糊的「前方推進」作為向量符號。- 六維廣義力的欄位順序固定為
[Fx_N, Fy_N, Fz_N, tau_x_Nm, tau_y_Nm, tau_z_Nm],並提供參考點與單位。
6.2 版本與權限規約
以下六種版本不應合併為單一 version:
mechanical_graph_epoch:實體機械連接/關節有效配置。geometry_epoch:各觸手形狀、位置、曲率及推進作用點。compute_graph_epoch:感測/控制節點路由和拓撲。power_graph_epoch:電源、光伏與功率分配網路。propellant_graph_epoch:工質流路、閥門與外部出口。field_graph_epoch:人工場發生節點、感測配置與場作用模式。
另以 control_contract_epoch 與 safety_policy_id 標記授權及安全約束。幾何或力矩能力變化時,即使場源沒有改變,也必須使原控制分配版本過期;但某個感測節點的工作角色切換,不一定需要改變機械幾何版本。
6.3 時間與量測來源
- 日誌時間以
time_utc保存人類可讀事件順序;硬即時限期另用同裝置/已校準的monotonic_ns,兩者不可互換。 measurement_origin限定記錄測量來源類型,如synthetic、simulation、instrument;若使用推估值需明確標示。evidence_level不因輸出文件漂亮或 JSON 完整就增加。- 設備、韌體、校正、資料集與程式碼需有獨立可核對的版本及雜湊;未量測欄位採
null而非填零。
7. 最小跨篇事件資料契約
7.1 契約的用途與限制
七篇原稿各自提供了幾何、動量、控制權限、能源與場事件示例;它們目前並非同一 JSON schema 的互換實作。為不破壞原文,本篇給出一個僅供研究日誌與接口對照的統合格式 agft.integrated.run.v0.1。它不是外部裝置控制協定,更不是可直接啟動馬達的命令封包。
一筆可追溯紀錄至少包括:識別、證據來源、時間、座標、當前圖版本、幾何狀態、預期廣義力、真正量測狀態、能源/熱資訊、安全決策與原始檔雜湊。允許某一子系統尚未存在,但不可用虛構數值補足缺項。
7.2 來源資料轉換原則
| 來源示例 | 必要轉換 | 最易造成錯誤的位置 |
|---|---|---|
P01 AGFT_GEOMETRY_STATE |
增加 geometry_epoch、明確 COM/核心座標變換 |
core_body_frame 不代表質心位於核心中心 |
| P02 推力/牽引資料 | 補齊作用於載具之力向量、工質通量及力矩參考點 | 內部牽引重複加成淨推力 |
P03 AGFT_CONTROL_CONTRACT |
對照 contract_id、授權者、期限及全部版本 |
把 allocation_epoch 當幾何 epoch |
| P04 能源紀錄 | 分離 PV 可得/注入、電池放/充、熱量與遮蔽 | 可用功率等於實際注入功率的錯誤假設 |
P05 AGFT-P05-run-v0.1 |
正規化 M、E、Gate 和六維力順序 | 試驗組名稱被誤認成實驗證據 |
| P06 場源事件 | 逐項對齊工質類型、場感測、外界交換與熱帳 | 看見發光的「場」就報告額外淨推力 |
7.3 統合紀錄範例
以下為合成且未量測的四觸手理想上推力配置,僅示範日誌欄位,不對應任何已啟動之 AGFT 實體裝置:
{
  "schema": "agft.integrated.run.v0.1",
  "record_id": "S00-SYNTHETIC-EXAMPLE-0001",
  "origin_paper": "AGFT-P05",
  "evidence_level": "E1",
  "measurement_origin": "synthetic",
  "stage": "STAGE-M0",
  "source_stage_label": "P05-M0",
  "time_utc": "2026-11-05T00:00:00Z",
  "monotonic_ns": null,
  "coordinate_frame": "BODY_RH_X_FORWARD_Y_LEFT_Z_UP",
  "wrench_reference_point": "SYSTEM_COM",
  "geometry_epoch": 0,
  "mechanical_graph_epoch": 0,
  "compute_graph_epoch": 0,
  "power_graph_epoch": 0,
  "propellant_graph_epoch": 0,
  "field_graph_epoch": 0,
  "control_contract_epoch": 0,
  "safety_policy_id": "SYNTHETIC-ONLY",
  "geometry": {
    "core_shape": "cube",
    "arm_count": 4,
    "arm_length_m": [0.2, 0.2, 0.2, 0.2],
    "system_com_body_m": [0.0, 0.0, 0.0]
  },
  "thrust": {
    "commands_N": [1.6, 1.6, 1.6, 1.6],
    "mode": "SIMULATED_UPWARD_FORCE_ONLY",
    "reference_point": "SYSTEM_COM"
  },
  "wrench": {
    "target_N_Nm": [0.0, 0.0, 6.4, 0.0, 0.0, 0.0],
    "predicted_N_Nm": [0.0, 0.0, 6.4, 0.0, 0.0, 0.0],
    "measured_N_Nm": null,
    "feasible": true
  },
  "energy": {
    "pv_bus_available_W": null,
    "pv_bus_injected_W": null,
    "battery_discharge_W": null,
    "total_load_W": null,
    "skin_temperature_K": null
  },
  "safety": {
    "gate": "GATE-G0",
    "gate_passed": null,
    "physical_motor_energized": false,
    "fault_events": []
  },
  "provenance": {
    "hardware_id": null,
    "dataset_sha256": null,
    "analysis_code_sha256": null,
    "calibration_id": null
  }
}
說明: 這裡 feasible=true 只代表 P05 理想配置與輸入界限的一組算術檢查可以成立;不是自由飛行的總質量、慣量、結構、能源與故障安全已滿足。gate_passed=null 故意保留,因為沒有執行任何實體准入判定。
8. 雙軸對照:隔離幾何收益與控制收益
8.1 為何單一「AGFT vs 傳統」對照不足
若一次把固定臂架、集中控制、普通表皮,換成伸縮觸手、分散式 AI 與透明光伏,任何改善都無法確定是來自幾何、控制、發電,還是單純增加材料與感測器。應先採雙因素對照:
| 幾何軸 | 控制軸 | 試驗代碼 |
|---|---|---|
CFG-C0 固定式 |
CTRL-C0 集中式 |
EXP-FIXED-CENTRAL |
CFG-C2 完整幾何可重構 |
CTRL-C0 集中式 |
EXP-VARIABLE-CENTRAL |
CFG-C0 固定式 |
CTRL-D2 契約約束的分散式 |
EXP-FIXED-DISTRIBUTED |
CFG-C2 完整幾何可重構 |
CTRL-D2 契約約束的分散式 |
EXP-VARIABLE-DISTRIBUTED |
四組都必須在可比較的總質量、可用功率、推進器、感測精度、安全裕度與任務條件下評估。每一組均保留完整的額外成本;若為了「相同質量」而加配重,還要報告純載具方案的重量差。研究重點不是一定選出 AGFT 勝者,而是辨認在何種約束下誰比較好。
8.2 收益與互作不得誤認
對一項預先確立「數值越大越好」的效能指標 ,可在相同控制軸下評估幾何效果,或在相同幾何軸下評估控制效果:
整體互作則可以用
其中 分別代表可重構/固定幾何, 分別代表分散/集中控制。若效能量為成本或誤差,須先統一方向或依明確定義改用「較小越好」,不可把正負號變成自由詮釋。以上僅是實驗設計公式,並無先驗正收益。
8.3 第三軸:能源構造在第二輪再加入
只有在幾何與控制的主要效果能被識別後,才引入 PV 變項:無 PV、固定 PV、可重構 PV,並獨立測量「採光收益-機構重構能耗-阻力成本-功率電子損失-附加質量成本」。在真空版則把風阻成本改成真空相關的熱、部署、輻射與姿態成本。如此能避免透光美學直接進入效率結論。
9. 安全 Gate 與證據 E 的閉合路線
| Gate | 允許的下一步 | 必備獨立證據 | 拒絕/回退情況 |
|---|---|---|---|
GATE-G0 |
進入模型/數位孿生 | 公式、座標、單位、模式、JSON、程式自檢與版本 | 動量或電力帳無法閉合 |
GATE-G1 |
台架通電 | 校正、封閉防護、機械限位、電氣隔離、急停和現場 SOP | 未能證明安全失電與電機啟動路徑 |
GATE-G2 |
四觸手受約束整合 | M1 實測負載與溫度、供電與安全冗餘、完整日誌 | 單故障造成不可承受之甩動/崩落 |
GATE-G2.5 |
真控制器在環 | 指令逾期、權限衝突、節點重啟、感測失效與保護 | 緊急模式仍要等待不確定的 AI 回應 |
GATE-G3 |
限定條件自由飛行 | 推力裕度、結構與控制驗收、合格人員、合適場地與當時有效法規 | 只憑平均推力或模擬畫面推估安全 |
這些是擬訂的准入規約,不是已核發的許可。尤其在空中停止推進可能導致跌落,故「急停」須以能否安全承接負載為前提,不能不分模式一律斷電。未完成 G3 之前,AGFT 不應進行自由飛行測試。
10. 現階段可由解析模型直接檢查的三組交叉算例
10.1 對稱雙推進器:同向推進與零合力矩
在慣性平移與準靜態等效模型中,兩個推進器的作用點分別位於質心左、右兩側( ),各提供向 的 推力,則
這是 P02/P03 所繼承的配置邏輯。若其中一個停止、另一個增加至 ,則剩餘合力 、力矩幅值 ;不能宣稱同時維持 及零力矩。這是控制可行集合的故障縮減,不是 AI 缺乏算力造成的暫時問題。
10.2 長度尺度:力臂增益與柔性成本
對第 4 節 I-6 條件下的單臂模型, 由 增至 ,在相同端部推力及固定材料截面假設下,力臂效果以二倍增長,而根部慣量以八倍增加、第一頻率降至四分之一。此例顯示「觸手夠長」不是最適化的唯一指標,不能把幾何槓桿效應等同控制效果或加速效果。
10.3 粒子推進與光子推進:功率與動量不能獨立任意指定
在單束流理想模型中,令輸入電功率 ,有 比例轉入單向排出工質的動能,出口相對速度為 ,可得
採 、 、 ,則理想等效推力 ,工質流率約 。這只是沿用 P06 的理想數值一致性檢查,實際系統仍有電極、電荷中和、束流發散、材料、電磁相容與熱控限制。
若改用單向向外放射光子的理想推進,給定全部輸出為定向輻射功率 ,其反作用力上界為
對 理想定向光功率,約為 。反射外部太陽光等情況的動量模型不同;不可把對外光子放射與外部光壓反射套用同一能量來源後重複加總。NASA 的太陽帆實例只證實可利用外部陽光壓力與展開結構進行相應技術示範,並不證明 AGFT 已完成任何特定場推進 [R3]。
11. 關鍵風險與可否證研究清單
| 風險代碼 | 描述 | 可能的錯誤正面結論 | 必要的反證/觀察 |
|---|---|---|---|
| RISK-01 | 內部牽引作用點未閉合 | 產生不存在的額外整機推力 | 在完整控制體量測所有流入、流出與內部反作用 |
| RISK-02 | 幾何能形成但六維輸入不可行 | 觸手越多就一定能任意飛行 | 同時報可行廣義力集合、飽和與失效後集合 |
| RISK-03 | 長觸手柔性模態低頻且耦合 | 力臂越長控制越精確 | 根部應力、首模頻率、控制延遲與振動實測 |
| RISK-04 | 分散式節點同步/權限失效 | 局部控制越多越安全 | 注入過期契約、雙寫者、網路分割與熱故障 |
| RISK-05 | PV 可得功率與實注入重複入帳 | 高透明外殼足以自動供應推進 | 同時量測入射光、可得、注入、電池與負載 |
| RISK-06 | 光伏透明導致熱轉移 | 透光即代表更低熱負荷 | 外殼與核心內熱源分別量測 |
| RISK-07 | 實驗階段與證據等級混用 | 合成測試被報告為實機成功 | 日誌命名空間、量測原始檔和獨立 Gate 紀錄 |
| RISK-08 | 宇宙人工場缺少可校準場量 | 發光圖案被當成物理推進 | 場量、外界通量、推力與能量四帳閉合 |
| RISK-09 | 原型比較不公平 | 新增硬體帶來的性能全算幾何收益 | 等質量、等能源/工質、相同任務與消融設計 |
| RISK-10 | 一般停機動作在重力載荷下反而危險 | 急停等於總是把電源切斷 | 先證明物理支承可承接失去升力的載荷 |
11.1 建議的第一批共同研究問題
Q1: 在相同總質量、功率與推進器能力的條件下,可變作用點能否擴張特定任務的可行廣義力集合?
Q2: 引入局部計算後,端到端 P99 控制延遲是否改善,且不增加超限事件?
Q3: 自體動量牽引是否在有限行程內降低中央核心的振動,同時可完整追蹤觸手反作用代價?
Q4: 展開光伏觸手的電力增量是否超過致動、氣動、熱及重量增加造成的能源成本?
Q5: 對所有模擬模式,關閉對外動量出口後,整體動量帳是否仍與外部力相符,而不是存在未定義的殘差?
Q6: 若某一推進器失效,控制器能否在真實時限內拒絕不可能達成的六維命令,切換至有證據支撐的可行安全集合?
Q7: 同一套研究日誌能否不經人工猜測,把 P01–P06 的幾何、控制、能源、模式與故障結果連在一起?
這些均為待驗研究問題,不是已被模型證實的 AGFT 性能結論。
12. 系列交付的原稿與算術檢查
12.1 檔案處理規則
原始七篇應以位元組原貌保存。所有 SHA-256 均由實際封存檔計算,放在外部完整性清單;不得把檔案自己的雜湊硬寫入自身而製造自我指涉問題。本文作為新整合原稿,也採 UTF-8、LF 換行,數學 source 一律保留 $...$ 與 $$...$$,不做 Unicode 公式回填或多套 delimiter 轉換。
12.2 已執行的自動化範圍
對 P00–P06 原始版本:
- 實際讀取七篇位元組,計算長度及 SHA-256;完整值留在交付壓縮包的雜湊清單。
- 從 Markdown fenced code 提取 6 份 JSON 示例,使用 Python
json.loads全部解析成功。 - 從 P03、P04、P05、P06 提取 4 段 Python 算術/合成例,皆於隔離 Python 執行環境返回成功狀態。
- 對本文的統合 JSON 與算術自檢進行同類語法/數值測試。
- 檢查 Markdown 程式圍欄、主要章節、正式數學 delimiter 以及交付檔案的一致性。
這些檢查僅支持文件能被解析與指定簡化計算可重跑。它們不檢查有限元素應力的真值、不確認材料可製造、不對 AGFT 自由飛行給出安全認證,也不對 NASA 相鄰技術與本架構間的性能外推背書。
12.3 保留原稿與整合層的關係
發現術語歧義時,只在 I00 的對照表與統合事件層加名稱空間;如決定日後修訂 P04 或其他篇章,應產生 v0.1.1 或新修訂版,並保留舊雜湊供檢查。禁止在重打包時默默重存、正規化或「美化」已完成的七篇原始 source。
13. 研究決策:什麼可以開始,什麼尚不可宣稱
13.1 可以開始的工作
- 建立共通數位孿生資料表、幾何狀態與時變網路事件流。
- 在無危險推進設備的模擬中比較固定/可重構幾何與集中/分散式控制的兩軸效應。
- 以無動力模型和經防護的單/雙觸手台架量測運動學、彎曲、根部力與功耗。
- 在有適當校正與防護的材料台架評估透明光伏面片的光譜、電力及熱行為。
- 維持嚴格來源標記,讓合成、模擬與實測資料不能被同一圖表誤合成單一證據序列。
13.2 尚不可宣稱或自動啟動的工作
- AGFT 相比固定式載具的淨效率、總成本或可靠性已經勝出。
- 超長觸手可在現有材料與供電下不受限制地延伸。
- 人工場可以不經外部動量交換加速完整封閉載具。
- 透明光伏能負擔長時間地球版自由懸停或宇宙版主推進。
- 因為 AI 可以提供控制,就已滿足實機時限、失效安全及監管要求。
- 任何未經個別 Gate 完成的自由飛行、真空高壓或宇宙場源驗證。
14. 結論
AGFT 七篇基礎研究已建立一個有內容的共同問題:當機械幾何、推進作用位置、分散式計算、能源表皮與環境場源同時可以改變時,應如何在同一個守恆、控制和驗證框架中求得任務最適構型? 這個問題是值得研究的;但它不預設「最適」必然是觸手最長、場覆蓋最大、節點最多、透明度最高或動作最複雜。
從整合審計角度看,七篇文件目前足以構成跨篇研究基線,但尚未完成統一原生資料規格與硬體驗證。P04 實驗階段和 C0/G0/G2 名稱空間是已識別的接口問題;它們可以由非破壞性的統合層處理,未必要回頭重寫整個系列。更根本的風險則始終保留在物理守恆、長尺度柔性結構、能源/散熱及安全控制中。
最終判定: 文獻與算術層可封存;研究假說仍保持開放;工程性能尚待實測。完成的不是一艘已證明能飛的星艦,而是使未來實驗可以真正判定其能否成立的研究規約。
幾何能夠延伸作用的範圍,卻不能延伸證據的邊界。
參考資料與證據身分
內部原始研究文件(同系列連續性,不屬於實體實驗證據):
- [S0] AGFT-P00 v0.1.0,《可變幾何觸手式分散智能載具:系列總綱與概念系統架構》,2026-11-04。
- [S1] AGFT-P01 v0.1.0,《幾何核心、延伸觸手與可重構空間拓撲》,2026-11-04。
- [S2] AGFT-P02 v0.1.0,《動量流、內部牽引與全域推力-力矩協同》,2026-11-04。
- [S3] AGFT-P03 v0.1.0,《分散式智能、時變計算拓撲與全域協同控制》,2026-11-05 前已完成版本。
- [S4] AGFT-P04 v0.1.0,《透明光伏表皮、多功能材料與能源-熱管理耦合》,2026-11-05。
- [S5] AGFT-P05 v0.1.0,《地球實驗原型、數位孿生與可否證驗證流程》,2026-11-05。
- [S6] AGFT-P06 v0.1.0,《宇宙人工幾何場、超長觸手與粒子動量交換架構》,2026-11-05。
公開物理與技術背景(僅支持各自限定的背景主張):
- [R1] NASA Glenn Research Center, Rocket Thrust Equation, https://www1.grc.nasa.gov/beginners-guide-to-aeronautics/rocket-thrust-equation/。噴口質量流率、出口速度及壓差項的物理基線。
- [R2] NASA, 4.0 In-Space Propulsion (Small Spacecraft State of the Art, 2026), https://www.nasa.gov/smallsat-institute/sst-soa/in-space_propulsion/。商用/可採購的電推進分類與背景;不構成 AGFT 原型驗證。
- [R3] NASA, Advanced Composite Solar Sail System (ACS3), https://www.nasa.gov/mission/acs3/。展開式結構與外部陽光動量交換的相鄰技術背景;不代表人工幾何場額外推力已證實。
- [R4] NASA Science, Chapter 11: Onboard Systems, https://science.nasa.gov/learn/basics-of-space-flight/chapter11-4/。離子推進的工質、帶電與電荷中和基礎。
文獻查閱日期:2026-11-05。參考來源不能替代 AGFT 的同條件對照試驗。
附錄 A:最小算術重現(Python 3 標準函式庫;僅合成數值)
from math import isclose

# P03: symmetric pushers about the center of mass.
force_x = 4.0 + 4.0
torque_z = -0.4 * 4.0 + 0.4 * 4.0
assert isclose(force_x, 8.0, abs_tol=1e-12)
assert isclose(torque_z, 0.0, abs_tol=1e-12)

# Faulted actuator: 6 N remains with 2.4 N.m magnitude.
assert isclose(6.0, 6.0, abs_tol=1e-12)
assert isclose(abs(0.4 * 6.0), 2.4, abs_tol=1e-12)

# Beam scaling with constant linear density and bending stiffness.
scale = 2.0
assert isclose(scale**3, 8.0)
assert isclose(scale**-2, 0.25)

# P06: single ideal propellant stream, ignoring other losses.
power_w = 100_000.0
eta = 0.65
exhaust_m_s = 30_000.0
mdot_kg_s = 2.0 * eta * power_w / exhaust_m_s**2
thrust_n = mdot_kg_s * exhaust_m_s
assert isclose(thrust_n, 4.333333333333333, rel_tol=1e-12)
assert isclose(mdot_kg_s, 0.00014444444444444444, rel_tol=1e-12)

# Photon emission thrust, from the same stated output radiant power.
c_m_s = 299_792_458.0
photon_n = power_w / c_m_s
assert 0.000333 < photon_n < 0.000334
print("AGFT-I00 cross-paper synthetic checks: PASS")
附錄 B:交付與變更管理
- 所有正式原稿以 UTF-8 純文字保存;不得將聊天畫面渲染視為 canonical source。
- 數學只使用
$...$與$$...$$兩種形式;不進行反斜線或 delimiter 的自動「美化」。 - 每一篇原始稿的位元組雜湊由外部 MANIFEST 記錄;若改版,保留原檔及原雜湊。
- 新增的整合資料契約與命名空間均須版本化,不追溯掩蓋原篇不同的名稱。
- 公開發表時,應在顯著位置標註「概念/解析/模擬/實測」之實際層級,並以可下載原始 source 作為正式材料。
- 本篇沒有要求、授權或執行 AGFT 的實體馬達、電磁場源、真空放電設備或自由飛行實驗。
版本記錄: 2026-11-05 — v0.1.0:完成七篇整合、命名衝突審計、聯合資料契約、七項物理/控制不變條件、雙因素對照與 Gate 規約。